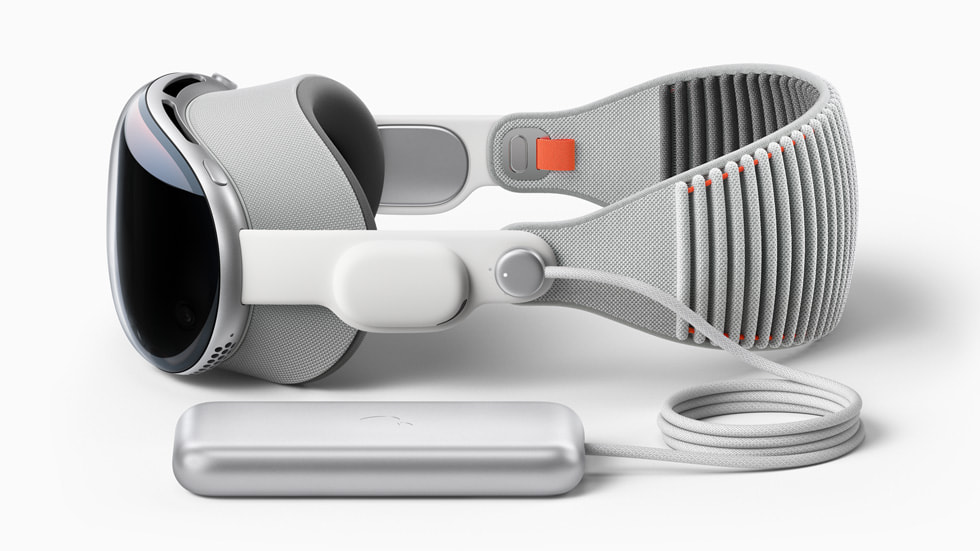
【Apple Vision Pro开发】开发入门
本文记录 Apple Vision Pro 开发环境的完整搭建流程,涵盖 Xcode 真机调试、Unity + PolySpatial 配置、Play to Device 串流、应用打包,以及 visionOS 空间类型与 Volume Camera 等基础概念。
5 篇
本文记录 Apple Vision Pro 开发环境的完整搭建流程,涵盖 Xcode 真机调试、Unity + PolySpatial 配置、Play to Device 串流、应用打包,以及 visionOS 空间类型与 Volume Camera 等基础概念。
Ubuntu 系统下为 USB 转串口设备分配稳定且自定义的设备名(如 /dev/gripper)
FR5 是与 UR5 构型相似的 6 自由度机械臂,本文介绍其 Python SDK 的基本运动控制方法。
Omega.7虚拟触觉力反馈操作主手的配置和基本程序使用
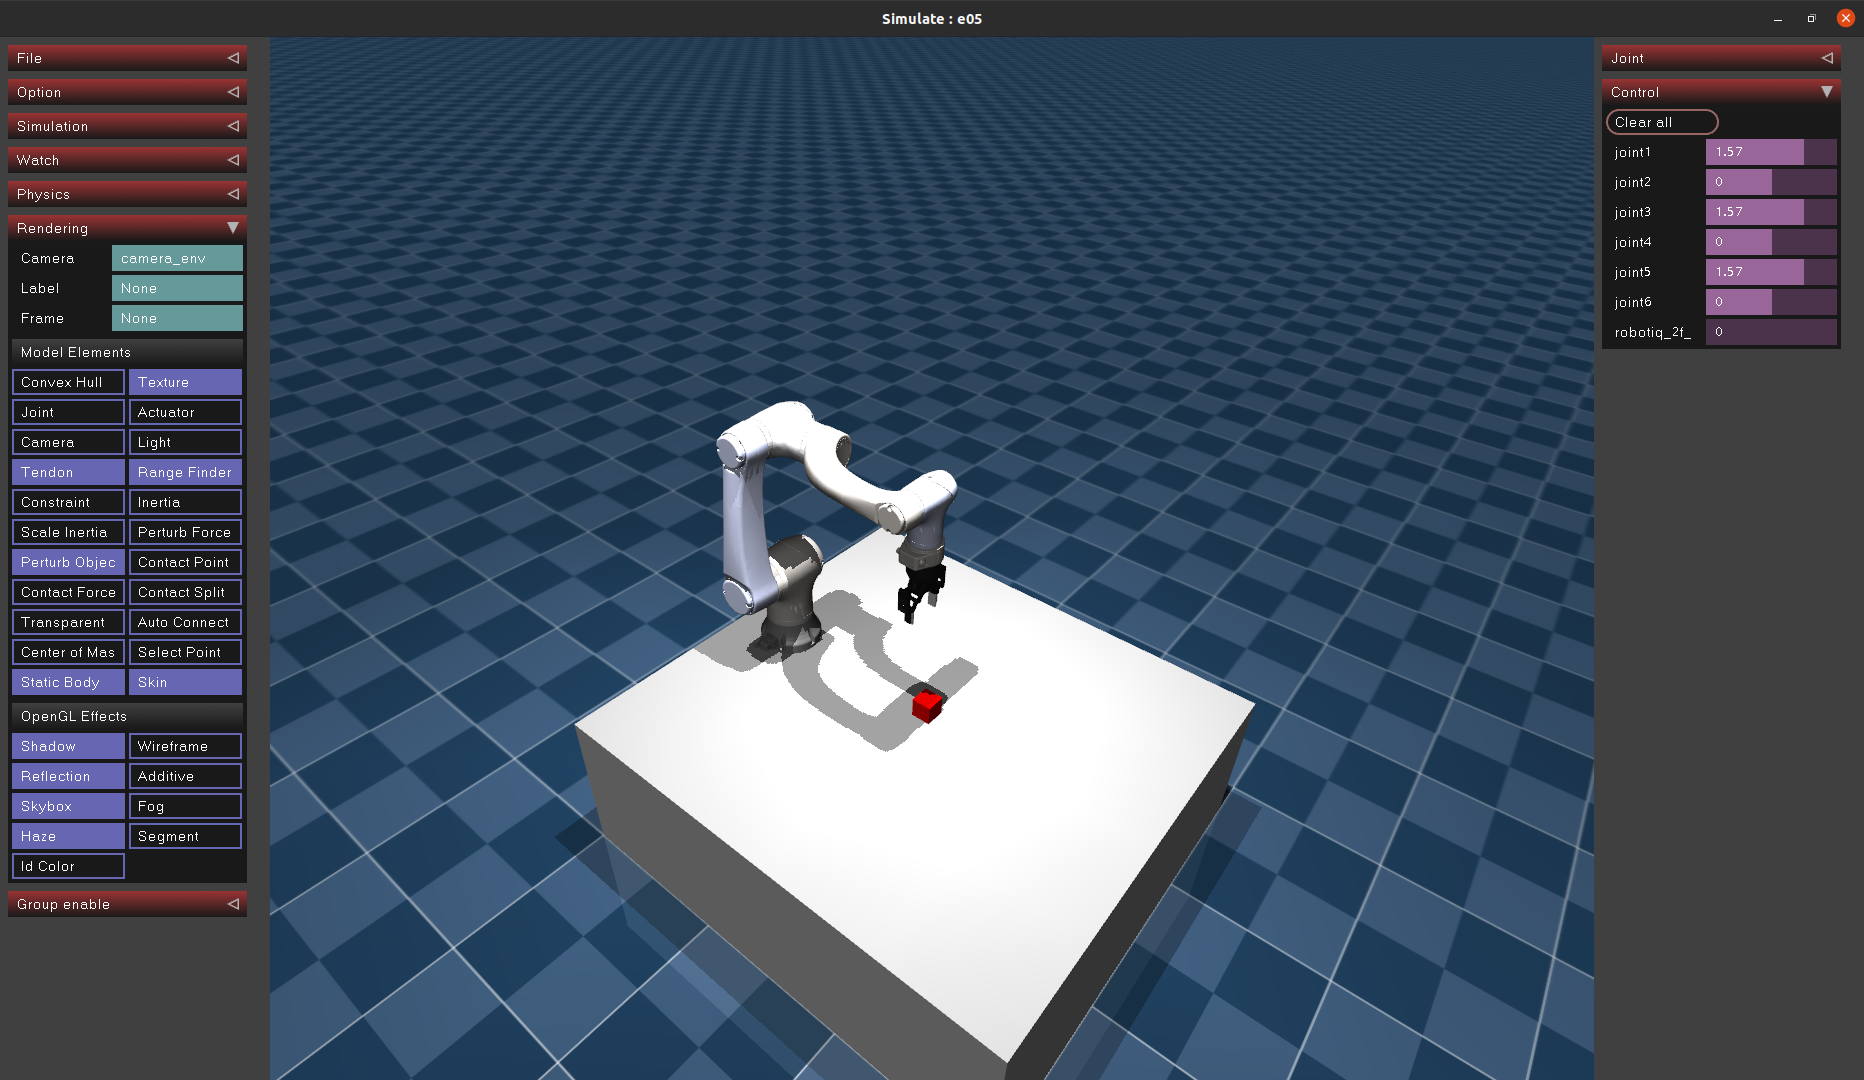
将自定义机器人模型导入进Mujoco中,为后续强化学习搭建仿真环境基础。