Haofei Ma马浩飞
机器人研究者
触觉遥操作 · 力触觉机器人学习 · 第一人称人机技能学习
我的研究关注人与机器人之间的技能传递:如何记录人的动作、触觉与操作经验,并让机器人在真实接触任务中学习和复现这些技能。
研究
全部研究 →精选项目
全部项目 →精选论文
全部论文 →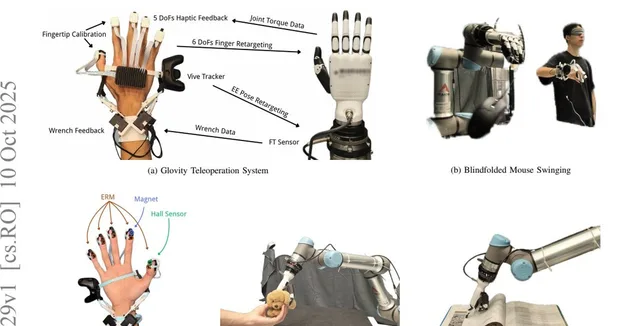
动态
全部动态 →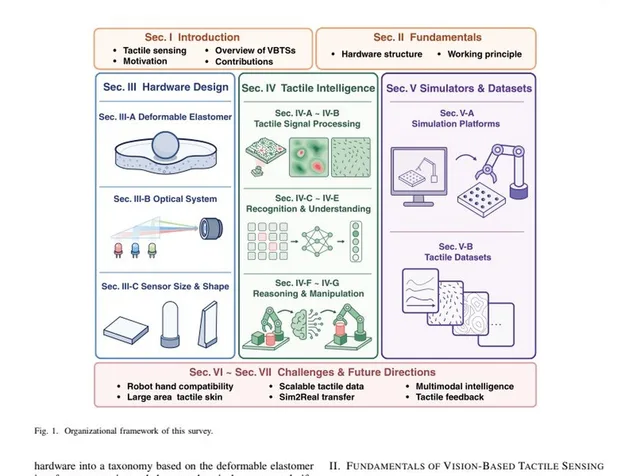 视觉触觉智能综述发布于 arXiv
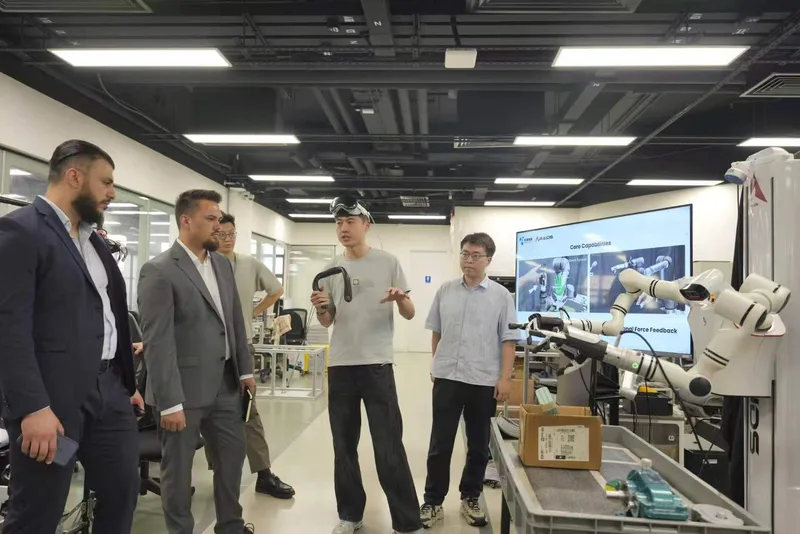 向来访的德国企业代表演示 Vision Pro 与 ARAIOS 遥操作系统
- 双臂灵巧装配模仿学习工作发表于 CIRP Annals
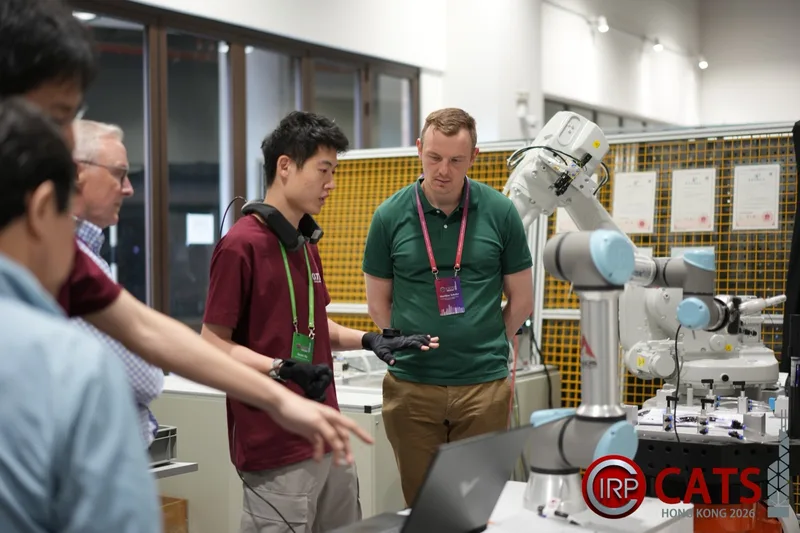 参加 CIRP CATS 2026,并现场演示触觉机器人遥操作系统
近期博客
全部文章 →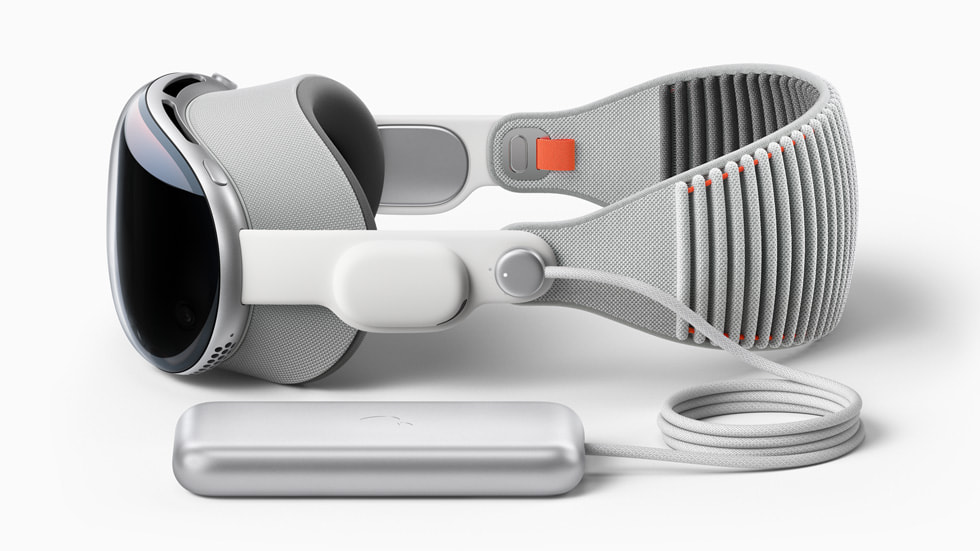
【Apple Vision Pro开发】开发入门
本文记录 Apple Vision Pro 开发环境的完整搭建流程,涵盖 Xcode 真机调试、Unity + PolySpatial 配置、Play to Device 串流、应用打包,以及 visionOS 空间类型与 Volume Camera 等基础概念。
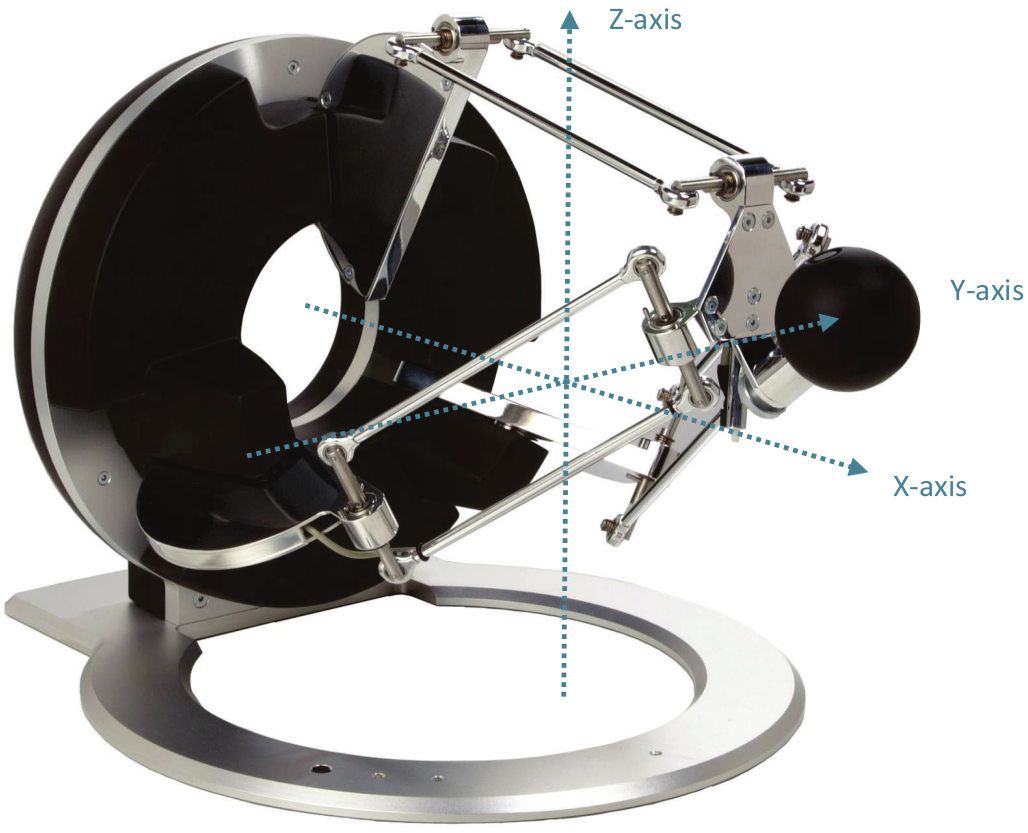
【设备使用】omega.7主手配置与使用方法
Omega.7虚拟触觉力反馈操作主手的配置和基本程序使用
【论文笔记】ACT 使用低成本硬件的双手操作模仿学习
斯坦福大学开发的双手模仿学习系统,包括一整套软硬件系统,实现低成本不精确硬件完成精细操作任务。
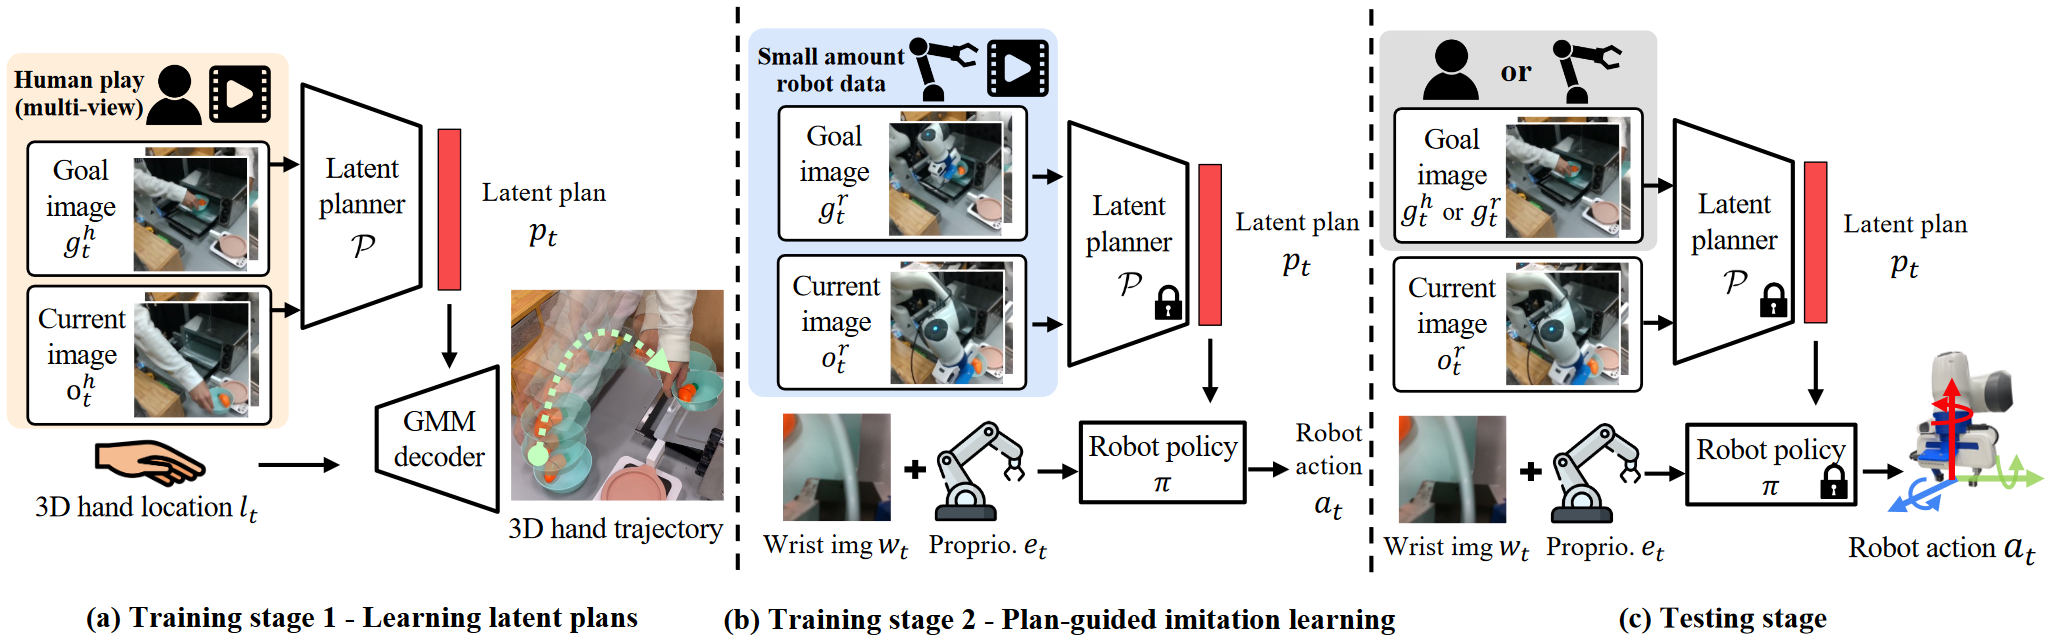
【论文复现】MimicPlay从人类演示中学习机器人技能
斯坦福大学李飞飞团队的通过观看人类动作进行长期模仿学习方法。