触觉遥操作、视触觉策略学习、混合现实引导,以及更早的机器人系统。
2026进行中
融合视觉、力与触觉信息的机器人操作策略,用于接触密集型精细任务。
2025进行中
结合手部运动、触觉和第一人称视觉信息,记录人类在真实操作过程中的动作与接触经验。
2025已完成
与香港生产力促进局合作演示机器人拆箱,并由操作者在复杂情况中介入处理。
利用增强现实提供操作引导,并结合机器人完成飞机结构上的定位、钻孔与协同操作。
将操作者的手部动作映射到 UR 机械臂和双臂机器人,完成杂乱料箱中的远程分拣。
2023–2024已完成
通过 6D 位姿估计与点云补全,提高杂乱场景中的机器人抓取稳定性。
2023已完成
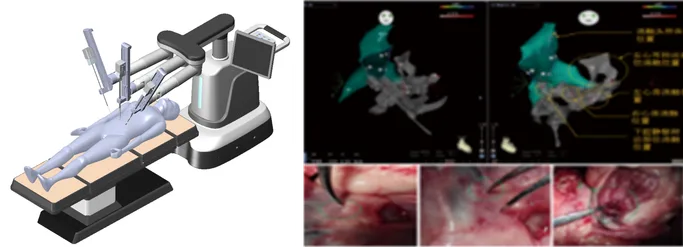
结合视觉感知、器械定位和运动控制,让三自由度手术器械自主完成缝合。
2022–2023早期项目
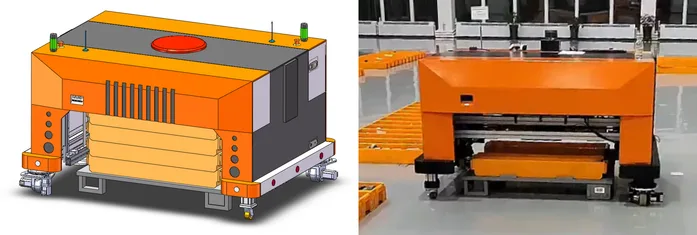
结合环境感知与视觉伺服,在勘探现场搬运、码放并对齐重型岩芯箱。
2022早期项目
通过双目视觉跟踪医护人员与患者,并自动调整多自由度摄像云台。
2020–2021早期项目
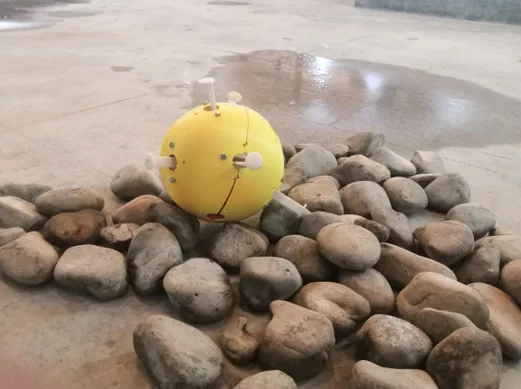
可滚动、转向和步行的球形变胞机器人,用于危险环境中的巡检与信息采集。