球形环境信息采集机器人
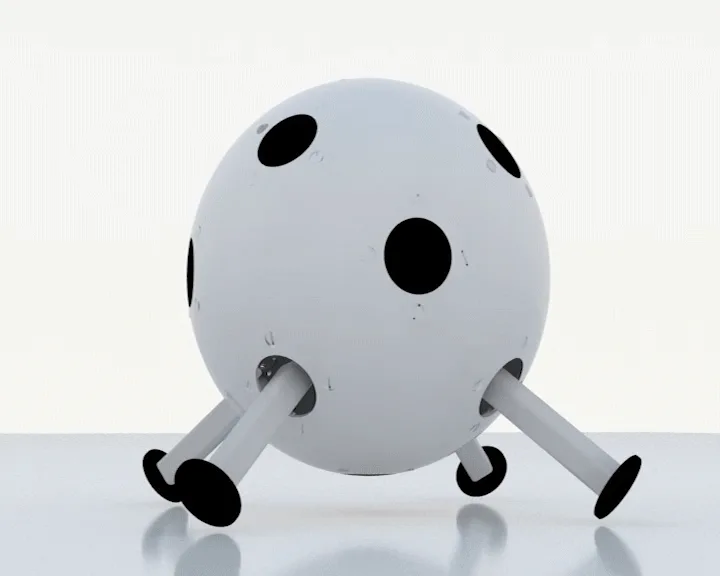
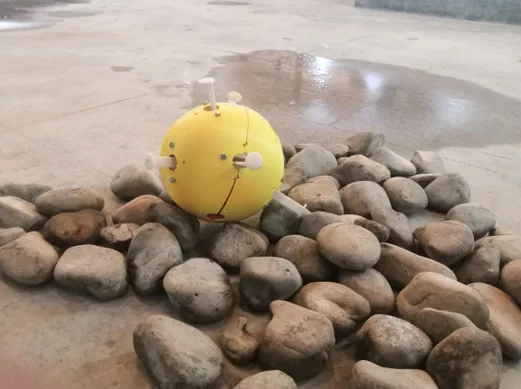
可滚动、转向和步行的球形变胞机器人,用于危险环境中的巡检与信息采集。
石化工厂、化工设施和灾害现场的监测工作,需要机器人能够穿行于复杂环境并持续回传数据。本项目设计了一种球形环境监测机器人:其变胞式外壳配有可伸缩足部,能够旋转、滚动,并以较大的支撑多边形行走。多台机器人通过自组网通信,将传感器读数打包发送至上位机,实现现场实时监测。
机械布局将控制器和传感器置于球体内部,并把腿部电机布置在核心模块周围。STM32 负责驱动腿部并计算步态;加速度计、温湿度传感器和气体传感器接入同一块控制板,用于通过蓝牙接收运动指令并回传遥测数据。