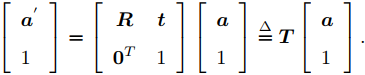
SLAM笔记专栏:https://blog.csdn.net/weixin_44543463/category_10925276.html
一、Eigen库的介绍与安装
1.1 Eigen是什么
Eigen是一个C++开源的线性代数库,提供了快速的矩阵线性代数运算,解方程等功能。许多上层软件库也使用Eigen进行矩阵运算。 Eigen是一个纯用头文件搭建起来的库,因此使用的时候,只需要引用它的头文件即可,不需要链接库文件。
1.2 Eigen的安装
如果你的电脑上没有安装Eigen,可以输入下面的命令进行安装。
sudo apt-get install libeigen3-dev二、Eigen库的基本使用
2.1 Eigen库的引用
在cpp文件的开头插入如下两个头文件
#include <Eigen/Core>
#include <Eigen/Dense>
在CMakeLists.txt内指定Eigen的头文件目录(如果把Eigen安装在了不同位址,就必须修改这里的头文件目录)
include_directories("/usr/include/eigen3")2.2 Eigen的基本语法
| 功能 | 语法 |
|---|---|
| 声明一个m行n列的 float 矩阵 | eigen Eigen::Matrix<float,m,n> matrix_name; |
| 声明一个三维列向量 | Eigen::Vector3d vector_name; |
| 声明一个三阶方阵 | Eigen::Matrix3d matrix_name; |
| 动态大小矩阵 | Eigen::Matrix<double,Eigen::Dynamic,Eigen::Dynamic> matrix_name; |
| 初始化矩阵为零矩阵 | Eigen::Matrix3d matrix_name = Eigen::Matrix3d::Zero(); |
| 输入数据 | matrix_name << 1,2,3,4,5,6; |
| 输出数据 | cout << matrix_name << endl; |
| 数据类型转换 | matrix_name.cast<double>() |
| 矩阵乘法 | matrix_name1 * matrix_name2 |
| 转置 | matrix_name.transpose(); |
| 各元素和 | matrix_name.sum() |
| 迹 | matrix_name.trace() |
| 逆 | matrix_name.inverse() |
| 行列式 | matrix_name.determinant() |
| 共轭矩阵 | matrix_name.conjugate() |
| 伴随矩阵 | matrix_adjoint() |
| 求特征值 | Eigen::SelfAdjointEigenSolver<Eigen::Matrix3d> eigenSolver(matrix3d); |
| 特征值 | eigenSolver.eigenvalues() |
| 特征向量 | eigenSolver.eigenvectors() |
2.3 使用Eigen实现旋转变换
- 三维旋转矩阵:创建一个三维矩阵即可
//例:创建一个三阶单位矩阵
Eigen::Matrix3d rotation_matrix = Eigen::Matrix3d::Identity();- 旋转向量:使用AngleAxis,可以使用这个它乘向量实现旋转操作(因为定义了运算符重载),括号内是旋转向量的角度和旋转轴
//创建一个绕z轴旋转45°的旋转向量
Eigen::AngleAxisd rotation_vector(M_PI/4,Eigen::Vector3d(0,0,1));- 旋转向量转换为三维旋转矩阵
//将rotation_vector这个旋转向量转换为旋转矩阵并打印出来
cout<<"rotation matrix = \n"<<rotation_vector.matrix()<<endl;
//或通过toRotationMatrix转换为旋转矩阵
rotation_matrix = rotation_vector.toRotationMatrix();- 旋转矩阵转换为欧拉角
//将旋转矩阵转换为ZYX顺序的欧拉角,即yaw-pitch-roll
Eigen::Vector3d euler_angles = rotation_matrix.eulerAngles(2,1,0);
cout<<"yaw pitch roll = "<<euler_angles.transpose()<<endl;- 使用旋转向量进行坐标变换:因为对进行了运算符重载,旋转操作直接乘向量即可
//定义一个x方向的向量,用前面定义的旋转向量进行旋转,然后输出旋转后的结果。
Eigen::Vector3d v(1,0,0);
Eigen::Vector3d v_rotated = rotation_vector * v;
cout<<"(1,0,0) after rotation = "<<v_rotated.transpose()<<endl;- 用旋转矩阵进行坐标变换
v_rotated = rotation_matrix * v;
cout<<"(1,0,0) after rotation = "<<v_rotated.transpose()<<endl;- 使用变换矩阵进行坐标变换
//定义一个名为T的变换矩阵,虽说是3d,但实际是4x4矩阵,Identity说明旋转是0,平移也是0
Eigen::Isometry3d T=Eigen::Isometry3d::Identity();
//将左上角的旋转矩阵设为按旋转向量rotation_vector旋转
T.rotate(rotation_vector);
//设置右上角的平移矩阵为[1,3,4](旋转前平移)
T.pretranslate(Eigen::Vector3d(1,3,4));
//因为运算符重载,变换矩阵可以直接乘三维向量
Eigen::Vector3d v_transformed = T*v;- 使用四元数
//创建一个四元数
Eigen::Quaterniond q;
//可以直接把旋转向量赋值给四元数
q = Eigen::Quaterniond(rotation_vector);
//也可以把旋转矩阵赋值给它
q=Eigen::Quaterniond(rotation_matrix);
//使用四元数旋转一个向量
v_rotated = q*v;
评论