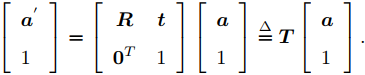
Labview子VI的创建与调用
程序设计中很重要的一个思想就是模块化思想,也就是将程序划分为若干个区块,这样对程序某个区块进行修改就不会影响到其它区块。在Labview中,我们通过子VI来实现模块化的编程。
记录机器人、视觉和系统开发中的问题与经验。
程序设计中很重要的一个思想就是模块化思想,也就是将程序划分为若干个区块,这样对程序某个区块进行修改就不会影响到其它区块。在Labview中,我们通过子VI来实现模块化的编程。
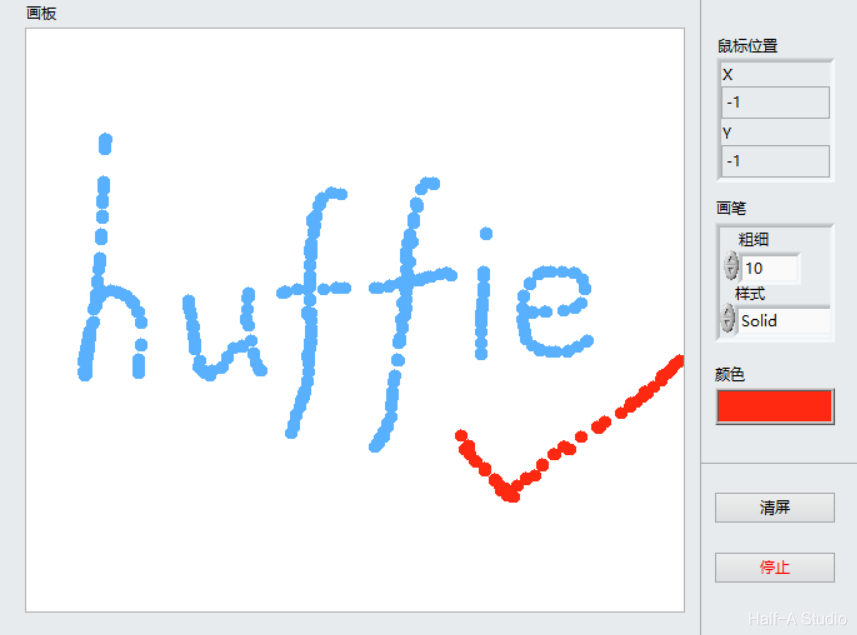
二维图片控件可实现像素级控制,能用于创建几乎任何图形对象。如需在二维图片控件中显示图像,必须通过编程向该控件写入一个图像。可使用图片函数VI进行绘制。
移位寄存器用于将上一次循环产生的值传递至下一次循环。移位寄存器以成对接线端的形式出现,分别位于循环两侧的边框上,位置相对。移位寄存器需要初始化,即需要设置移位寄存器传递给第一次循环的值。
Eigen是一个C++开源的线性代数库,提供了快速的矩阵线性代数运算,解方程等功能。许多上层软件库也使用Eigen进行矩阵运算。Eigen是一个纯用头文件搭建起来的库,因此使用的时候,只需要引用它的头文件即可,不需要链接库文件。
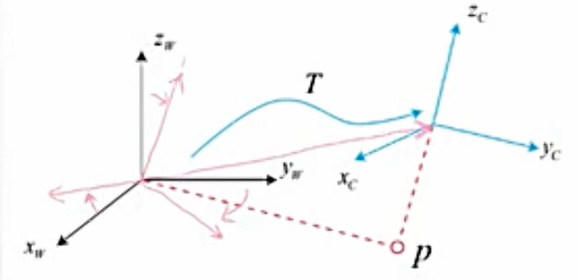
两个坐标系之间的旋转、平移关系,统称为坐标系之间的变换关系。机器人运动过程中,往往会设定一个惯性坐标系(即世界坐标系),可以认为它是固定不动的。机器人则是一个移动坐标系。
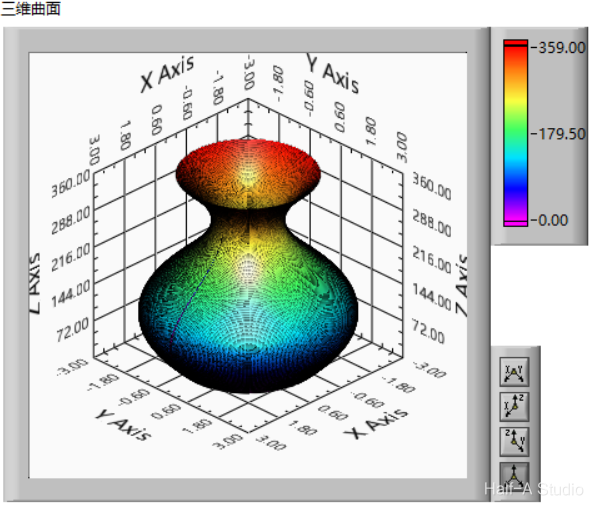
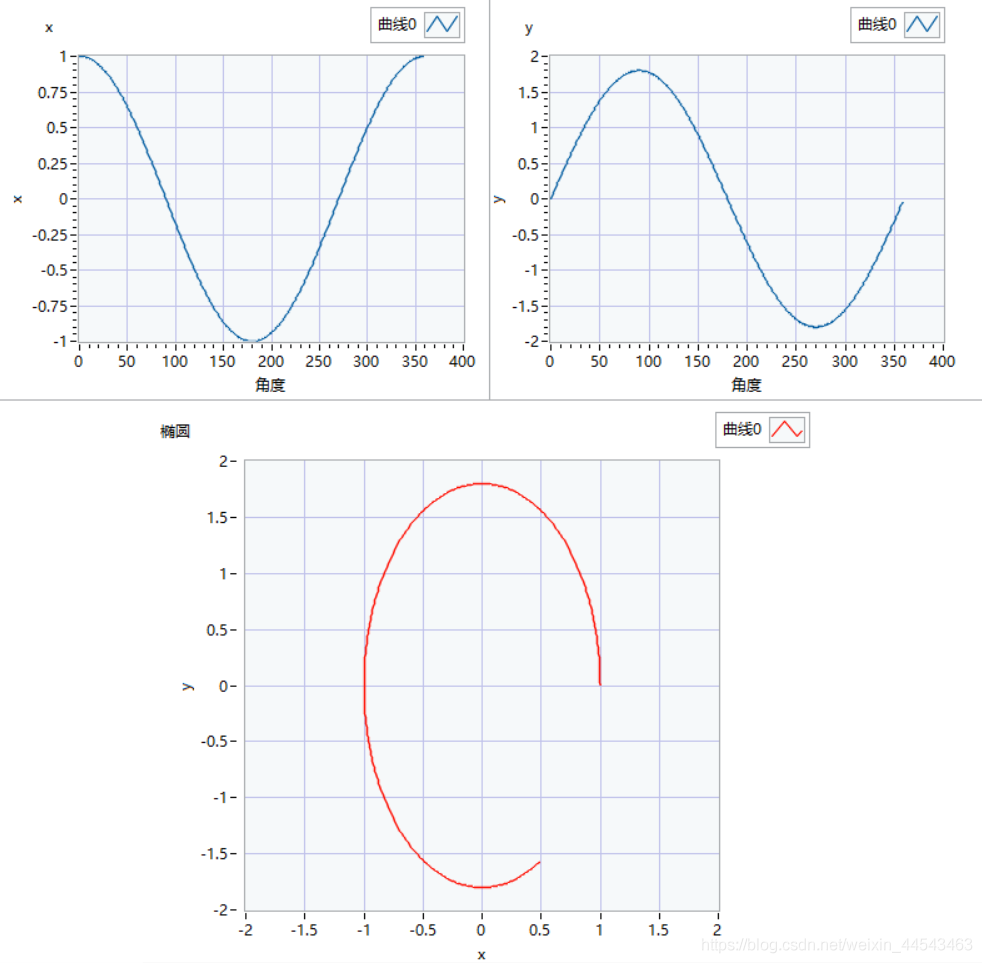
花瓶这种回转曲面生成的本质是轮廓沿引导线扫描。而对于花瓶来说,其生成方法就是一个圆沿一条曲线进行扫描。圆的生成方法如下:循环总数为360,对应360度,i则对应从0~360的每一角度。
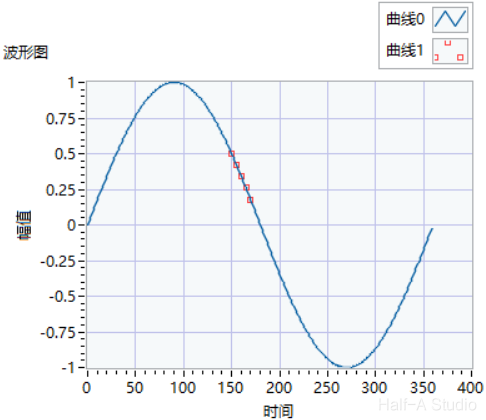
for循环是固定次数的循环,其也有条件接线端,可以提前结束while循环,相当于C语言的break语句。for循环与数组操作是密不可分的,for循环最重要的功能就是处理数组数据。
所使用元器件包括仿真电源、变压器、桥式整流器、无极电容、电解电容、三端稳压芯片。接线方法如图。
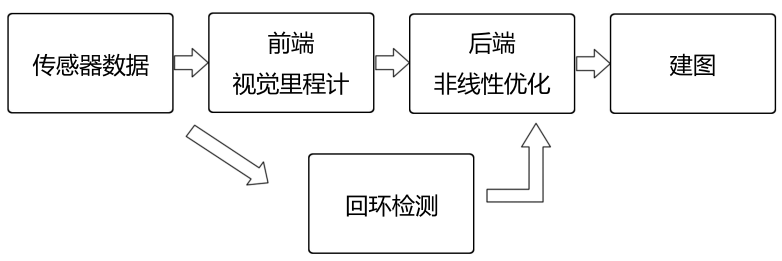
对于一个移动机器人来说,我们往往需要它知道两件事,我在什么地方(定位),周围环境是什么样(建图)。
某个元素可以自由的在一个盒子内移动位置,并且压住其他盒子。当滚动窗口时,某些模块是固定在屏幕中的某个位置。以上两个效果通过标准流和浮动都无法快速实现,此时需要定位来实现。