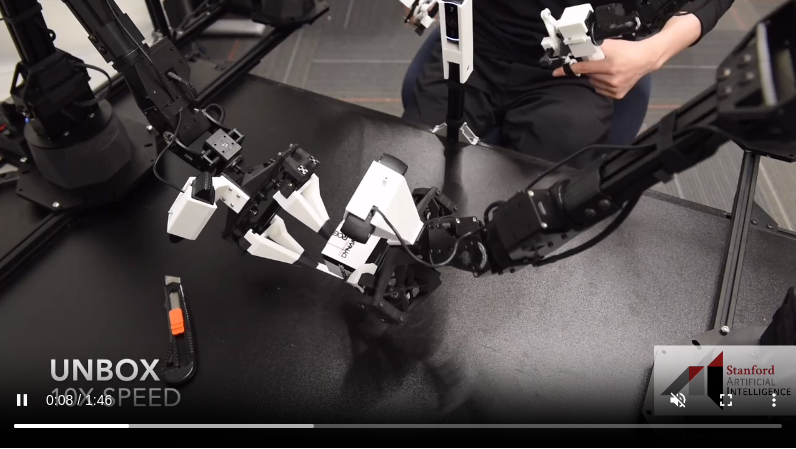
【论文笔记】ACT 使用低成本硬件的双手操作模仿学习
斯坦福大学开发的双手模仿学习系统,包括一整套软硬件系统,实现低成本不精确硬件完成精细操作任务。
9 篇
斯坦福大学开发的双手模仿学习系统,包括一整套软硬件系统,实现低成本不精确硬件完成精细操作任务。
robomimic 是一个用于机器人从演示学习的框架,该项目提供了一系列机器人操作的演示数据和离线学习算法,可以让人们对任务和算法进行标准化测试。
Stanford CS25 V2中的一节课,由Google Brain工程师主讲的机器人学习主题课程。
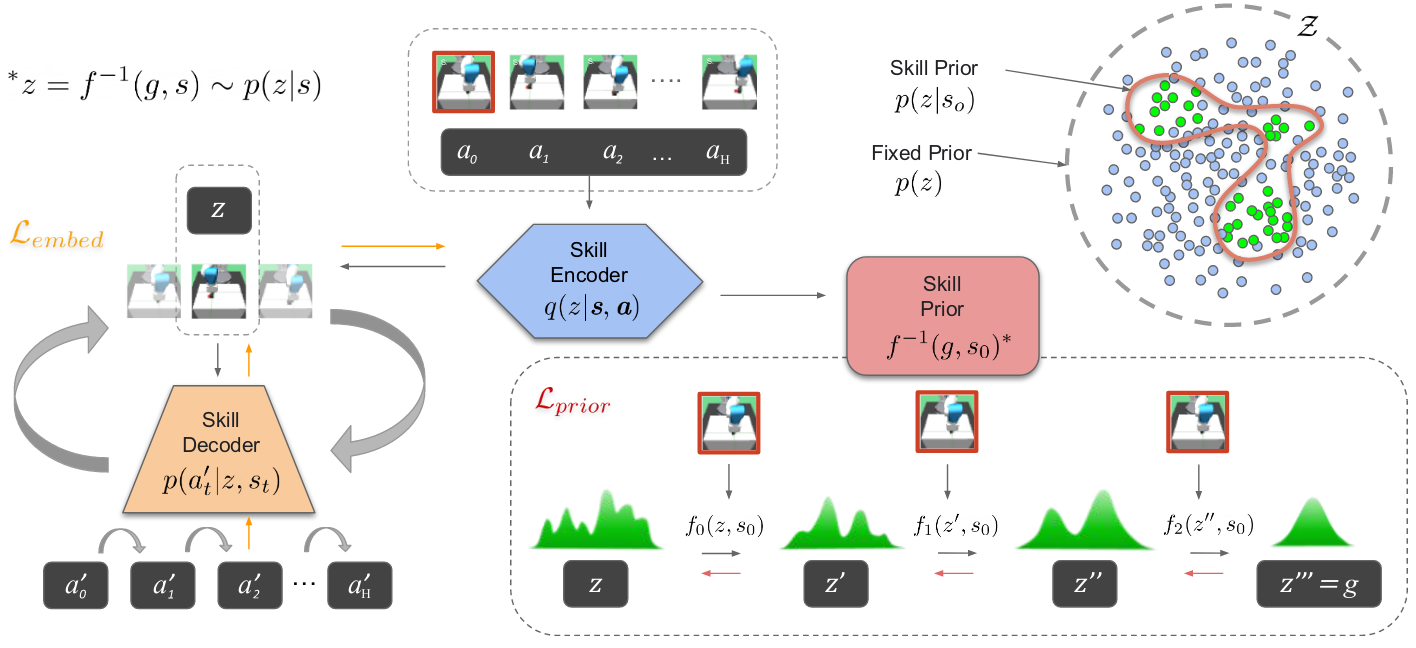
基于技能单元的强化学习方法,将任务分解为技能,建立技能与状态的映射关系,学习技能选择策略
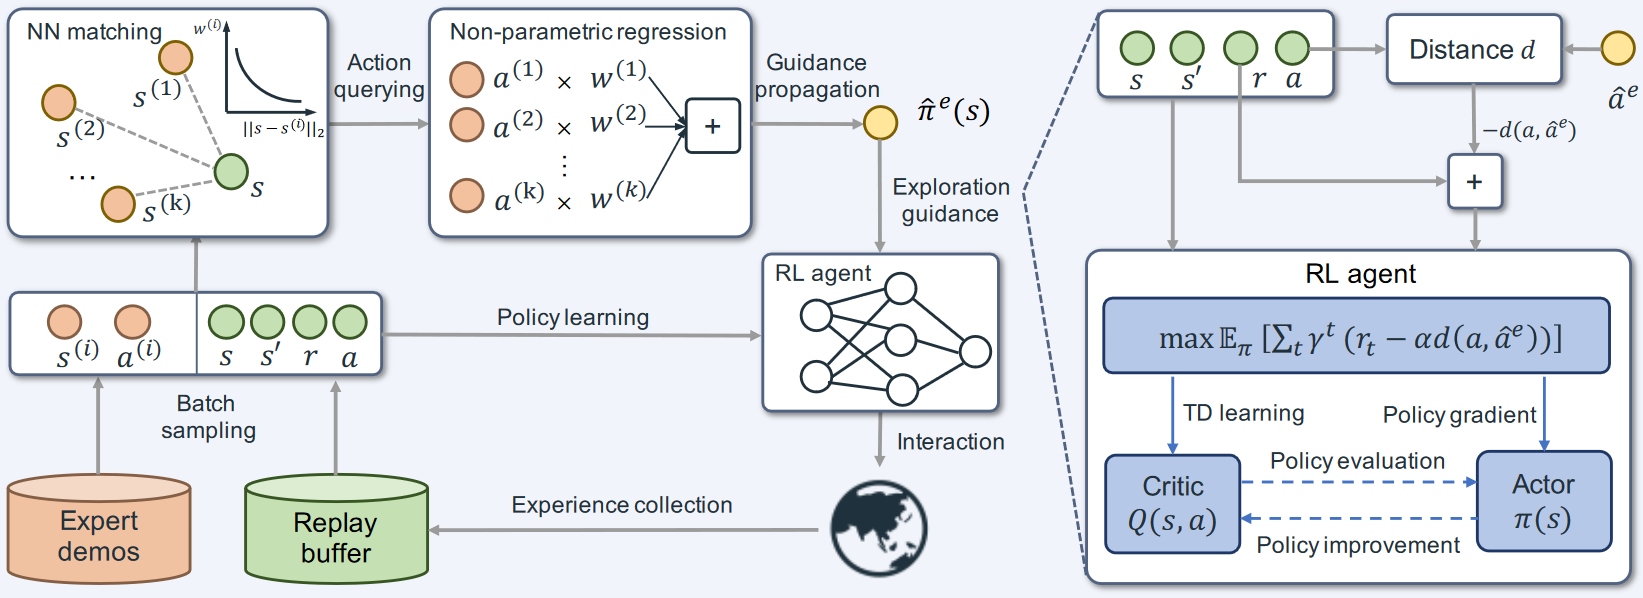
香港中文大学刘云辉团队基于DDPG+BC改进的手术机器人强化学习方法
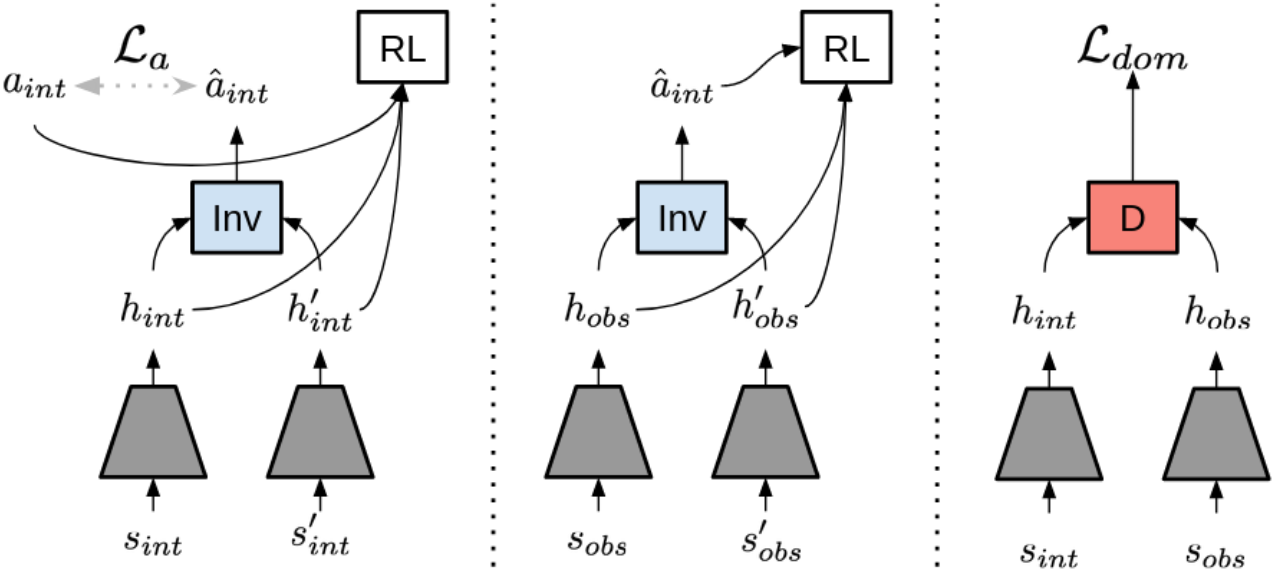
基于强化学习的机器人动作模仿方法论文调研与笔记。
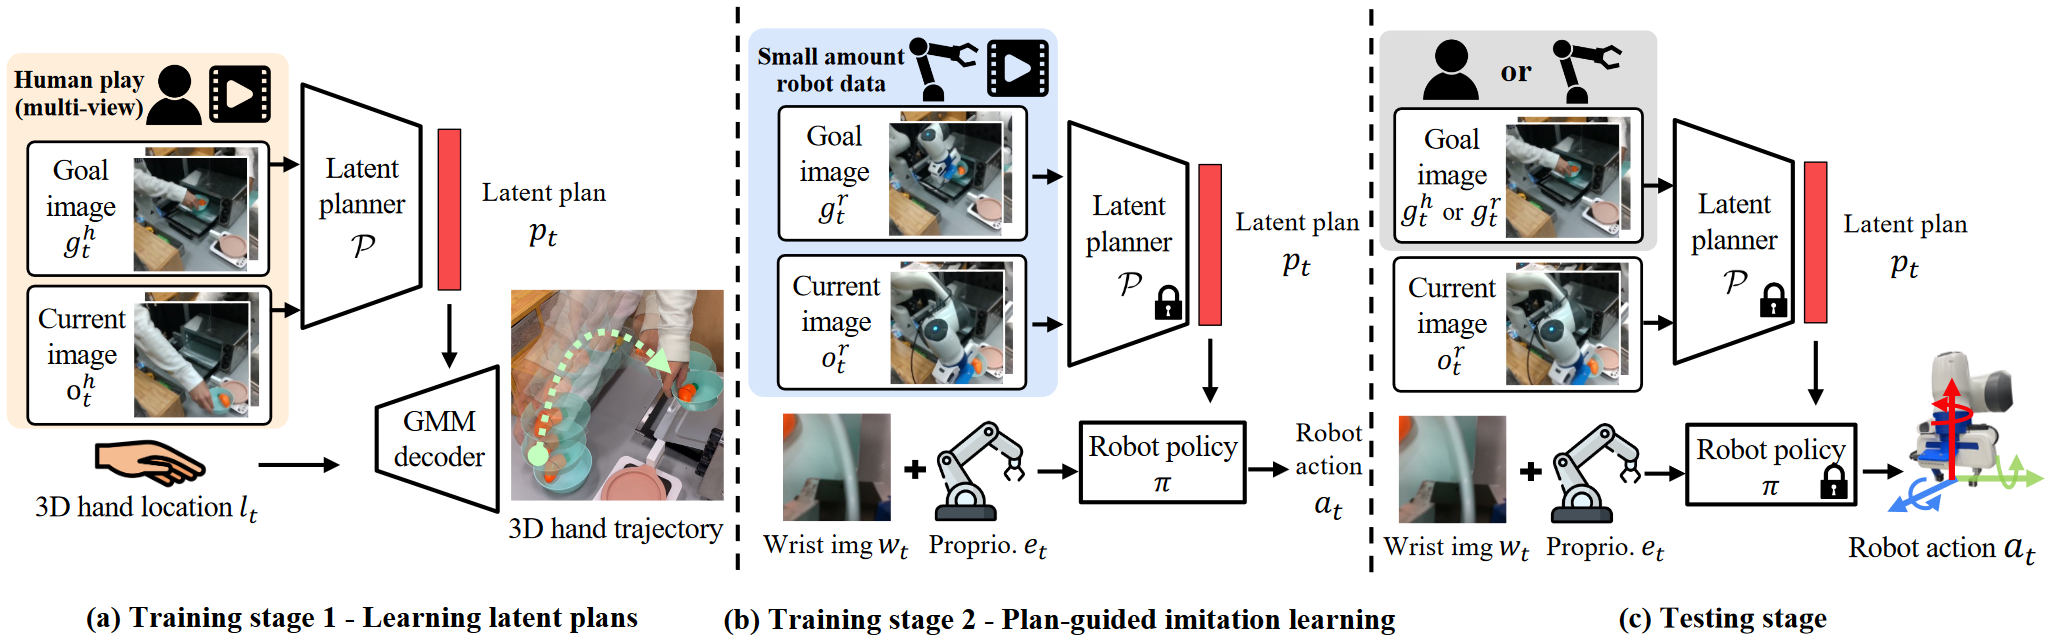
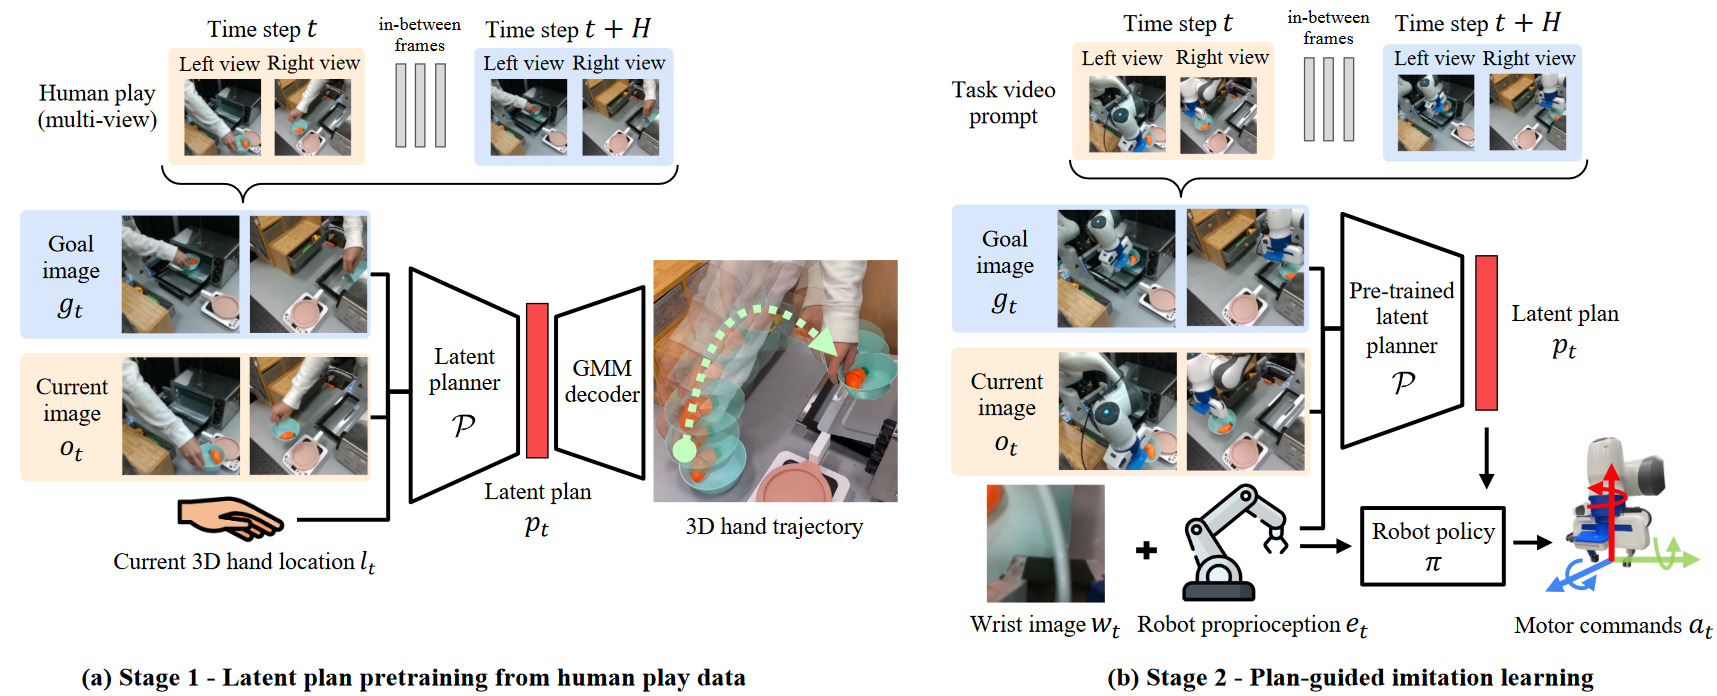
斯坦福大学李飞飞团队的通过观看人类动作进行长期模仿学习方法。
从人类抓取物体的视频中学习机器人的动作生成与规划方法,相关的研究的调研。
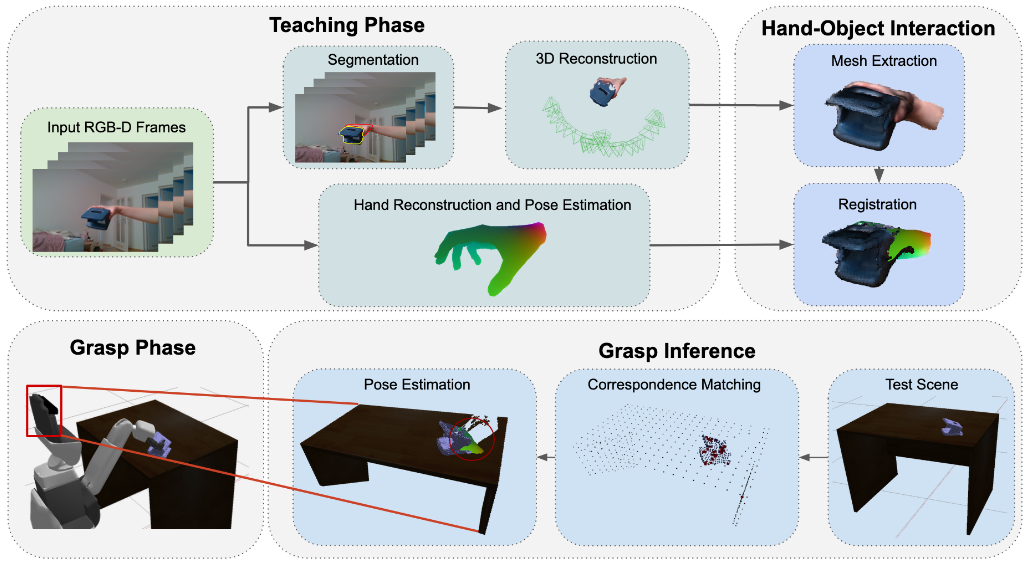
从人类抓取物体的视频中学习机器人抓取的相关工作调研。