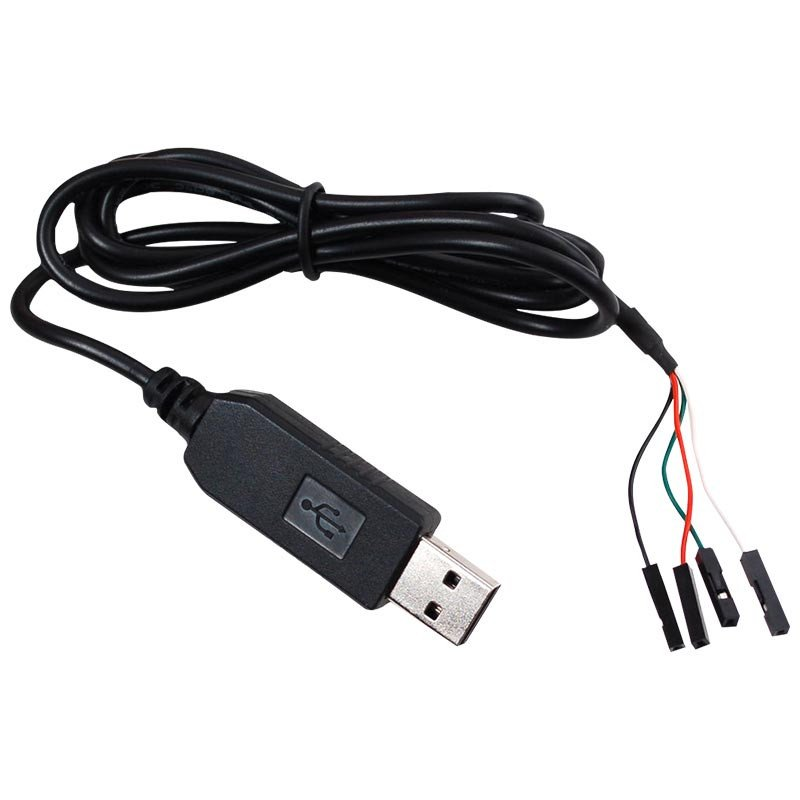
Ubuntu 固定USB设备端口名(ttyUSB0->自定义)
Ubuntu 系统下为 USB 转串口设备分配稳定且自定义的设备名(如 /dev/gripper)
6 篇
Ubuntu 系统下为 USB 转串口设备分配稳定且自定义的设备名(如 /dev/gripper)
FR5 是与 UR5 构型相似的 6 自由度机械臂,本文介绍其 Python SDK 的基本运动控制方法。
Omega.7虚拟触觉力反馈操作主手的配置和基本程序使用
斯坦福大学开发的双手模仿学习系统,包括一整套软硬件系统,实现低成本不精确硬件完成精细操作任务。
robomimic 是一个用于机器人从演示学习的框架,该项目提供了一系列机器人操作的演示数据和离线学习算法,可以让人们对任务和算法进行标准化测试。
Stanford CS25 V2中的一节课,由Google Brain工程师主讲的机器人学习主题课程。