内镜手术机器人自主缝合
结合视觉感知、器械定位和运动控制,让三自由度手术器械自主完成缝合。
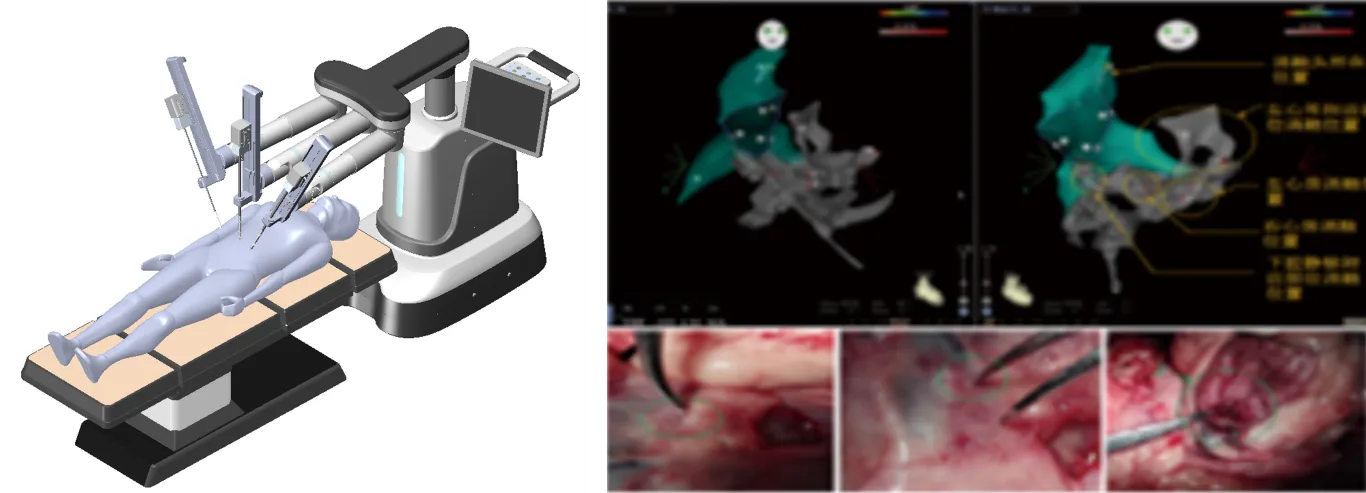
本项目旨在提高内镜手术自主缝合的效率与精度,系统由三自由度缝合器械、采用 3D 腹腔镜的手术机器人,以及融合视觉、专家知识与导航的控制系统组成。
系统使用 YOLOv8 识别并分割手术器械与病灶组织,以恢复器械末端的空间位置。融合视觉与机械臂的技术栈用于完成手眼标定,并执行基础的视觉伺服运动。
结合视觉感知、器械定位和运动控制,让三自由度手术器械自主完成缝合。
本项目旨在提高内镜手术自主缝合的效率与精度,系统由三自由度缝合器械、采用 3D 腹腔镜的手术机器人,以及融合视觉、专家知识与导航的控制系统组成。
系统使用 YOLOv8 识别并分割手术器械与病灶组织,以恢复器械末端的空间位置。融合视觉与机械臂的技术栈用于完成手眼标定,并执行基础的视觉伺服运动。