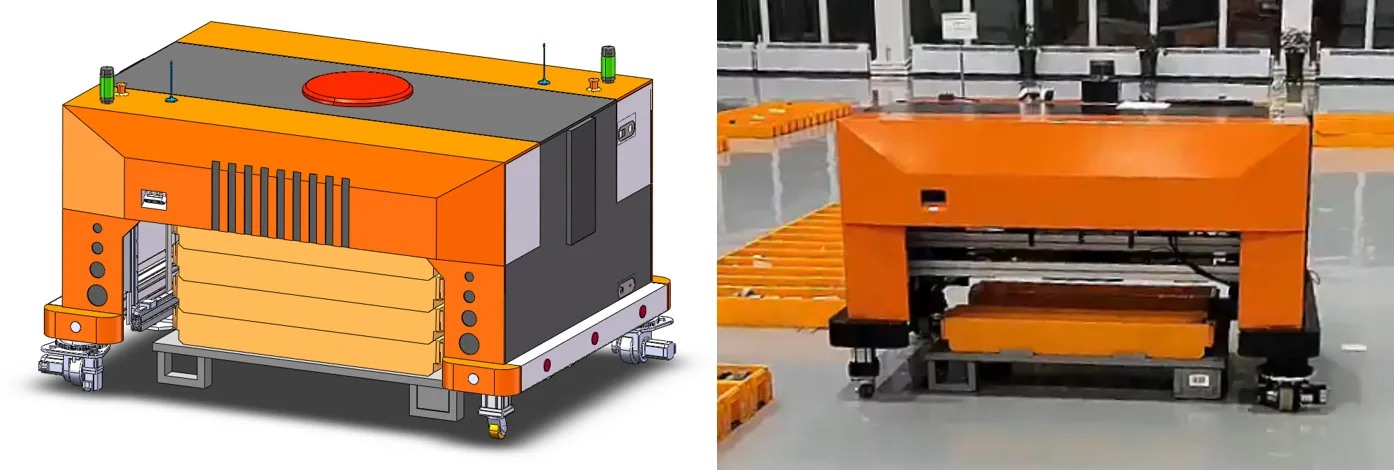
岩芯箱搬运机器人
结合环境感知与视觉伺服,在勘探现场搬运、码放并对齐重型岩芯箱。
勘探钻取得到的岩芯需要存放在专用岩芯箱中。这些箱体必须在现场按照规定顺序逐个排列,而且重量较大,人工搬运既缓慢又费力。本项目研究了一套可接替岩芯箱码放工作的搬运机器人。
感知系统使用红外传感器探测近距离障碍物,并通过激光传感器测量堆垛高度和对齐状态。Mask R-CNN 实例分割与深度相机共同恢复箱体角点坐标,用于视觉伺服;单目相机和 ArUco 标记则测量平面偏移与朝向,使机器人能够原地修正自身位姿。
结合环境感知与视觉伺服,在勘探现场搬运、码放并对齐重型岩芯箱。
勘探钻取得到的岩芯需要存放在专用岩芯箱中。这些箱体必须在现场按照规定顺序逐个排列,而且重量较大,人工搬运既缓慢又费力。本项目研究了一套可接替岩芯箱码放工作的搬运机器人。
感知系统使用红外传感器探测近距离障碍物,并通过激光传感器测量堆垛高度和对齐状态。Mask R-CNN 实例分割与深度相机共同恢复箱体角点坐标,用于视觉伺服;单目相机和 ArUco 标记则测量平面偏移与朝向,使机器人能够原地修正自身位姿。