g2o图优化简介与基本使用方法
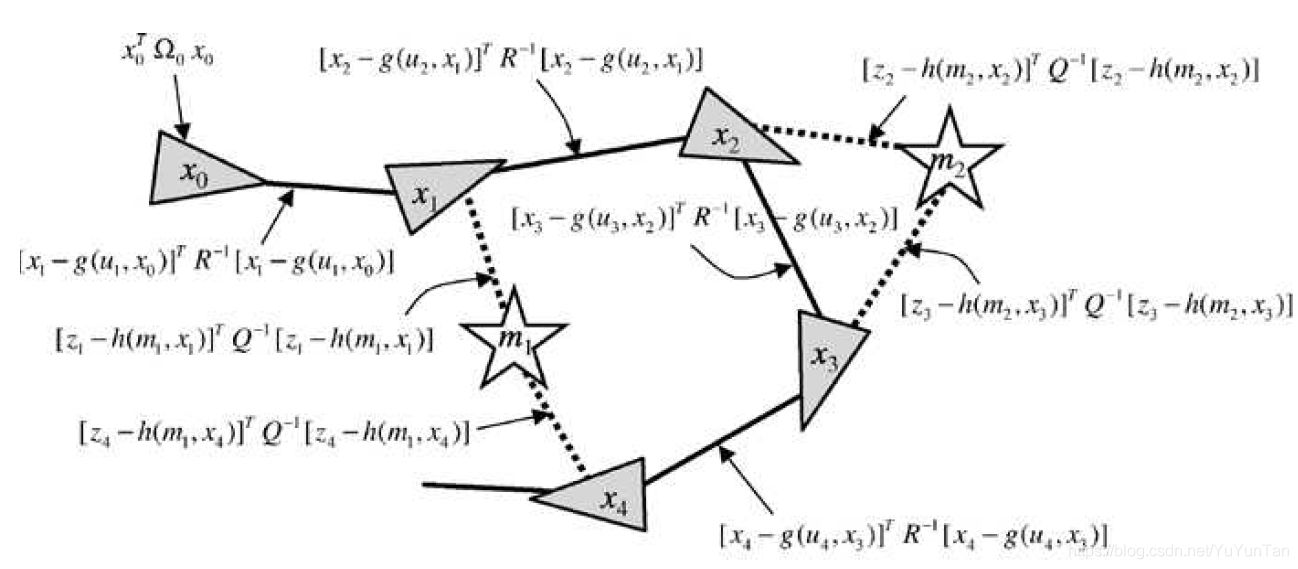
g2o(General Graphic Optimization)是一个基于图优化的库,将非线性优化与图论结合起来的理论,我们可以利用g2o求解任何可以表示为图优化的最小二乘问题。
记录机器人、视觉和系统开发中的问题与经验。
g2o(General Graphic Optimization)是一个基于图优化的库,将非线性优化与图论结合起来的理论,我们可以利用g2o求解任何可以表示为图优化的最小二乘问题。
Ceres是一个最小二乘问题求解库,我们只需要定义待优化的问题,然后交给它计算即可。使用方法:1. 定义每个参数块。参数块就是简单的向量,也可以是四元数、李代数等特殊的结构……
本人使用STM32F103C8T6最小系统板,当我在windows上调试好STM32程序并成功实现串口通信后。重启电脑后串口通信没有响应。
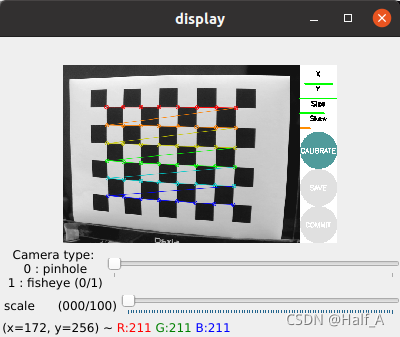
摄像头标定的目的是消除相机畸变,具体畸变原理可以参考之前的文章。usb摄像头在ros系统标定过程大致可以分成几个步骤。①安装usb_camera驱动包;②运行usb_cam读取usb摄像头图像;③下载打印棋盘格并进行摄像头标定。
本教程介绍Keil5 51版的下载安装方法,Keil5是一款非常友好和强大的C语言软件开发系统。Keil5提供了清晰直观的操作界面,而且使用起来十分的轻松便捷,并具备编译器、编译器、安装包和调试跟踪功能。
本教程介绍Keil5 MDK版的下载安装方法,Keil5是一款非常友好和强大的C语言软件开发系统。Keil5提供了清晰直观的操作界面,而且使用起来十分的轻松便捷,并具备编译器、编译器、安装包和调试跟踪功能。
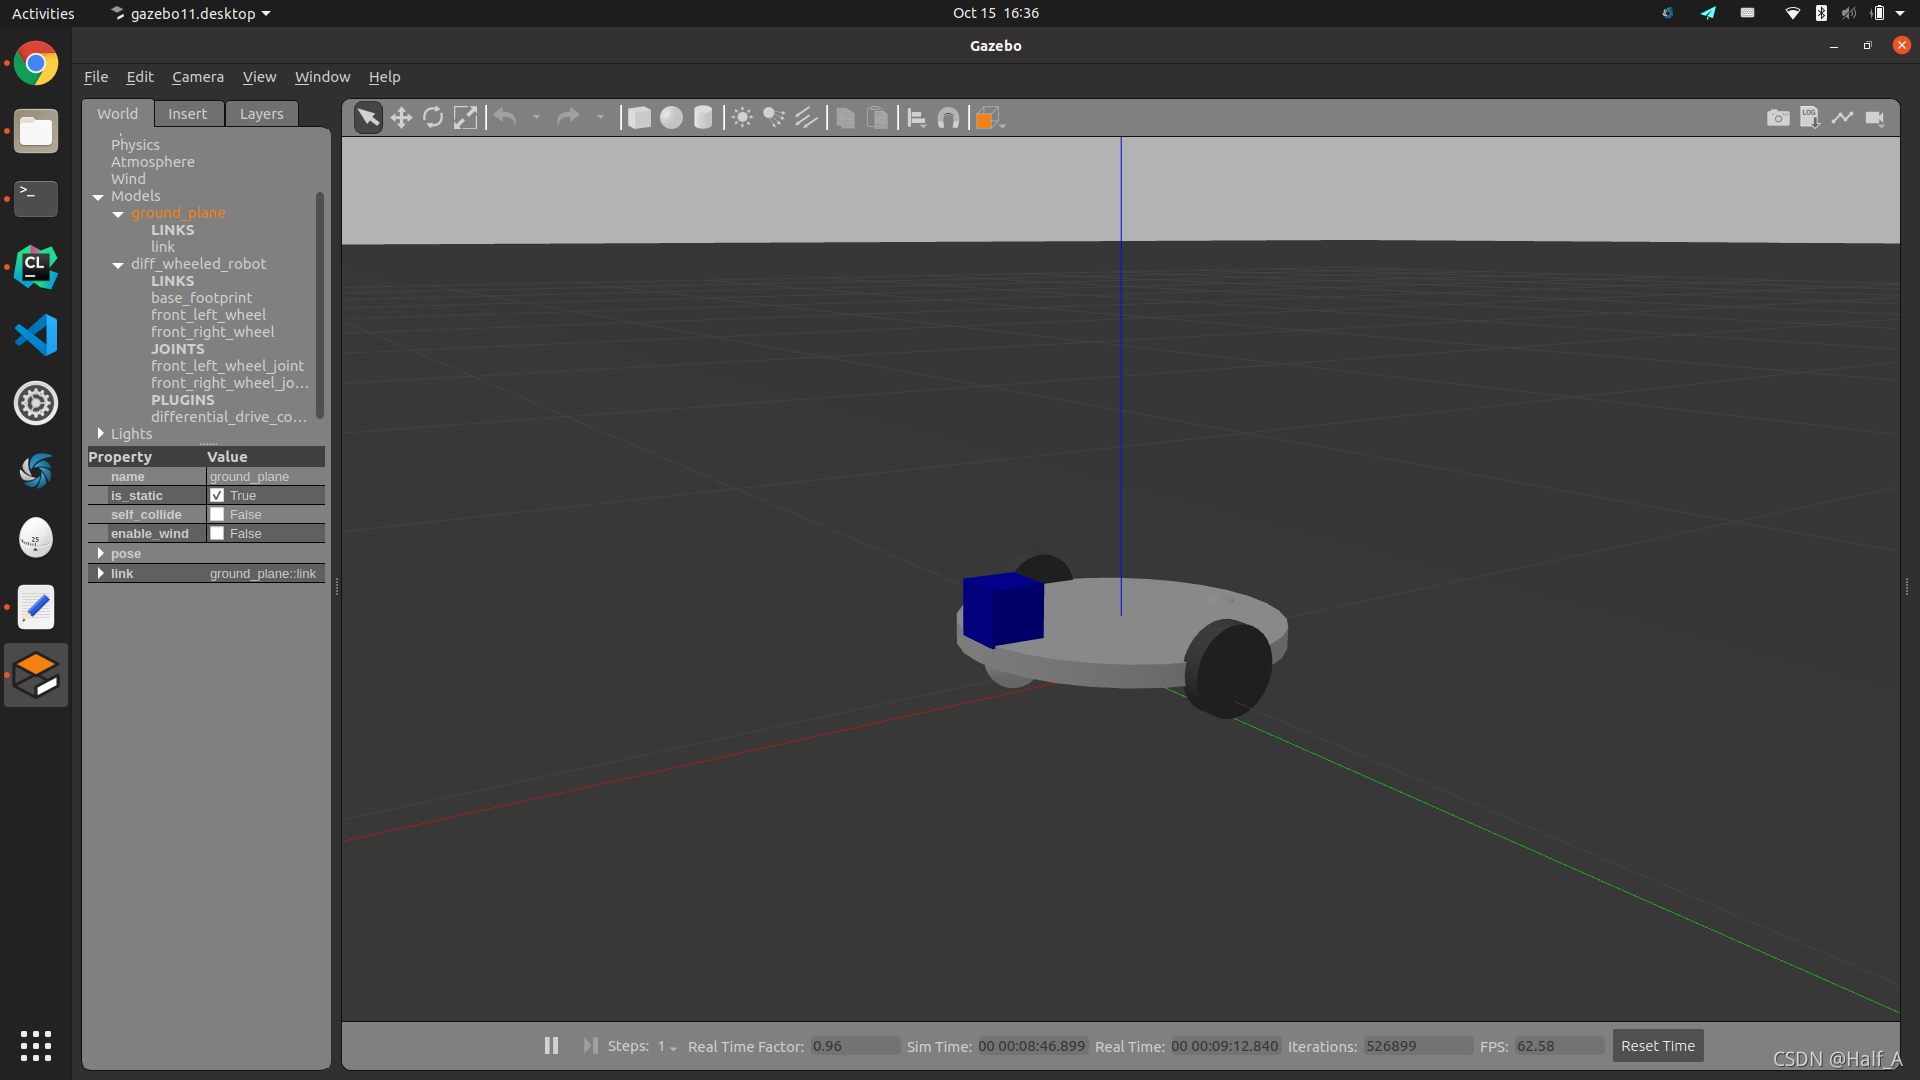
利用xacro描述文件创建差速小车模型,通过gazebo仿真此模型,然后利用libgazebo_ros_diff_drive.so插件控制小车的运动,最后实现了通过键盘按键,控制gazebo环境中的小车运动。
LabVIEW2020 中文版安装教程,提供阿里云盘链接与详细安装教程。资源仅供学习参考,请勿用于商业用途!
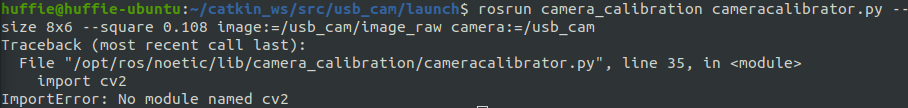
在调用opencv安装包时,会出现ImportError No module named cv2的问题。我确定我已经安装了opencv,查阅资料后发现是因为安装opencv是会安装的python版本,与系统默认使用的版本不一致,才会导致找不到模块。
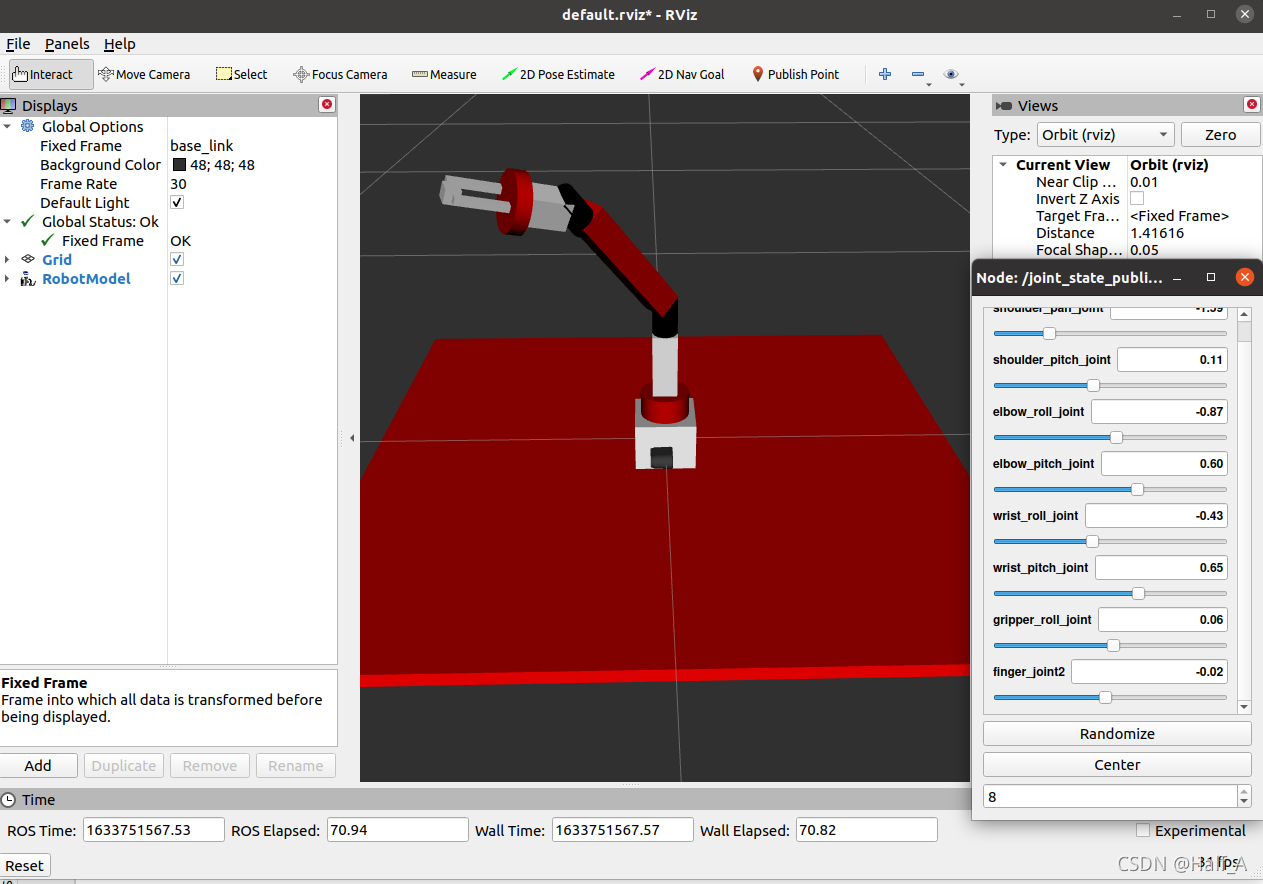
为什么要创建机器人的三维模型,原因在于机器人机器人仿真工具可以帮助我们体现发现设计中的一些关键错误。而模型仿真的含义,在于我们创建的是机器人模型,因此不一定和实际机器人长得一模一样。但因为是仿真,所以模型必须具备所有的真实硬件特点。