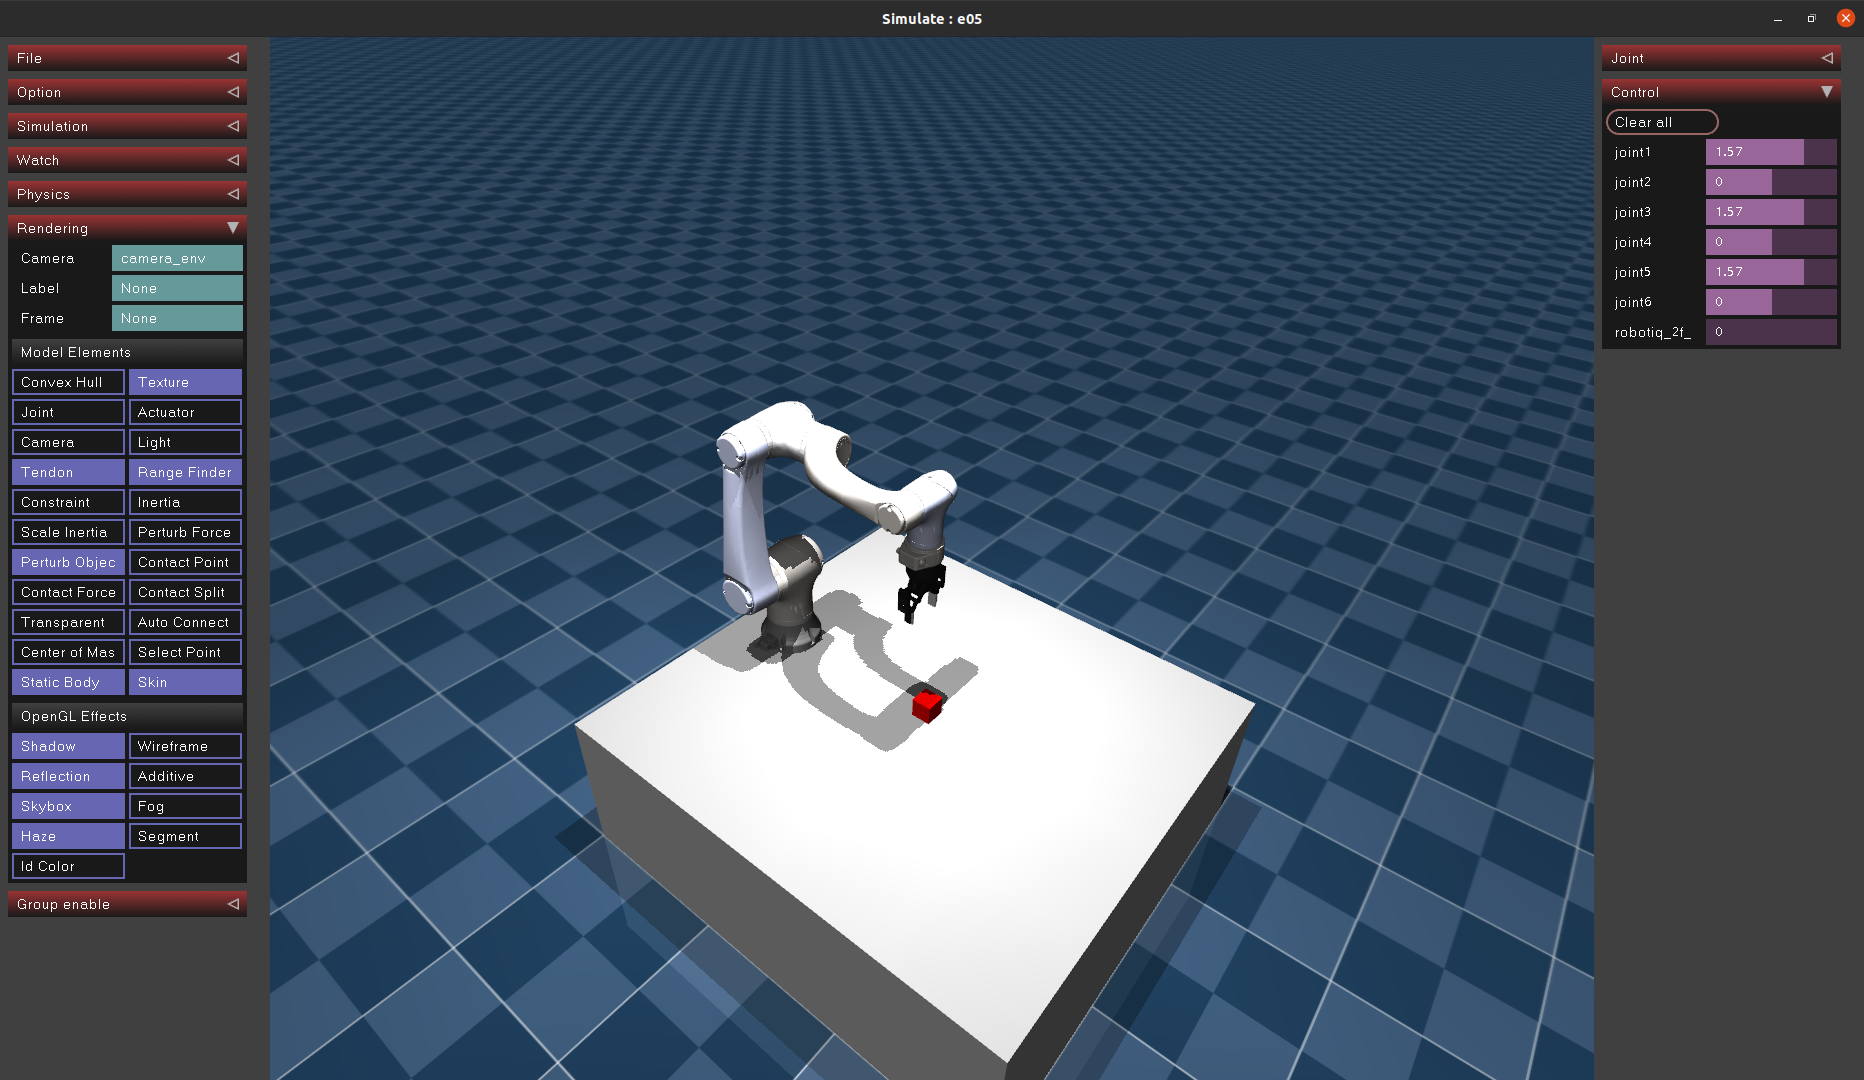
【实验准备】MuJoCo导入自定义机器人
将自定义机器人模型导入进Mujoco中,为后续强化学习搭建仿真环境基础。
记录机器人、视觉和系统开发中的问题与经验。
将自定义机器人模型导入进Mujoco中,为后续强化学习搭建仿真环境基础。
介绍一种我自己一直在用的非常强大的笔记语法Markdown,以及基于markdown语法的编辑器Obsidian.
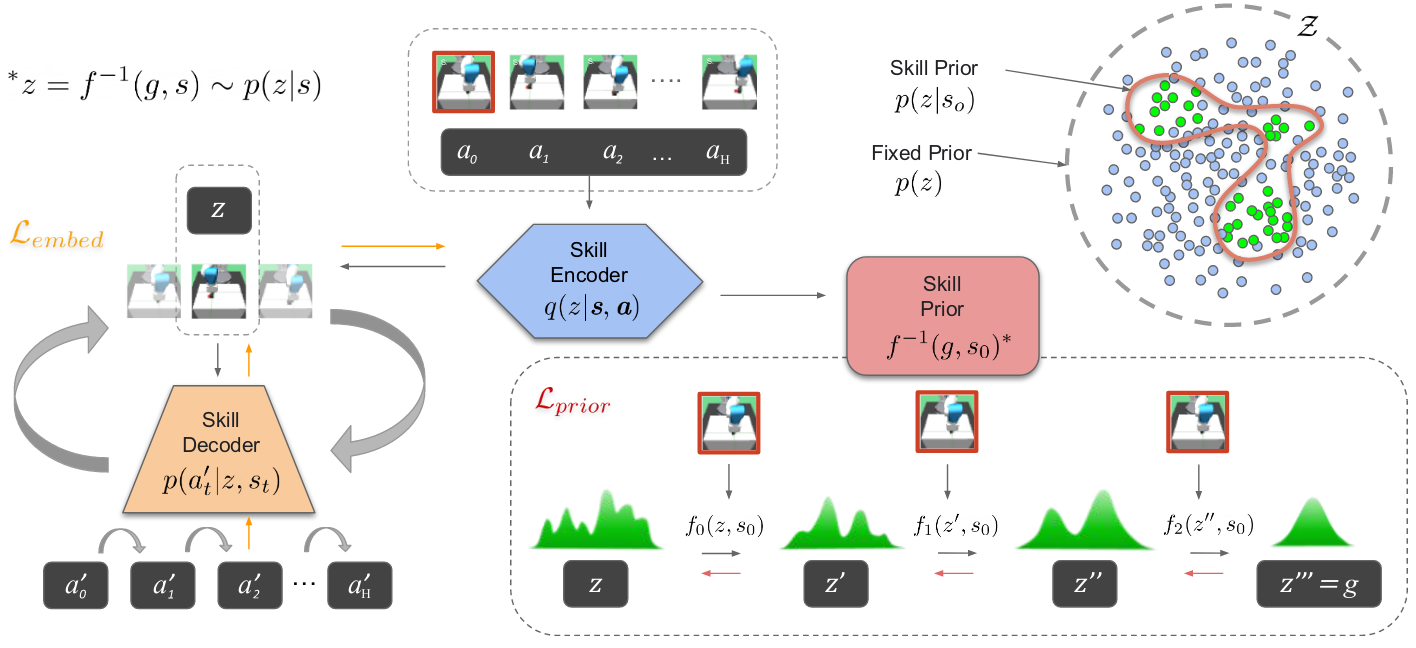
基于技能单元的强化学习方法,将任务分解为技能,建立技能与状态的映射关系,学习技能选择策略
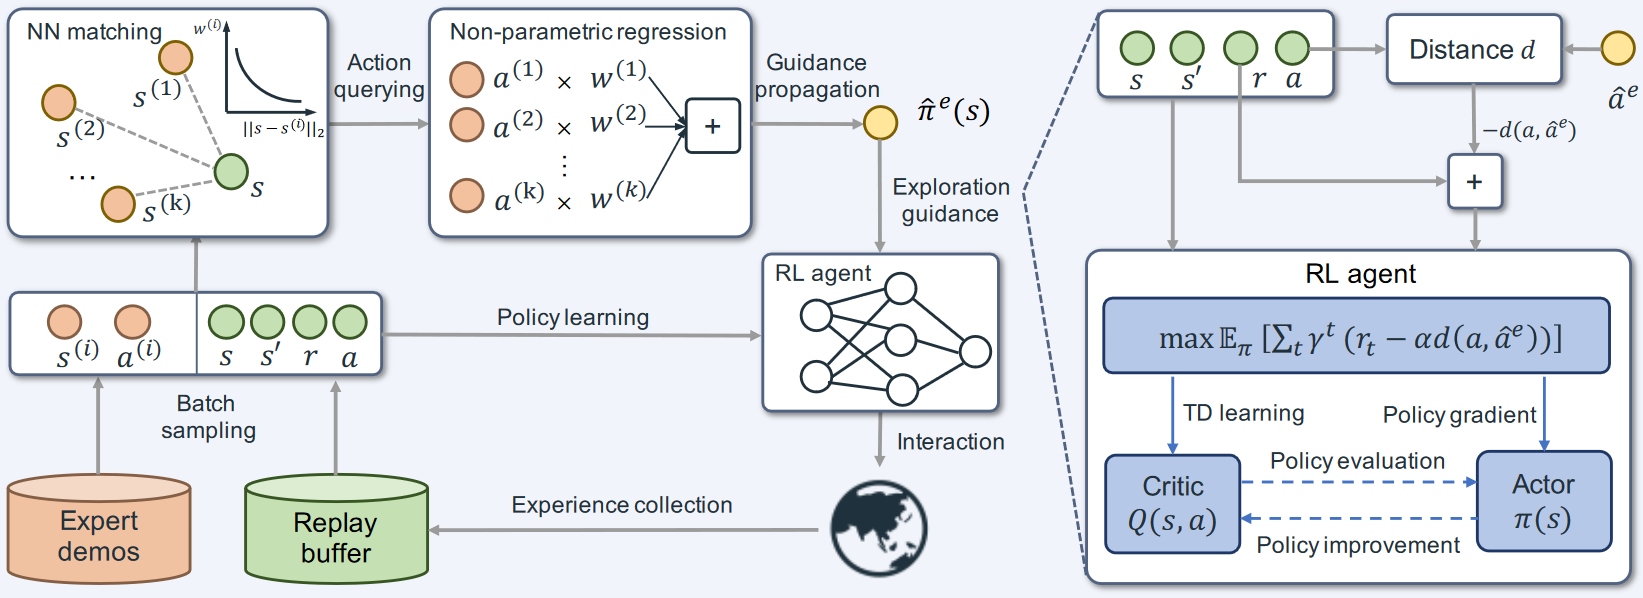
香港中文大学刘云辉团队基于DDPG+BC改进的手术机器人强化学习方法
强化学习环境搭建,项目运行过程中可能遇到的bug与解决方法记录
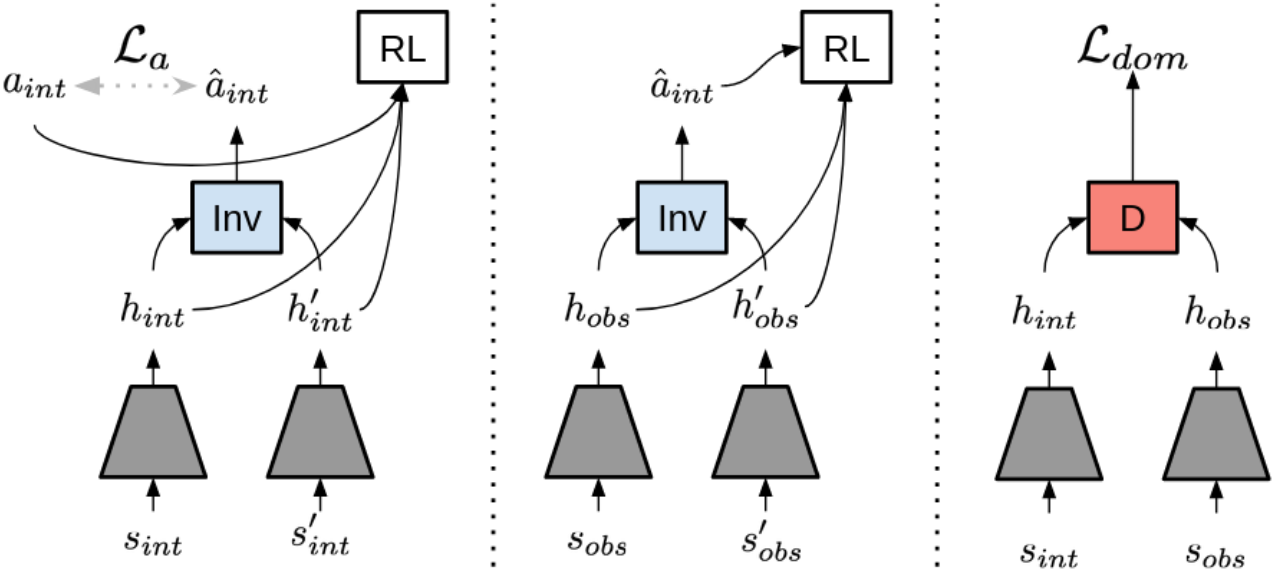
基于强化学习的机器人动作模仿方法论文调研与笔记。
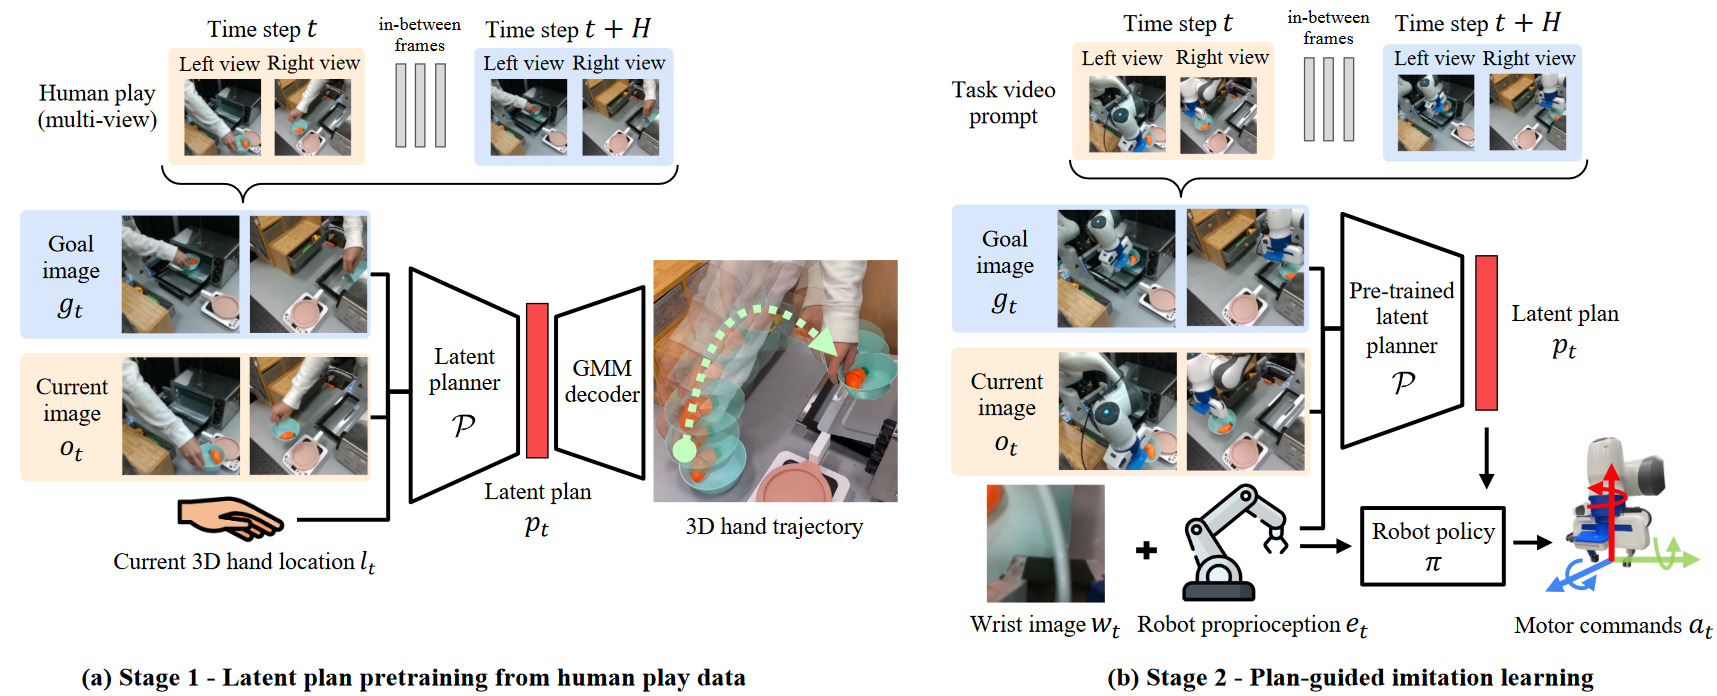
斯坦福大学李飞飞团队的通过观看人类动作进行长期模仿学习方法。
C++使用最广泛的点云库
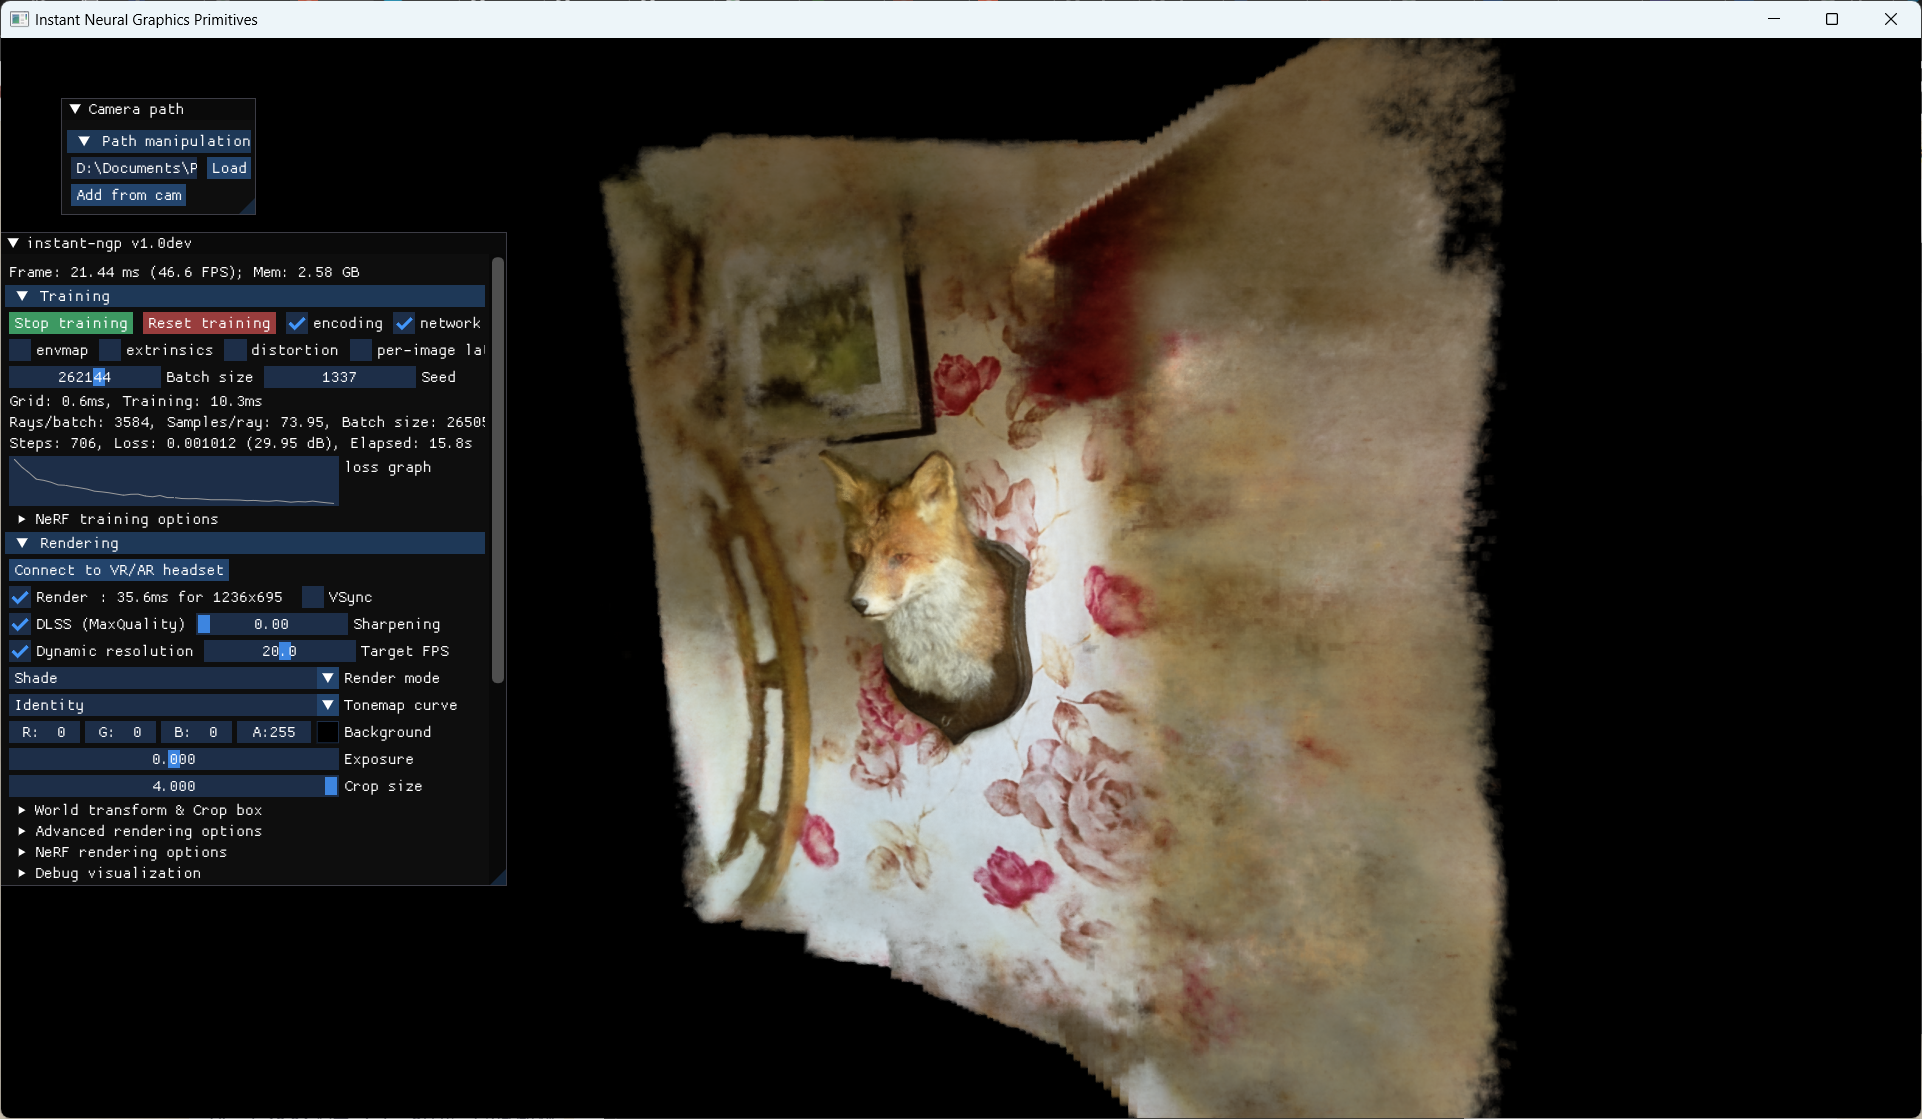
Instant-NGP全称Instant Neural Graphics Primitives,它通过多分辨率哈希编码,解决了NeRF对全连接神经网络进行参数化时的效率问题,大大提升了网络的训练速度,使三维重建速度可以从几小时缩短到几秒钟。
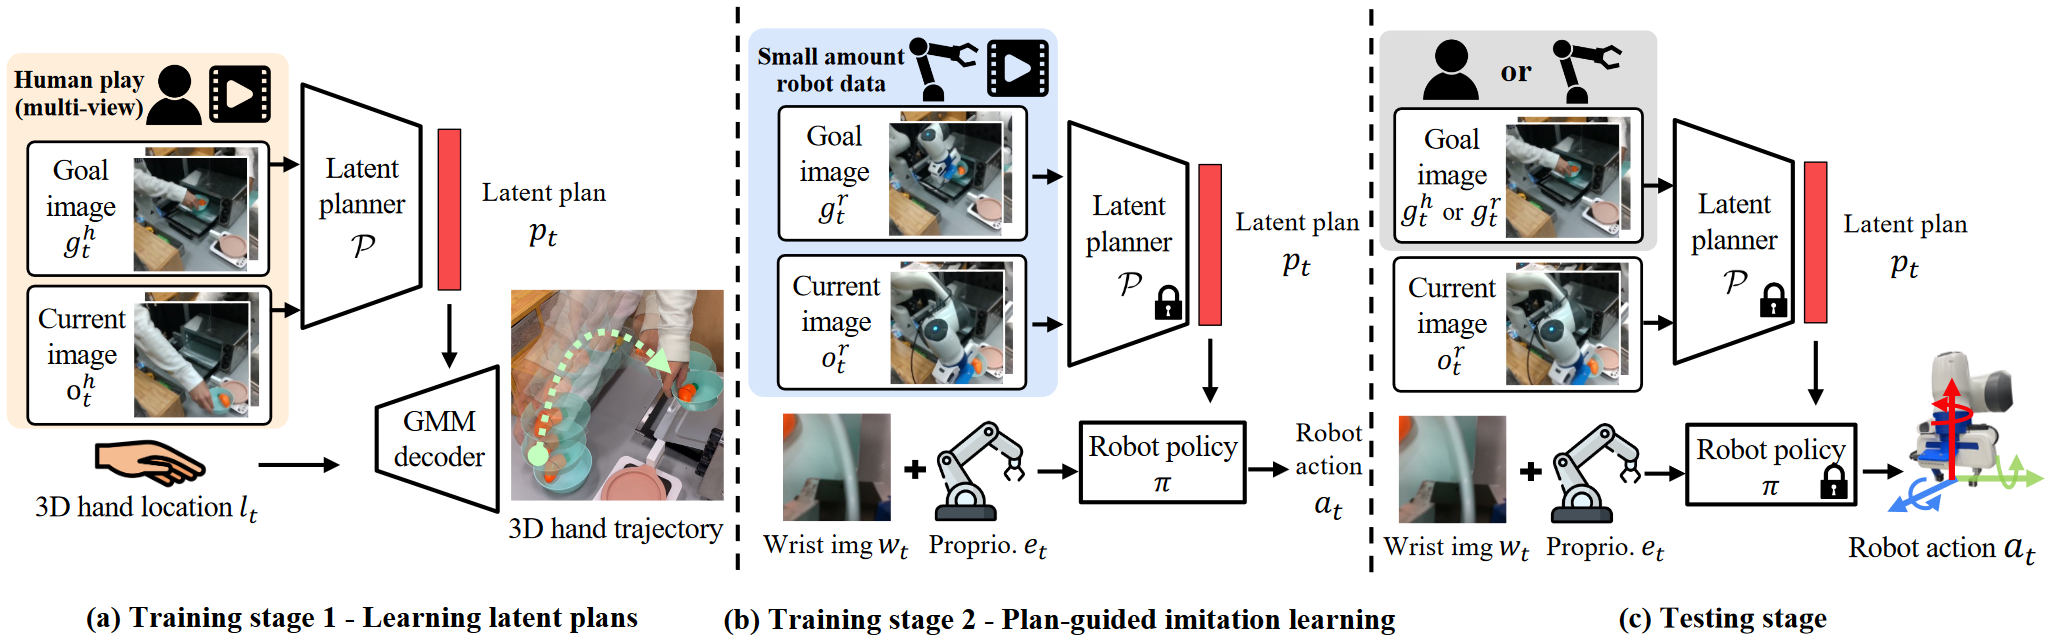
从人类抓取物体的视频中学习机器人的动作生成与规划方法,相关的研究的调研。