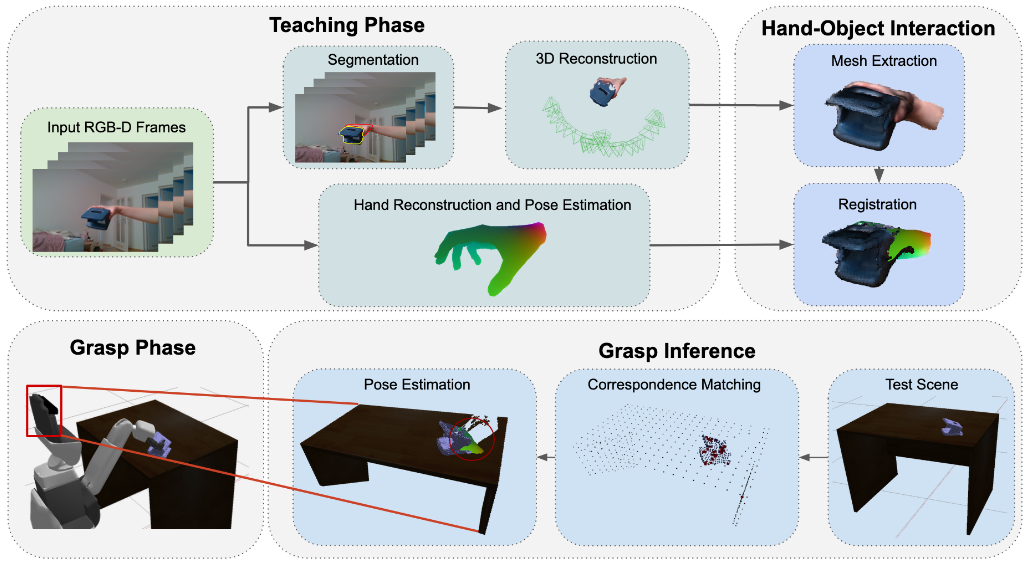
【模仿抓取】从人类演示中学习机械臂抓取
从人类抓取物体的视频中学习机器人抓取的相关工作调研。
记录机器人、视觉和系统开发中的问题与经验。
从人类抓取物体的视频中学习机器人抓取的相关工作调研。
介绍强化学习的一种基础算法,近端优化策略(Proximal Policy Optimization,PPO)
Ubuntu上默认只能截屏不能截屏,且体验十分差,因此介绍两款个人常用的截屏和录屏软件。
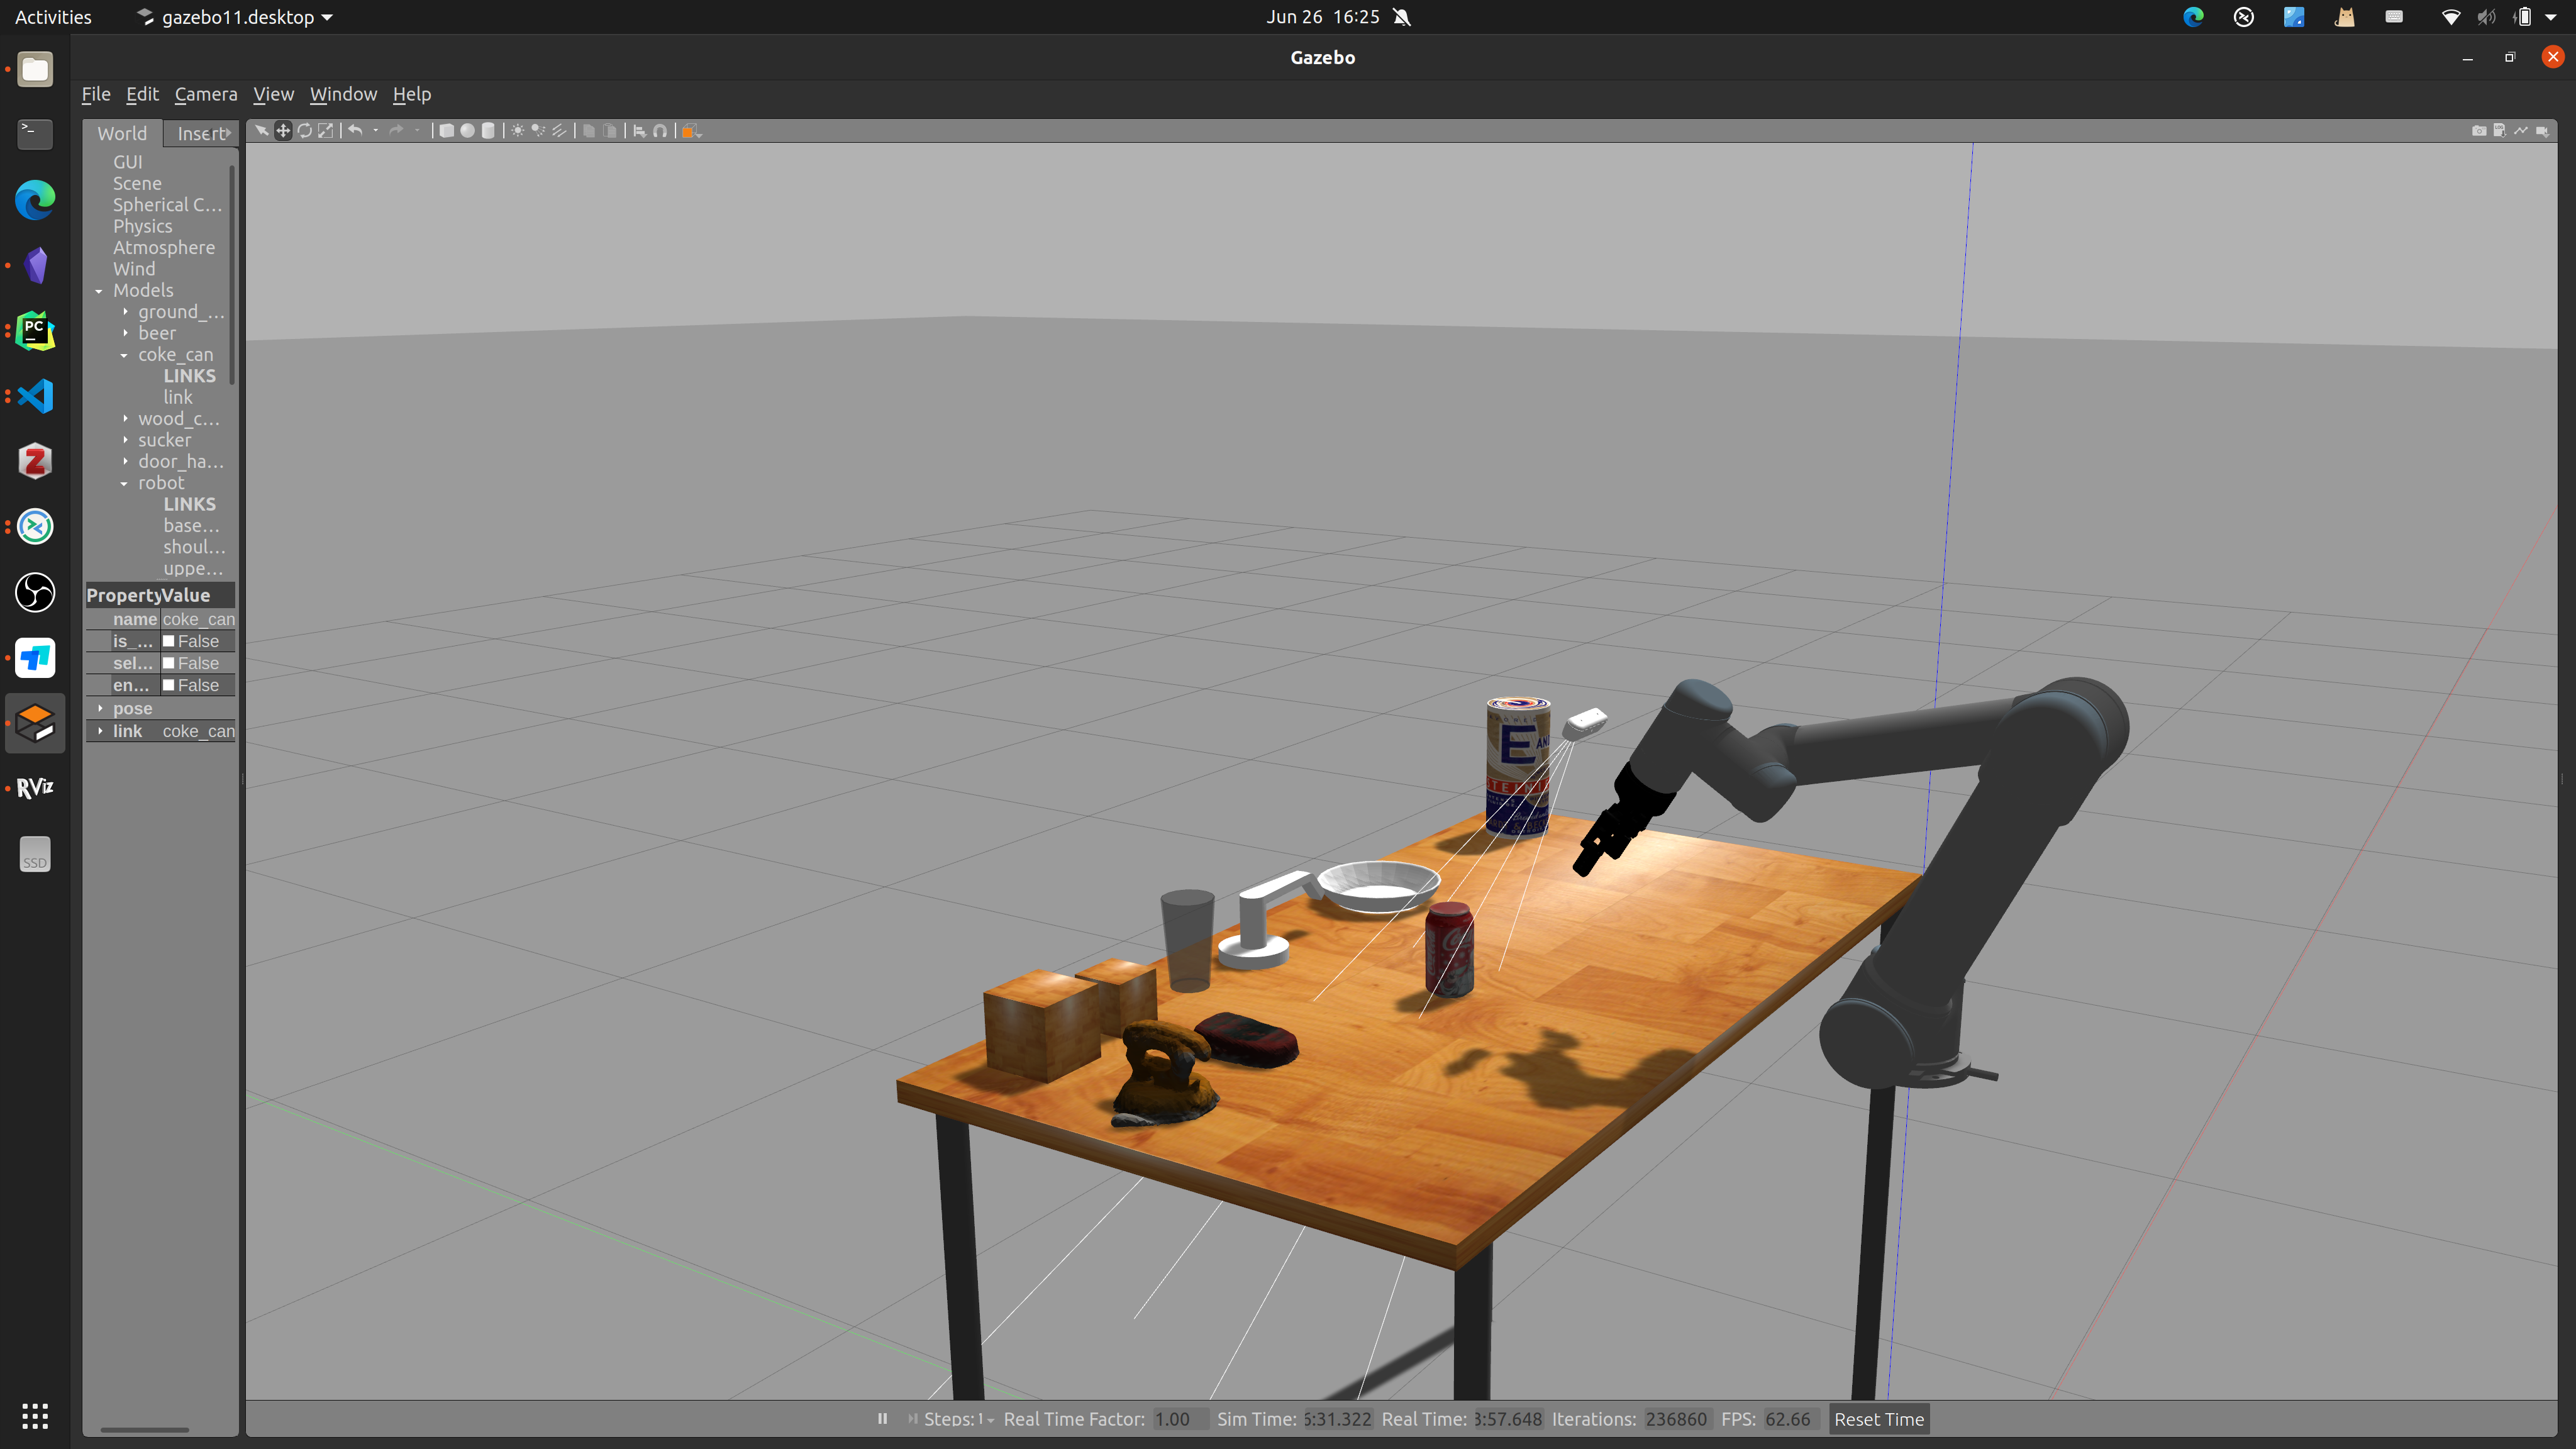
使用Gazebo搭建6D机械臂仿真环境,并添加相机,然后实现抓取仿真实验。
在使用ROS系统进行机器人实验中,遇到的各种错误信息汇总,不定时更新。
使用经典的YOLO算法进行实例分割
复现上交提出的RGB Matters算法。
调研近三年顶会顶刊上的抓取姿态估计的论文
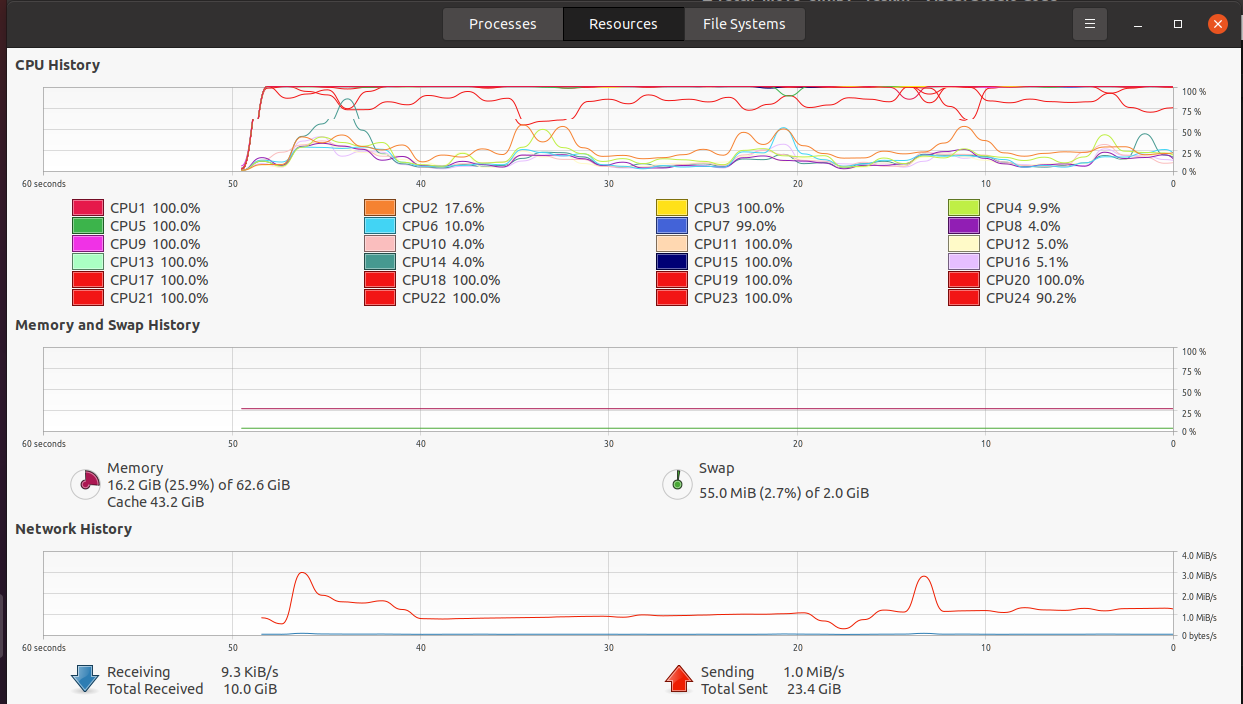
在跑一些算法的时候,有时会需要看一下系统的资源占用情况,看看需不需要优化算法,或者可不可以开多线程,这就需要查看系统资源站能用情况。
复现NVIDIA提出的抓取估计算法Contact GraspNet