一、目的
通过程序,发布服务请求。
即通过客户端的请求,发给服务端产生一个海龟,反馈回客户端。
二、创建功能包
回到catkin_ws/src文件夹下,创建一个名为learning_service的功能包
cd ~/catkin_ws/src
catkin_create_pkg learning_service roscpp rospy std_msgs geometry_msgs turtlesim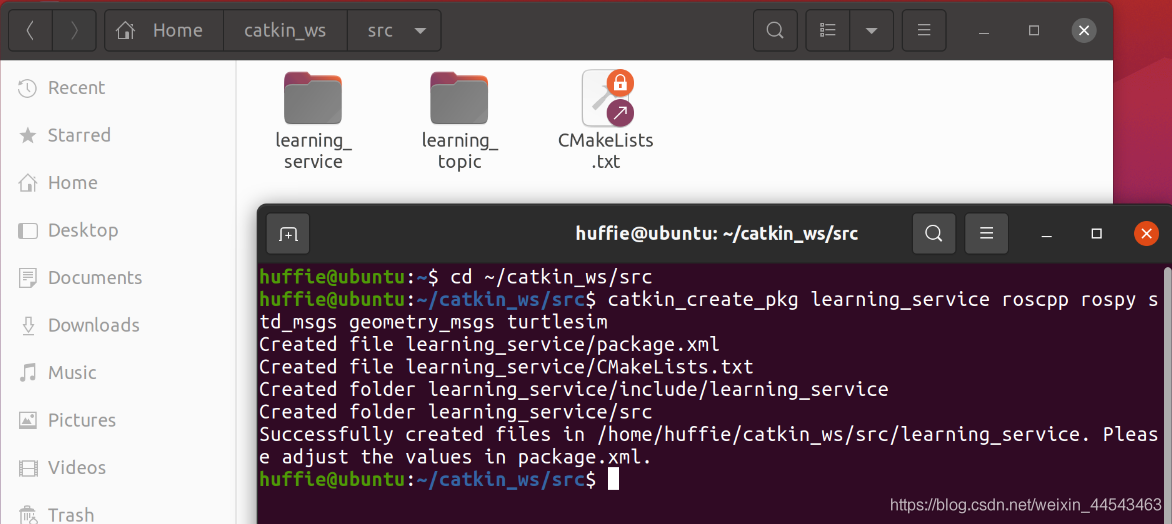
三、创建客户端代码
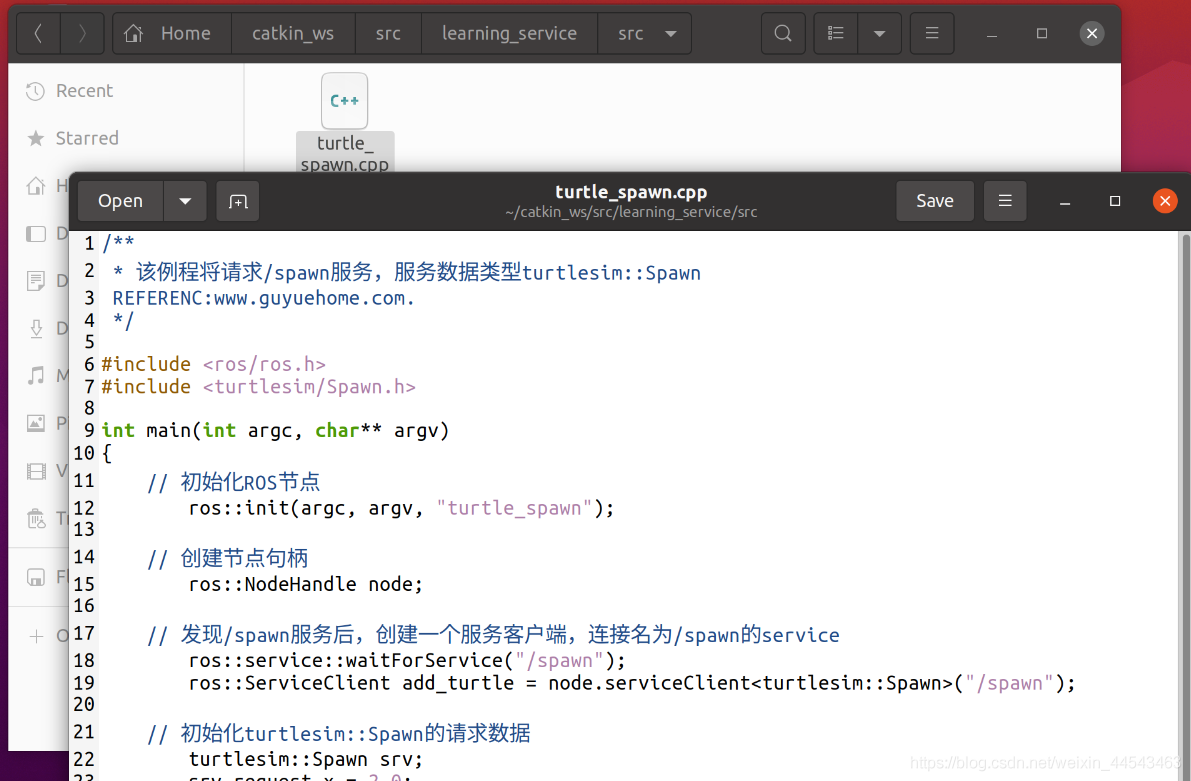
在~/catkin_ws/src/learning_service/src目录下创建一个turtle_spawn.cpp的文件,其内容为:
/**
 * 该例程将请求/spawn服务,服务数据类型turtlesim::Spawn
 REFERENC:www.guyuehome.com.
 */

#include <ros/ros.h>
#include <turtlesim/Spawn.h>

int main(int argc, char** argv)
{
    // 初始化ROS节点
	ros::init(argc, argv, "turtle_spawn");

    // 创建节点句柄
	ros::NodeHandle node;

    // 发现/spawn服务后,创建一个服务客户端,连接名为/spawn的service
	ros::service::waitForService("/spawn");
	ros::ServiceClient add_turtle = node.serviceClient<turtlesim::Spawn>("/spawn");

    // 初始化turtlesim::Spawn的请求数据
	turtlesim::Spawn srv;
	srv.request.x = 2.0;
	srv.request.y = 2.0;
	srv.request.name = "turtle2";

    // 请求服务调用
	ROS_INFO("Call service to spawn turtle[x:%0.6f, y:%0.6f, name:%s]", srv.request.x, srv.request.y, srv.request.name.c_str());

	add_turtle.call(srv);

	// 显示服务调用结果
	ROS_INFO("Spawn turtle successfully [name:%s]", srv.response.name.c_str());

	return 0;
};
代码👆的实现过程如下:
- 初始化ROS节点
- 创建一个Client实例
- 发布服务请求数据
- 等待Server处理之后的应答结果
四、配置客户端代码编译规则
打开learning_service中的CMakeLists.txt,在图示区域添加代码
add_executable(turtle_spawn src/turtle_spawn.cpp)
target_link_libraries(turtle_spawn ${catkin_LIBRARIES})
add_executable添加编译规则,target_link_libraries链接一些需要的库

五、编译与运行
进行编译
cd ~/catkin_ws
catkin_make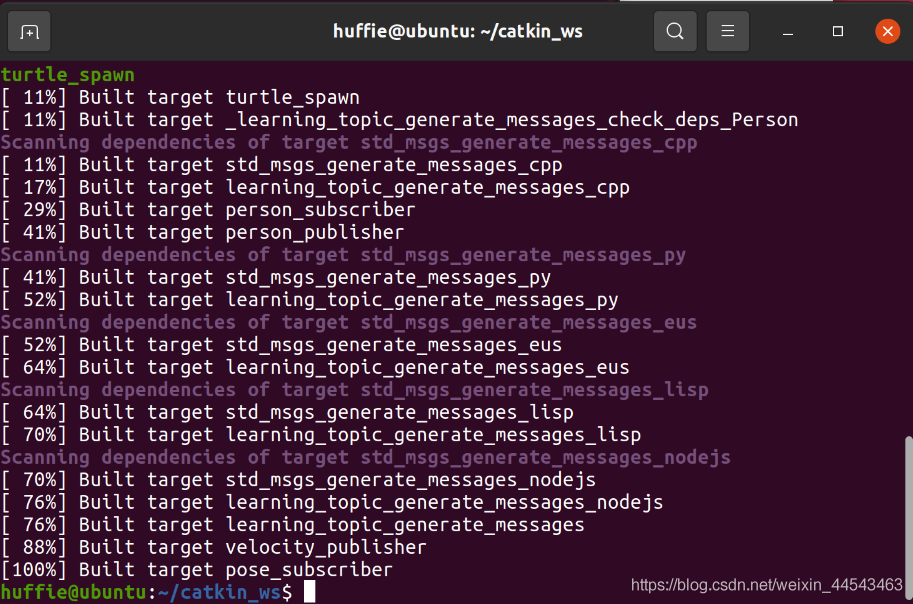
运行客户端,可以看到产生了第二个小海龟
source devel/setup.bash
roscore
rosrun turtlesim turtlesim_node
rosrun learning_service turtle_spawn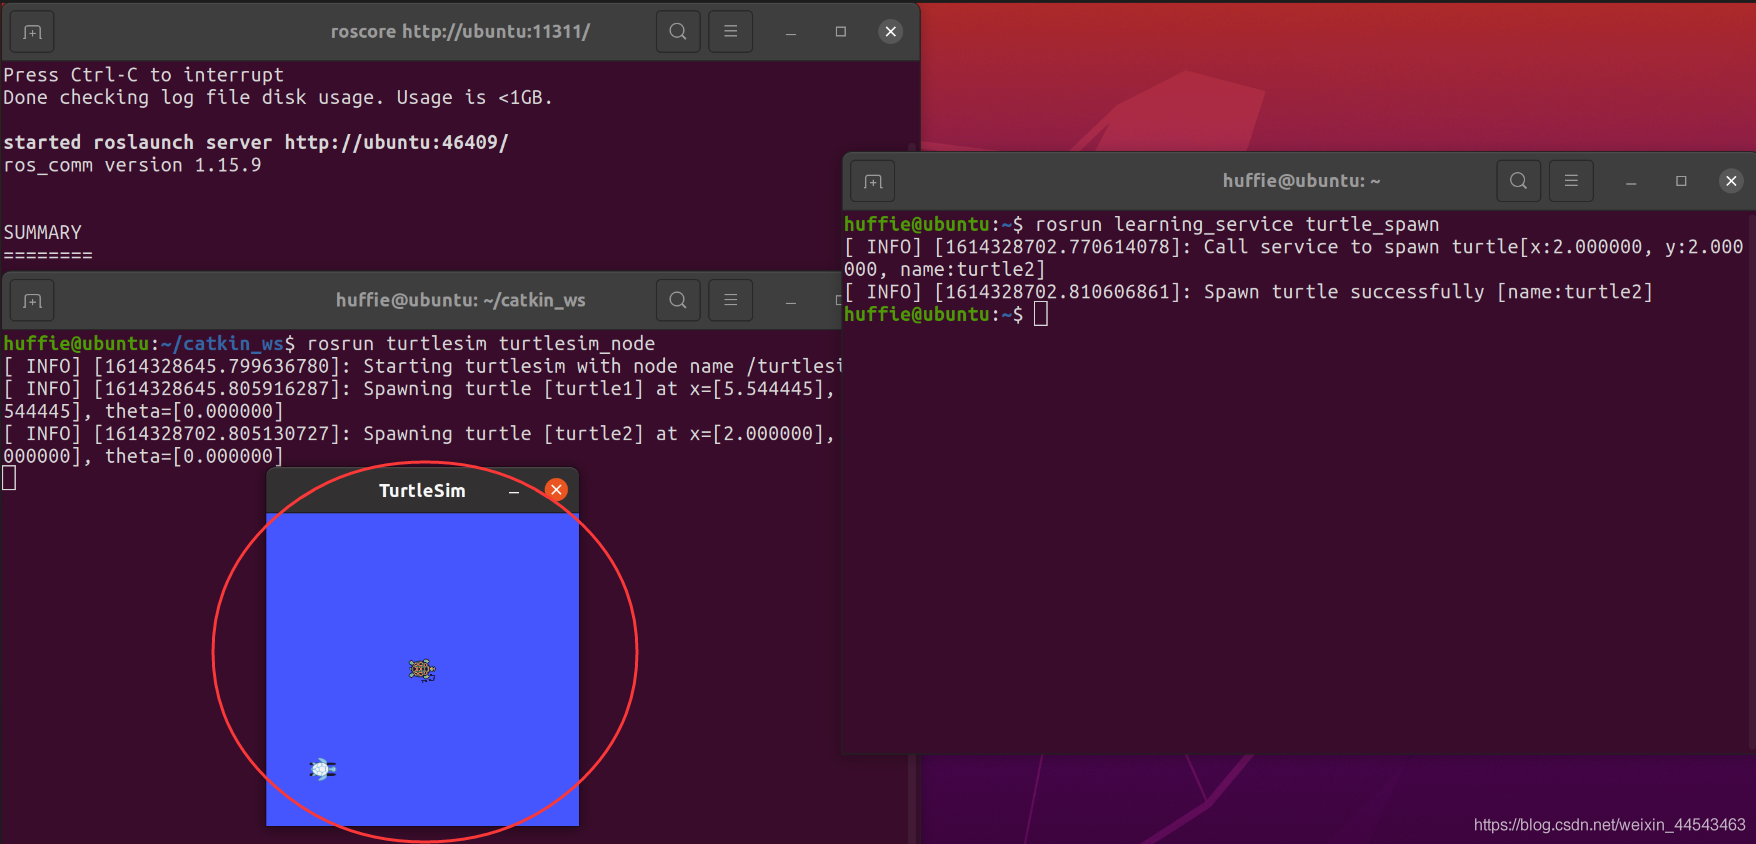
评论