目录
一、参数模型
在ROS Master中有一个Parameter Server参数服务器,它是一个全局字典,用来保存各种配置参数,配置参数是各个节点都可以全局访问的。
二、使用方法
1. 列出当前所有参数
rosparam list2. 显示某个参数值
rosparam get param_key3. 设置某个参数值
rosparam set param_key param_value4. 保存参数到文件
rosparam dump file_name5. 从文件读取参数
rosparam load file_name6. 删除参数
rosparam delete param_key三、举例
1. 创建功能包
cd ~/catkin_ws/src
catkin_create_pkg learning_parameter roscpp rospy std_srvs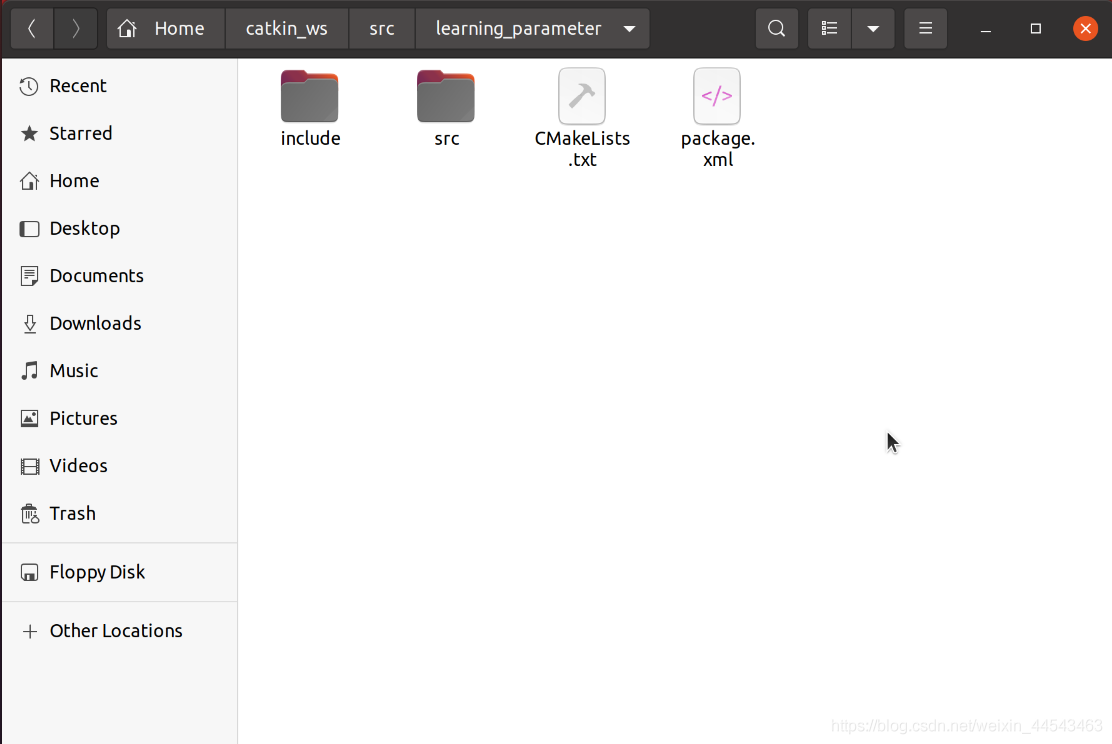
2. 打开小海龟仿真器
打开一个终端,启动roscore:
roscore再打开一个终端,运行小海龟仿真程序
rosrun turtlesim turtlesim_node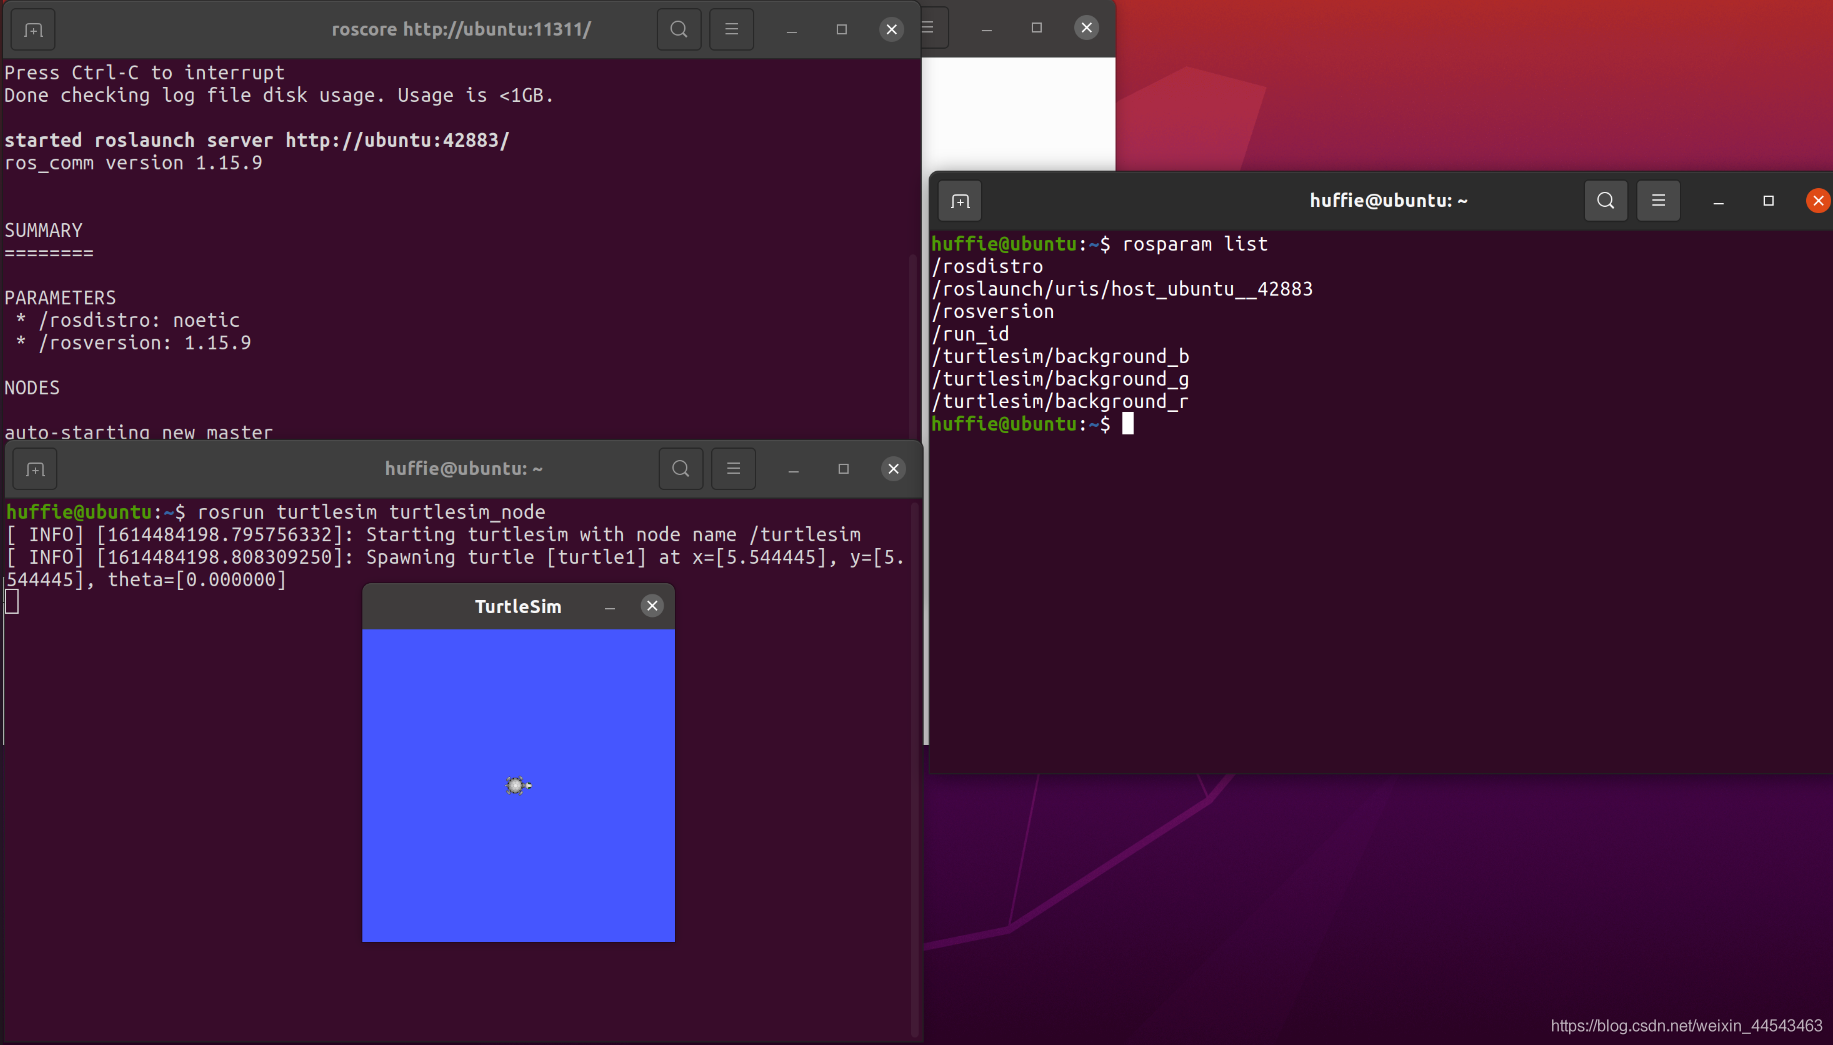
3. rosparam命令行的使用
(1)查看参数列表
rosparam list(2)得到变量的值:背景颜色RGB的值
rosparam get /turtlesim/background_r
rosparam get /turtlesim/background_g
rosparam get /turtlesim/background_b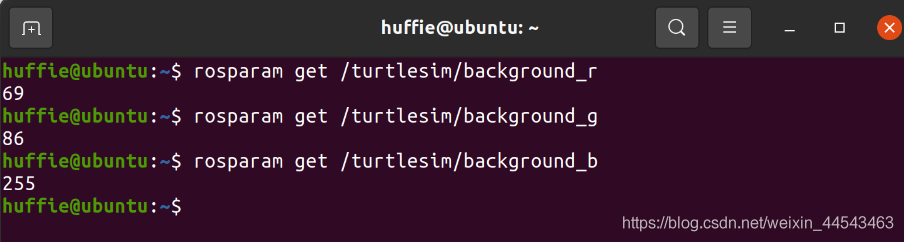
(3)修改变量的值:更改背景颜色
rosparam set /turtlesim/background_b 100重新发送请求,刷新背景颜色
rosservice call /clear "{}"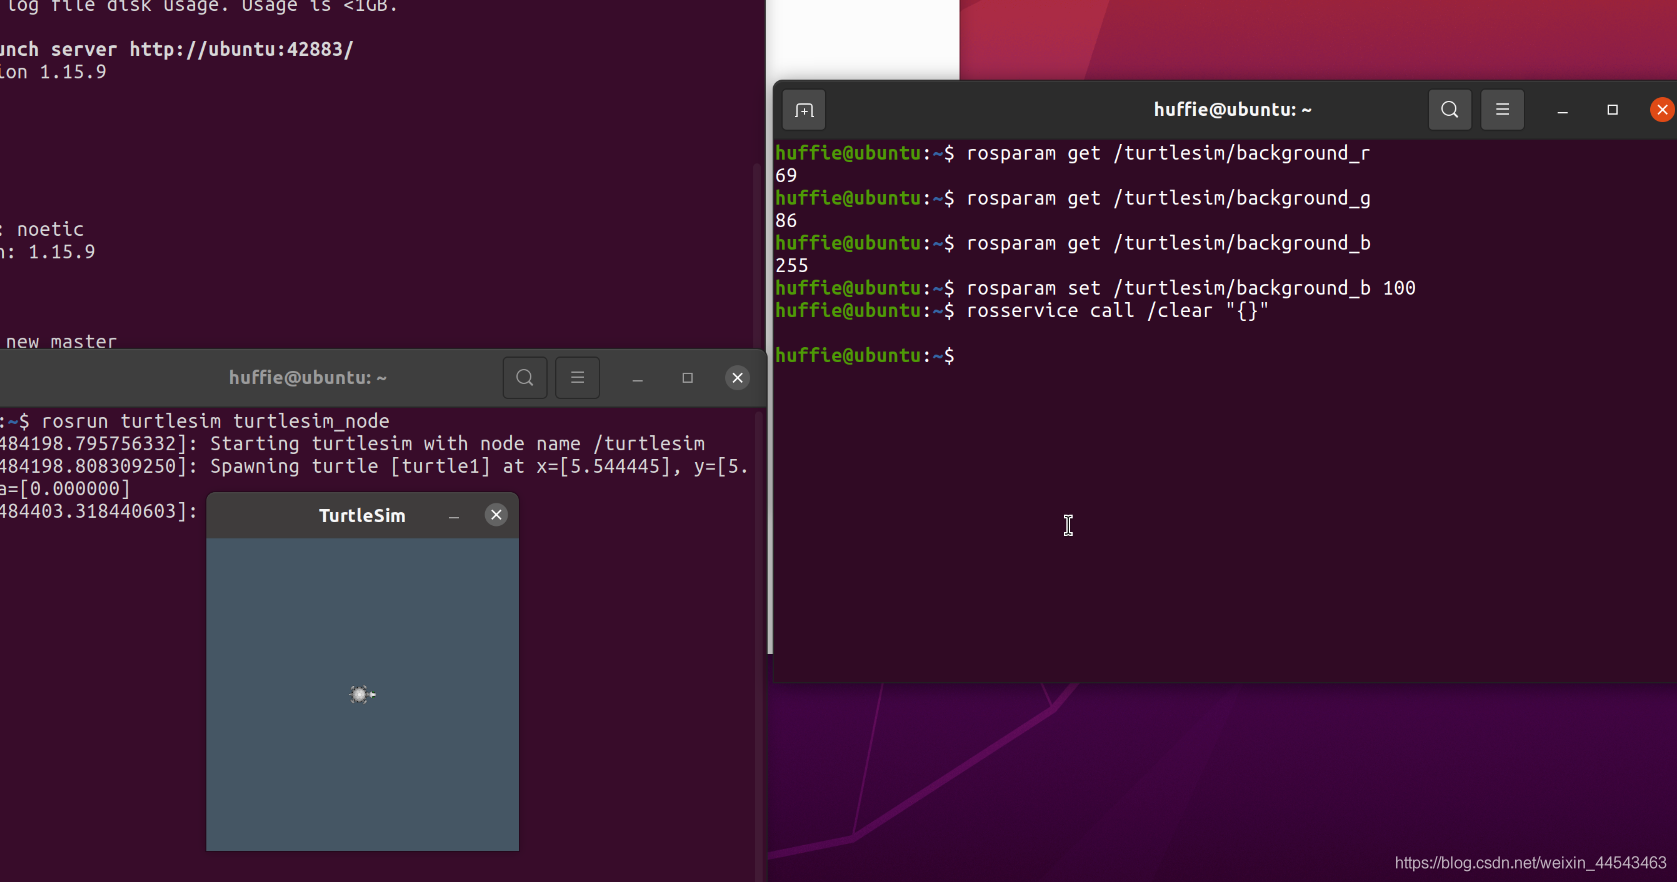
(4)保存参数到文件
rosparam dump param.yaml参数默认保存到当前目录
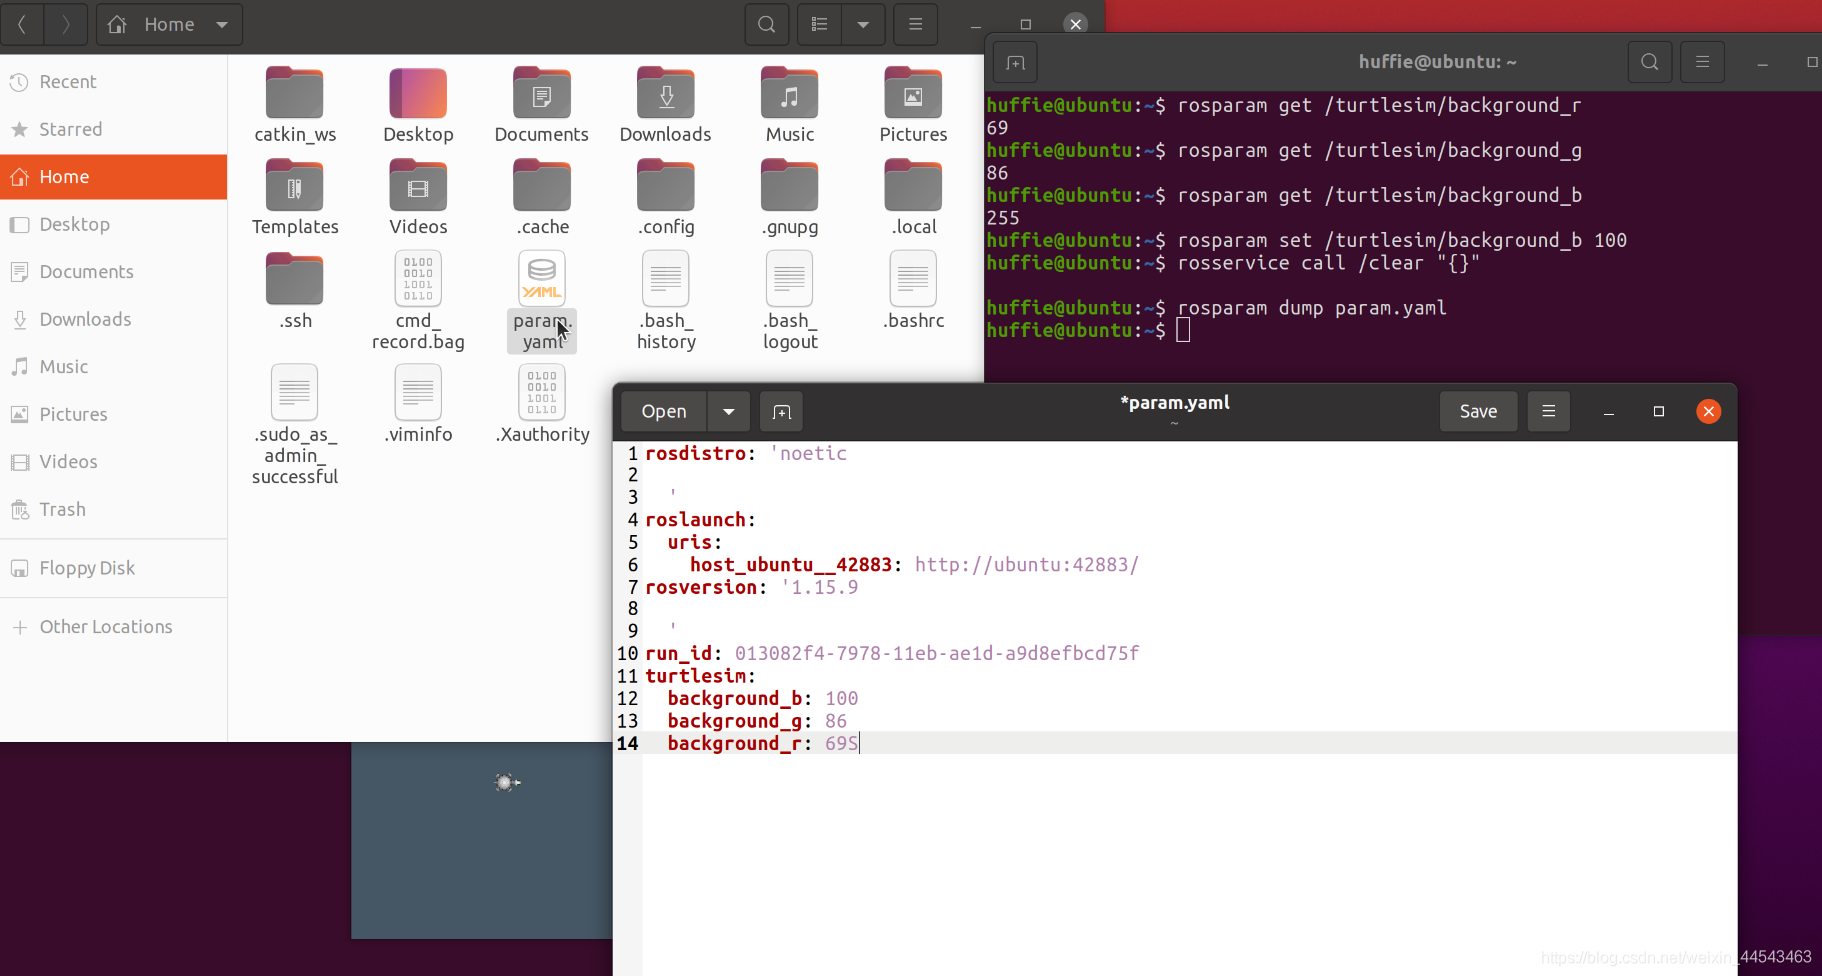
(5)加载参数文件
打开刚刚保存的参数文件,对其中的参数值进行修改。
rosparam load param.yaml即可将文件里面的参数内容修改系统内的参数。
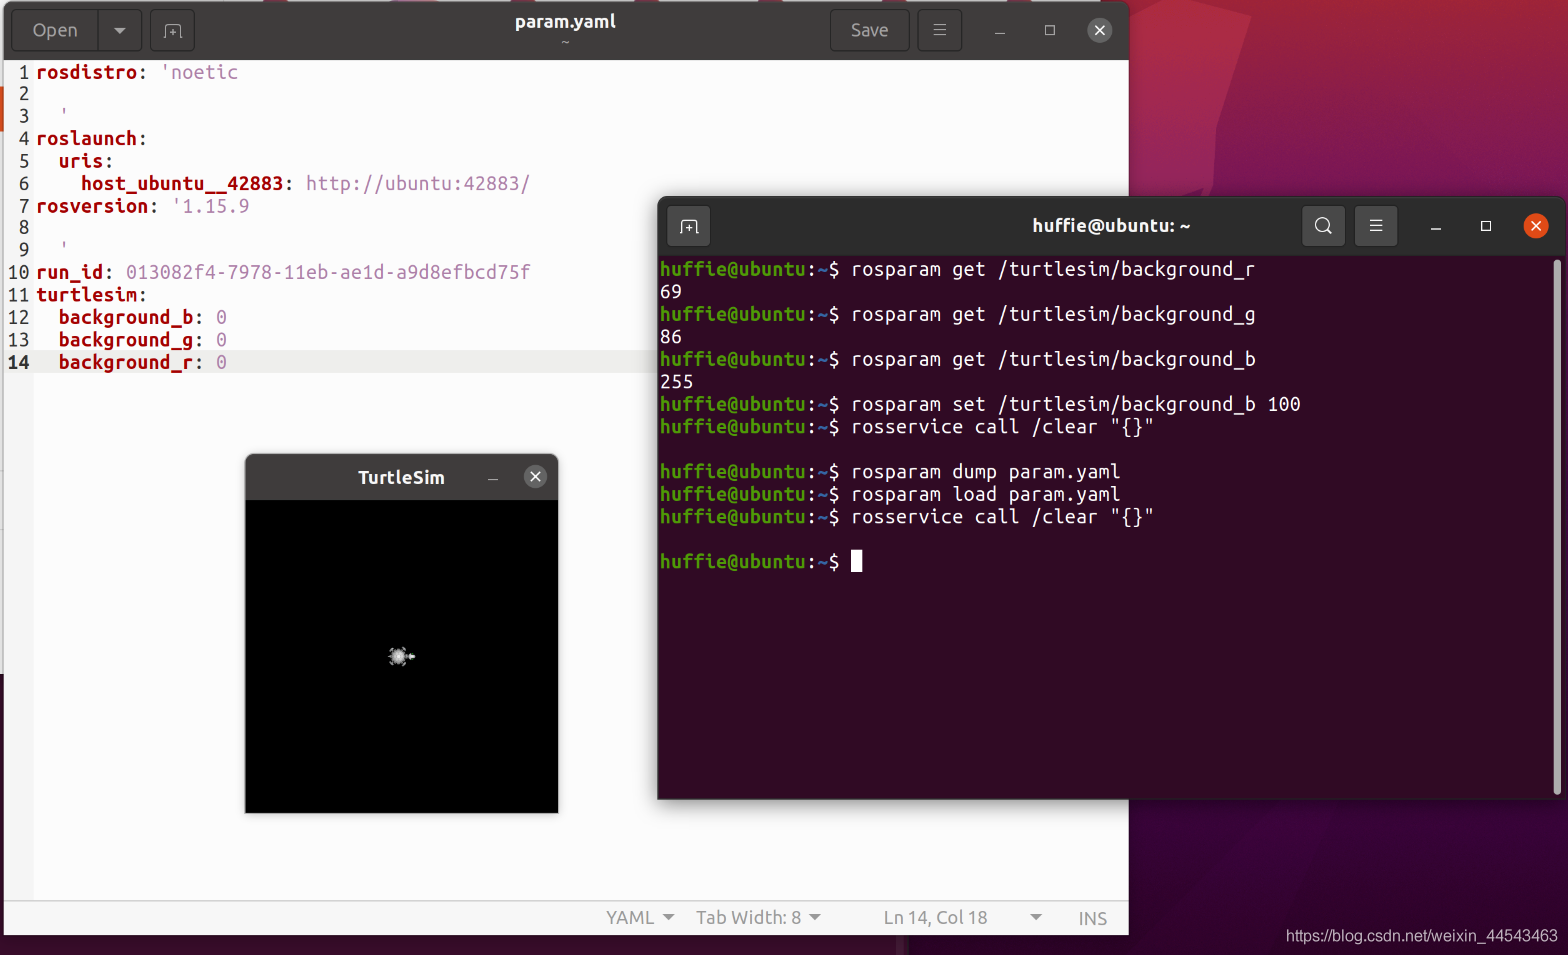
(6)删除参数
rosparam delete /turtlesim/background_g查看参数列表
rosparam list刷新小海龟仿真器背景颜色
rosservice call /clear "{}"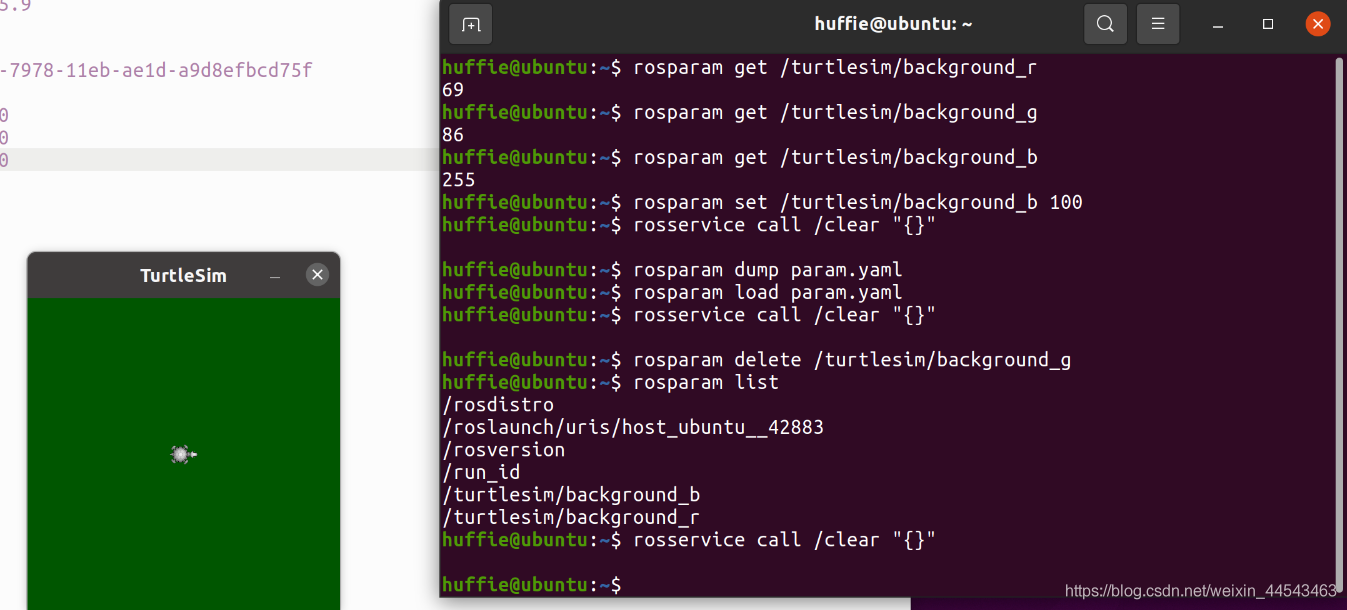
四、通过程序获取、设置参数的值
1. 编写cpp程序
在learning_parameter/src/目录下创建一个parameter_config.cpp的文件
其内容为:
/**
 * 该例程设置/读取海龟例程中的参数
 * REFERENCE:www.guyuehome.com
 */
#include <string>
#include <ros/ros.h>
#include <std_srvs/Empty.h>

int main(int argc, char **argv)
{
	int red, green, blue;

    // ROS节点初始化
    ros::init(argc, argv, "parameter_config");

    // 创建节点句柄
    ros::NodeHandle node;

    // 读取背景颜色参数
	ros::param::get("/turtlesim/background_r", red);
	ros::param::get("/turtlesim/background_g", green);
	ros::param::get("/turtlesim/background_b", blue);

	ROS_INFO("Get Backgroud Color[%d, %d, %d]", red, green, blue);

	// 设置背景颜色参数
	ros::param::set("/turtlesim/background_r", 255);
	ros::param::set("/turtlesim/background_g", 255);
	ros::param::set("/turtlesim/background_b", 255);

	ROS_INFO("Set Backgroud Color[255, 255, 255]");

    // 读取背景颜色参数
	ros::param::get("/turtlesim/background_r", red);
	ros::param::get("/turtlesim/background_g", green);
	ros::param::get("/turtlesim/background_b", blue);

	ROS_INFO("Re-get Backgroud Color[%d, %d, %d]", red, green, blue);

	// 调用服务,刷新背景颜色
	ros::service::waitForService("/clear");
	ros::ServiceClient clear_background = node.serviceClient<std_srvs::Empty>("/clear");
	std_srvs::Empty srv;
	clear_background.call(srv);

	sleep(1);

    return 0;
}
2. 编译程序
打开learning_parameter/下的CMakeList.txt文件,在其中添加编译规则。(install上方)
add_executable(parameter_config src/parameter_config.cpp)
target_link_libraries(parameter_config ${catkin_LIBRARIES})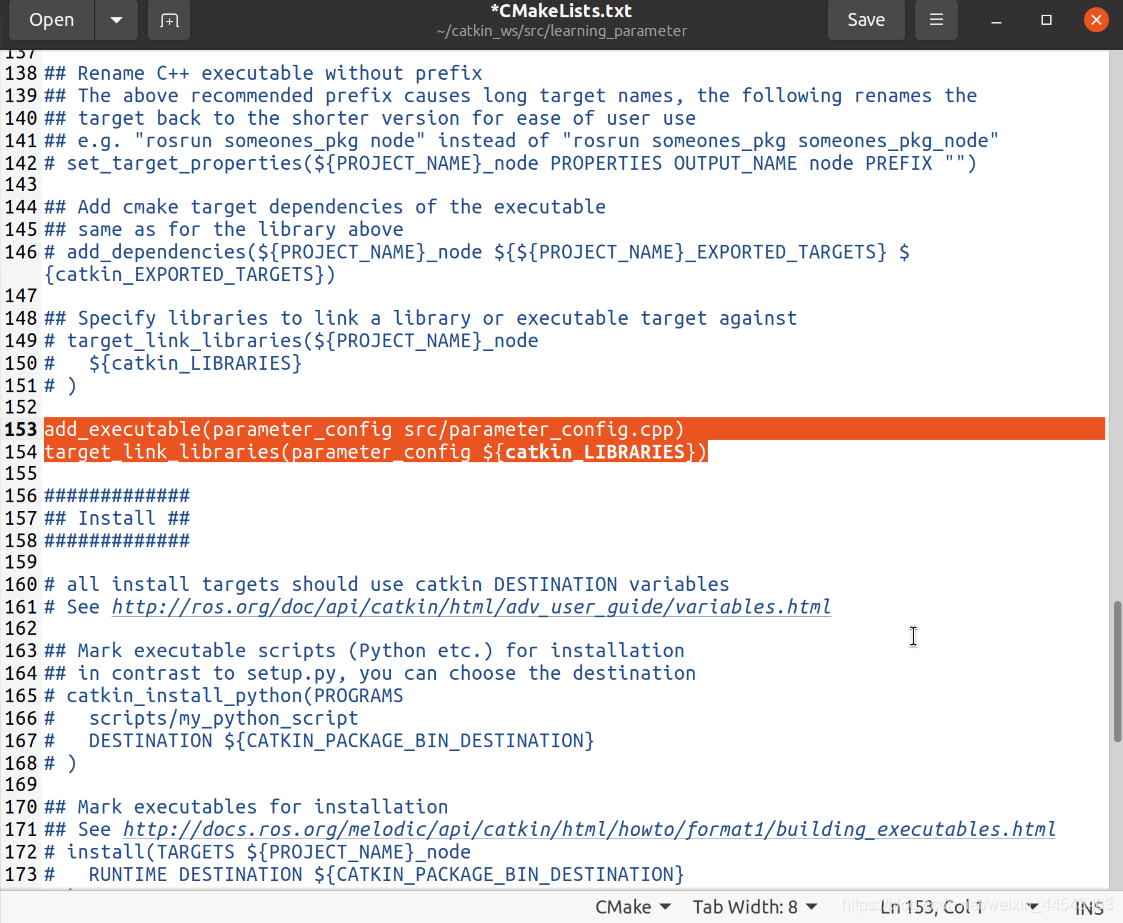
进行编译
cd catkin_ws
catkin_make
3. 运行程序
运行roscore
roscore运行小海龟仿真程序
rosrun turtlesim turtlesim_node运行刚才编写的节点
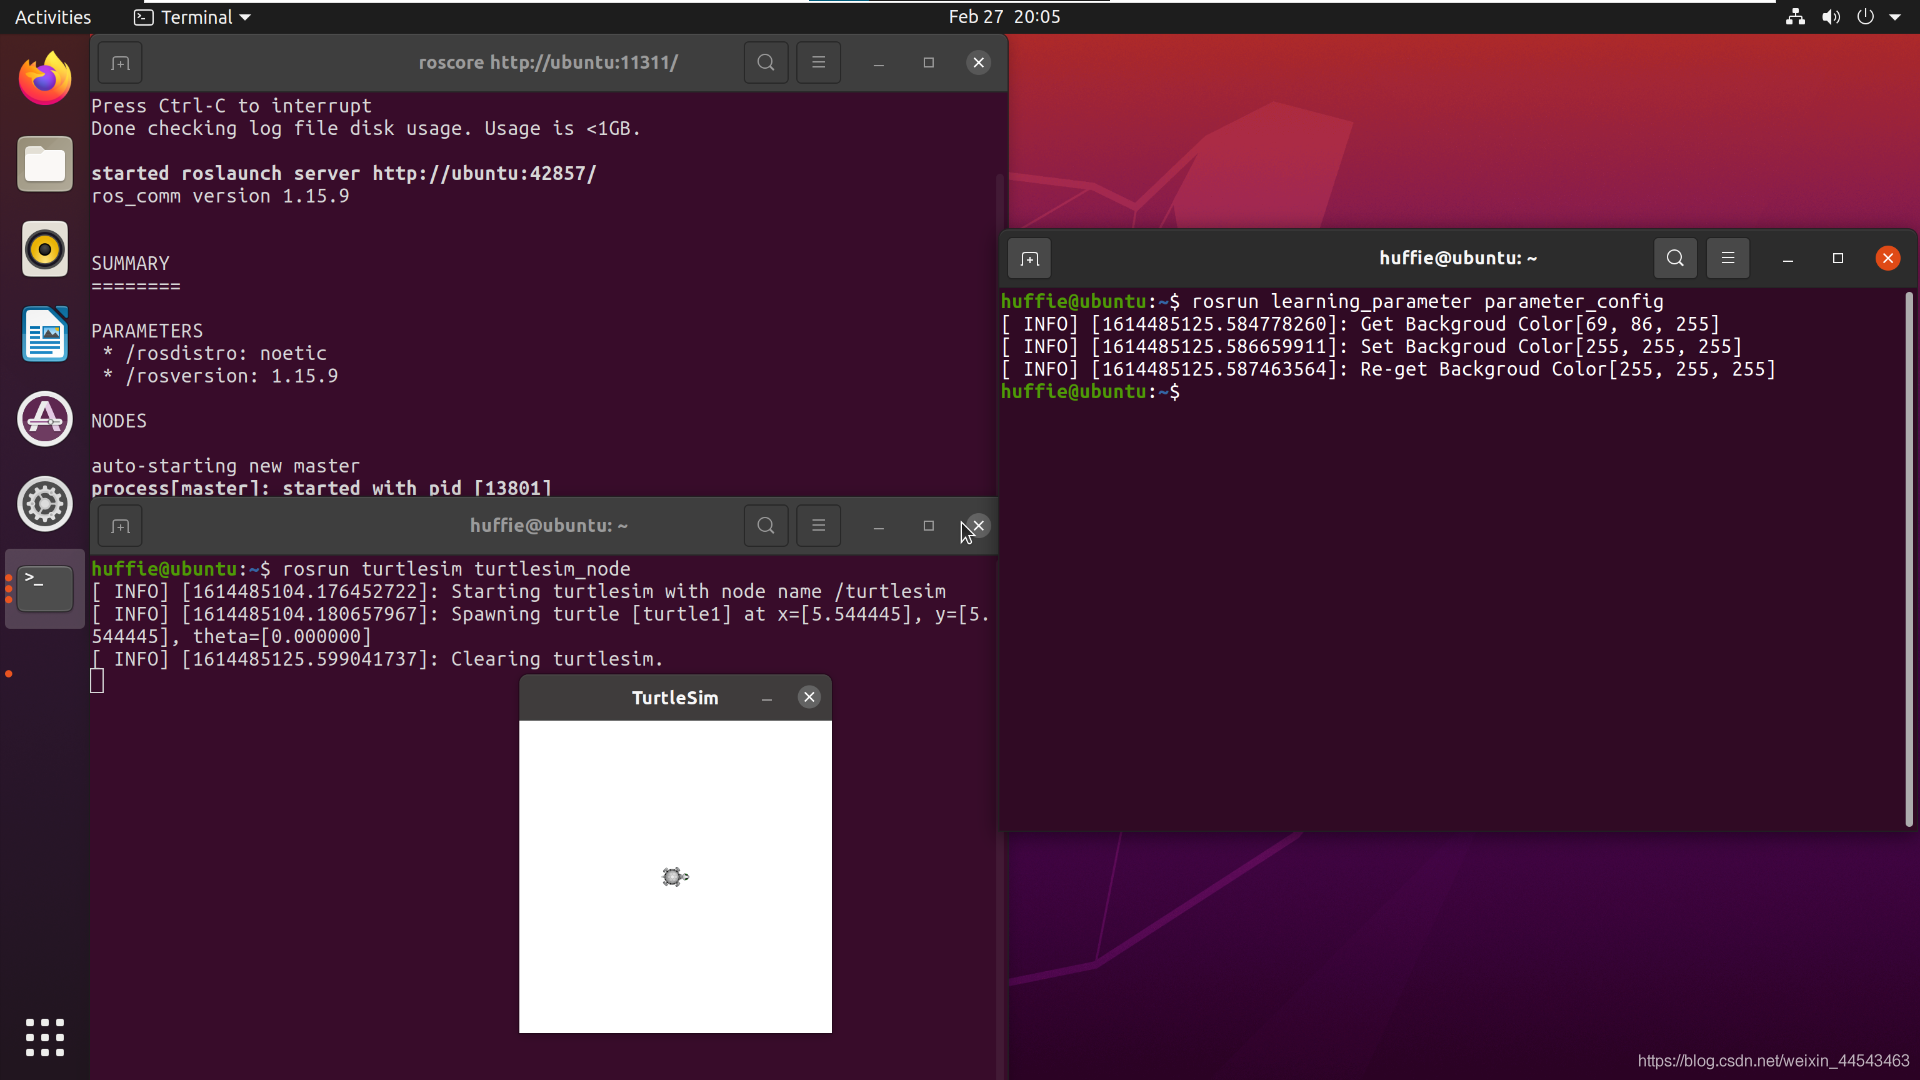
rosrun learning_parameter parameter_config发现小海龟的颜色被改变了,说明程序执行成功
评论