【6D位姿估计算法】Gen6D算法
算法复现
12 篇
算法复现
检索阅读近三年ECCV6D位姿估计相关论文并进行记录
检索阅读近三年CVPR6D位姿估计相关论文并进行记录
检索了DenseFusion的被引论文,但是因为太多都没有开源代码,看了两篇就转向只关注顶会论文了。
目前正在学习6D位姿估计算法,该领域最常用的数据集就是LineMod数据集,但是只在数据集上测试还是不够,想要实际应用还需要搭建自己的数据集。
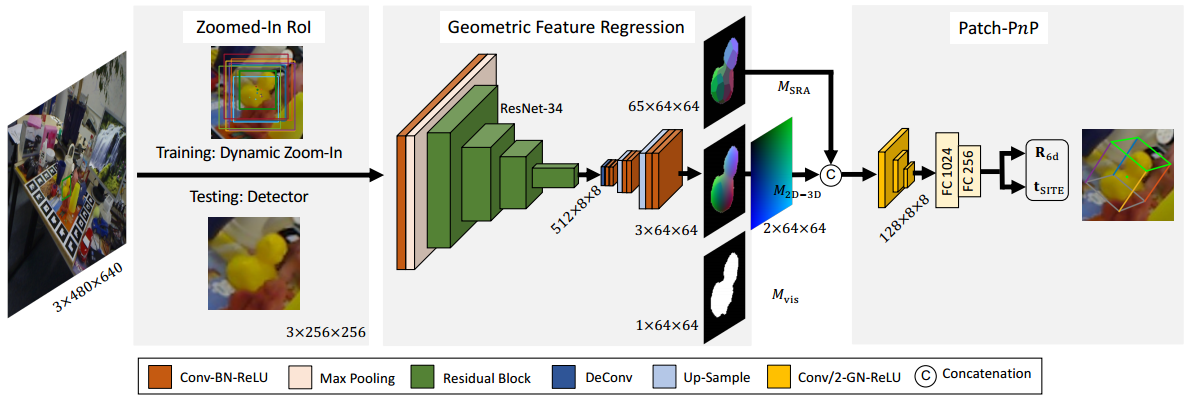
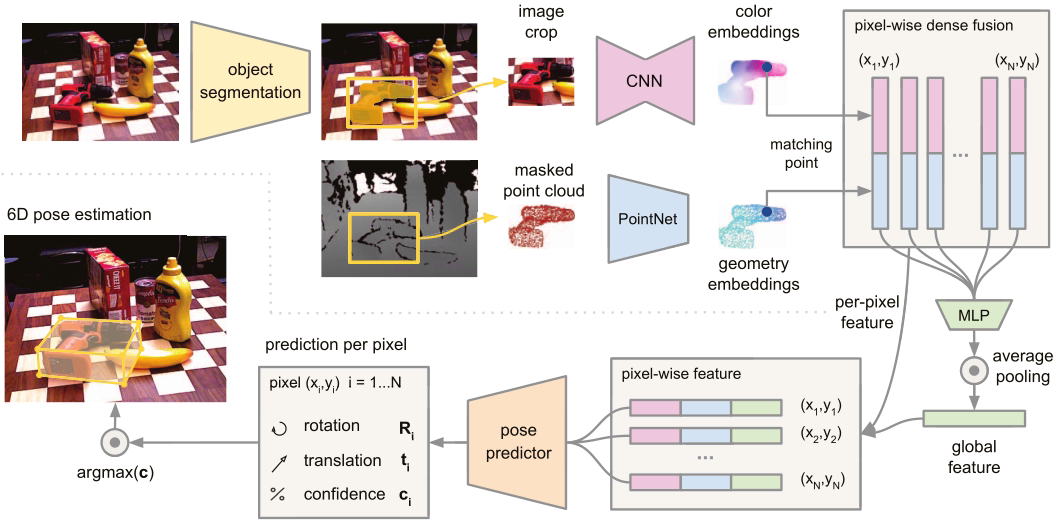
FFB6D相当于在特征提取阶段就将RGB和点云信息进行了融合,然后进行实例分割和关键点检测。
本文提出了一种异形架构,对两个数据源(RGB和深度图)进行分别处理,并用一种新型的dense fusion network提取像素级稠密特征,从中估计姿态。
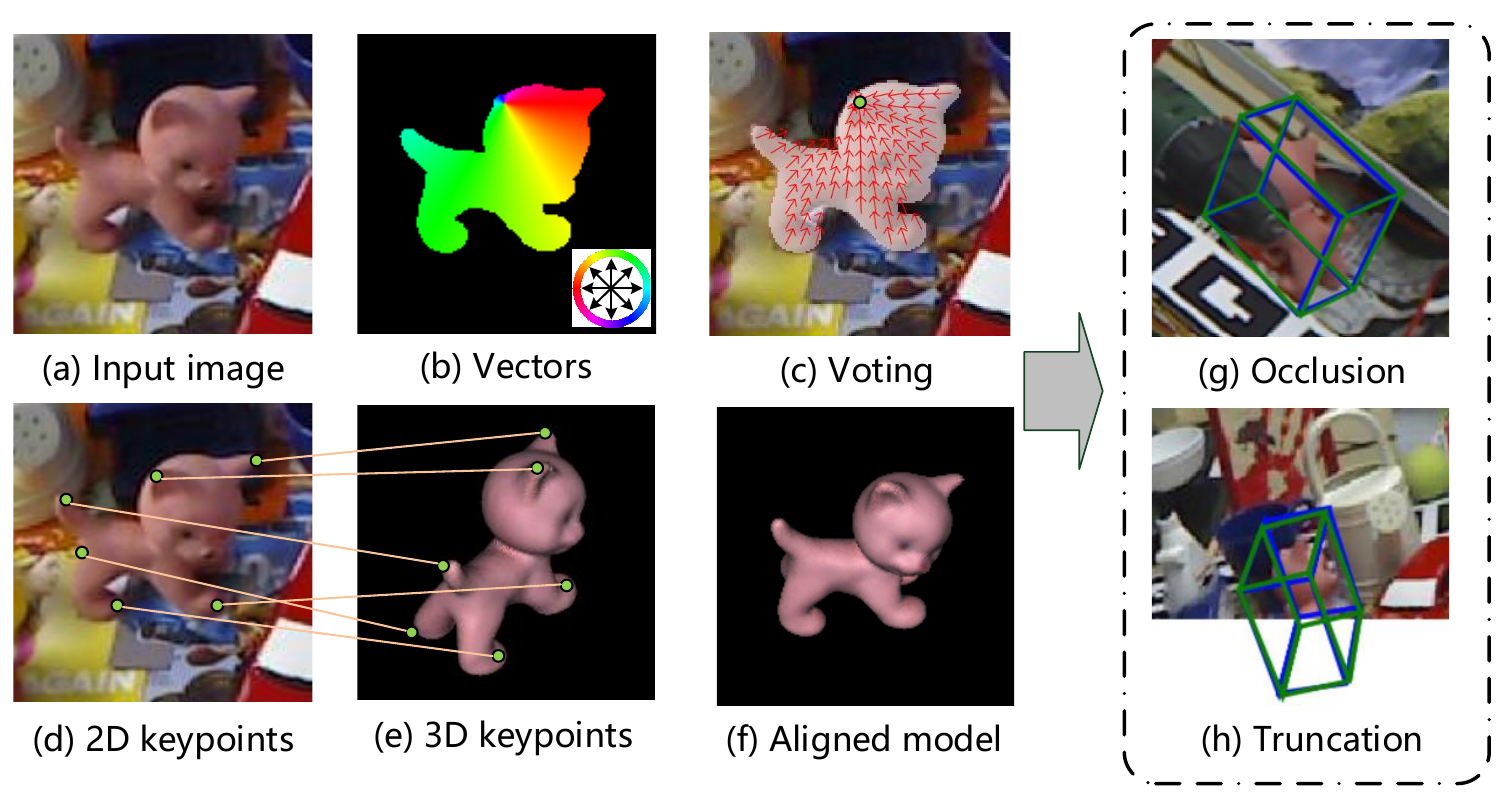
尝试测试PVNet,中途放弃。
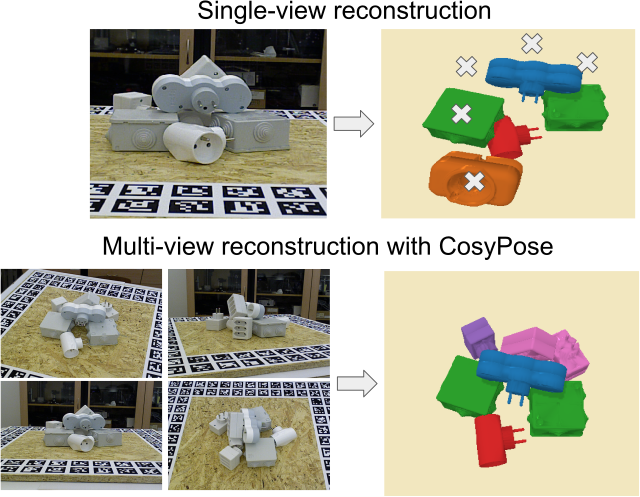
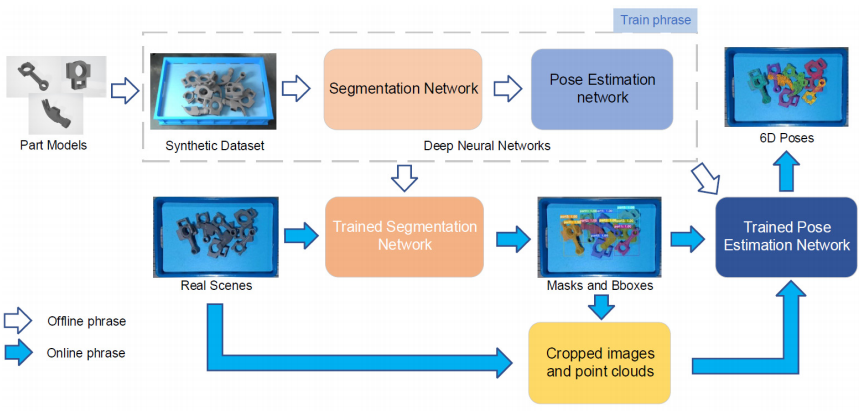
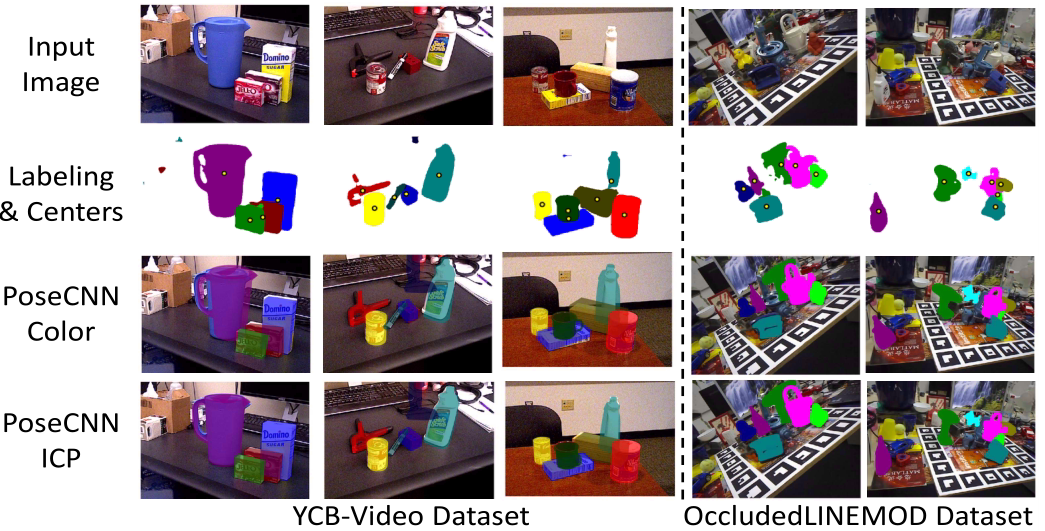
解决物体之间的遮挡和聚集增加的6D位姿估计的难度,通过主干网络加ICP点配对的方式实现位姿估计。
LineMod算法是Hinterstoisser等人在2011年提出的,通过采用模板匹配的方法,解决了杂乱场景下少纹理三维物体的实时监测与6D位姿估计定位问题。
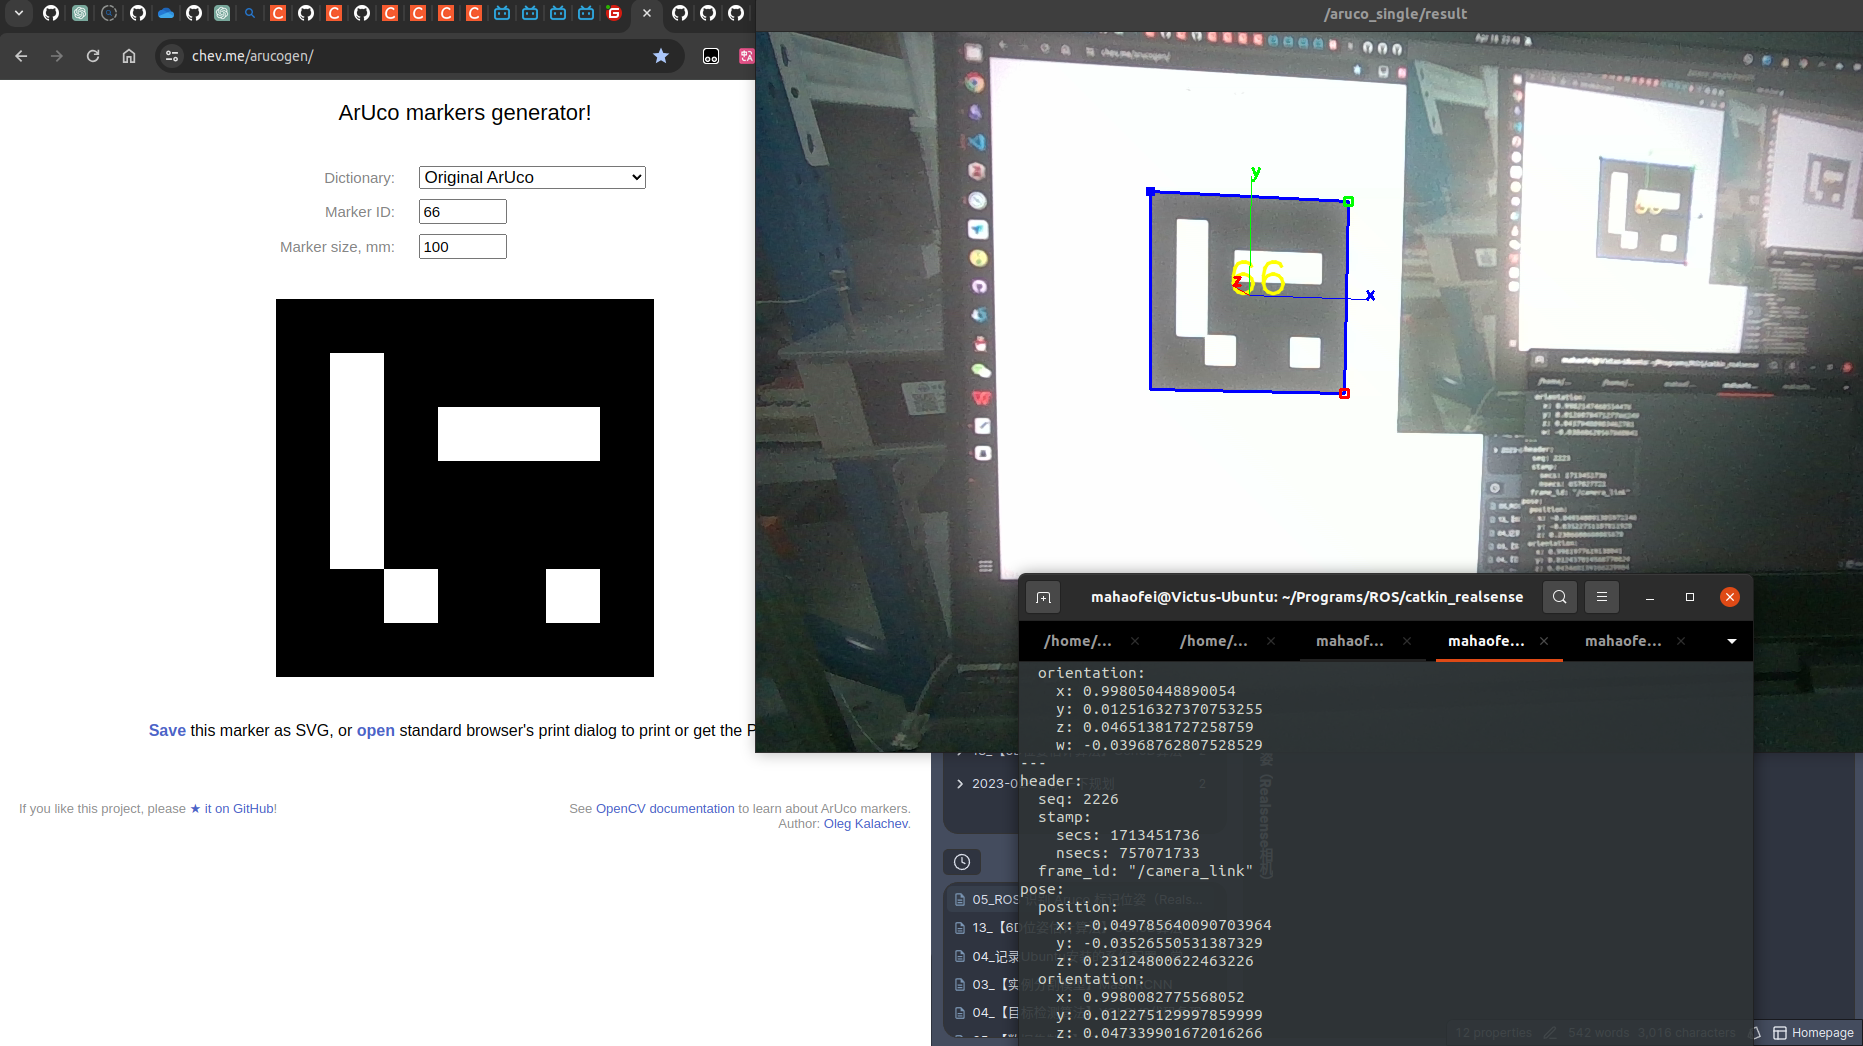
识别Aruco位姿的功能包,安装、测试与使用说明。