准备工作
(1)安装 Realsense 环境
参考官方文档:librealsense/distribution_linux.md at master · IntelRealSense/librealsense · GitHub
注册服务器的公钥
sudo apt-key adv --keyserver keyserver.ubuntu.com --recv-key F6E65AC044F831AC80A06380C8B3A55A6F3EFCDE || sudo apt-key adv --keyserver hkp://keyserver.ubuntu.com:80 --recv-key F6E65AC044F831AC80A06380C8B3A55A6F3EFCDE如果仍然无法检索公钥,请检查并指定代理设置 export http_proxy="http://<proxy>:<port>"
将服务器添加到存储库列表中
sudo add-apt-repository "deb https://librealsense.intel.com/Debian/apt-repo $(lsb_release -cs) main" -u安装库
sudo apt-get install librealsense2-dkms
sudo apt-get install librealsense2-utils
sudo apt-get install librealsense2-dev
sudo apt-get install librealsense2-dbg
验证安装,使用 realsense-viewer 测试驱动是否安装完成。
mkdir -p ~/catkin_ws/src
cd ~/catkin_ws/src
git clone -b ros1-legacy https://github.com/IntelRealSense/realsense-ros.git
cd ~/catkin_ws && catkin_make
一定要注意 clone 的分支,默认是 ros2,如果是 ros1 环境需要指定分支。
(2)安装 aruco_ros
首先创建一个工作空间,进入到工作空间的 src 目录下,下载 aruco_ros 包,注意根据自己的 ros 版本选择仓库分支,我这里选择的是 noetic-devel
cd 【工作空间】/src
git clone -b noetic-devel https://github.com/pal-robotics/aruco_ros.git
cd ..
catkin_make
source devel/setup.bash
设置参数
主要修改 single.launch 文件。
- 修改要识别的 aruco 标记的 ID 和 size。
- 修改其中的
<remap from="/camera_info和<remap from="/image"以及<param name="camera_frame"。
修改完成后如下:
<launch>

    <arg name="markerId"        default="66"/>
    <arg name="markerSize"      default="0.07"/>    <!-- in m -->
    <arg name="eye"             default="left"/>
    <arg name="marker_frame"    default="aruco_marker_frame"/>
    <arg name="ref_frame"       default=""/>  <!-- leave empty and the pose will be published wrt param parent_name -->
    <arg name="corner_refinement" default="LINES" /> <!-- NONE, HARRIS, LINES, SUBPIX -->


    <node pkg="aruco_ros" type="single" name="aruco_single">
        <remap from="/camera_info" to="/camera/color/camera_info" />
        <remap from="/image" to="/camera/color/image_raw" />
        <param name="image_is_rectified" value="True"/>
        <param name="marker_size"        value="$(arg markerSize)"/>
        <param name="marker_id"          value="$(arg markerId)"/>
        <param name="reference_frame"    value="$(arg ref_frame)"/>   <!-- frame in which the marker pose will be refered -->
        <param name="camera_frame"       value="/camera_link"/>
        <param name="marker_frame"       value="$(arg marker_frame)" />
        <param name="corner_refinement"  value="$(arg corner_refinement)" />
    </node>

</launch>
测试
(1)启动相机
roslaunch realsense2_camera rs_aligned_depth.launch(2)启动 aruco_ros
roslaunch aruco_ros single.launch
roslaunch aruco_ros single.launch markerId:=582 markerSize:=0.057
(3)可视化
rosrun image_view image_view image:=/aruco_single/result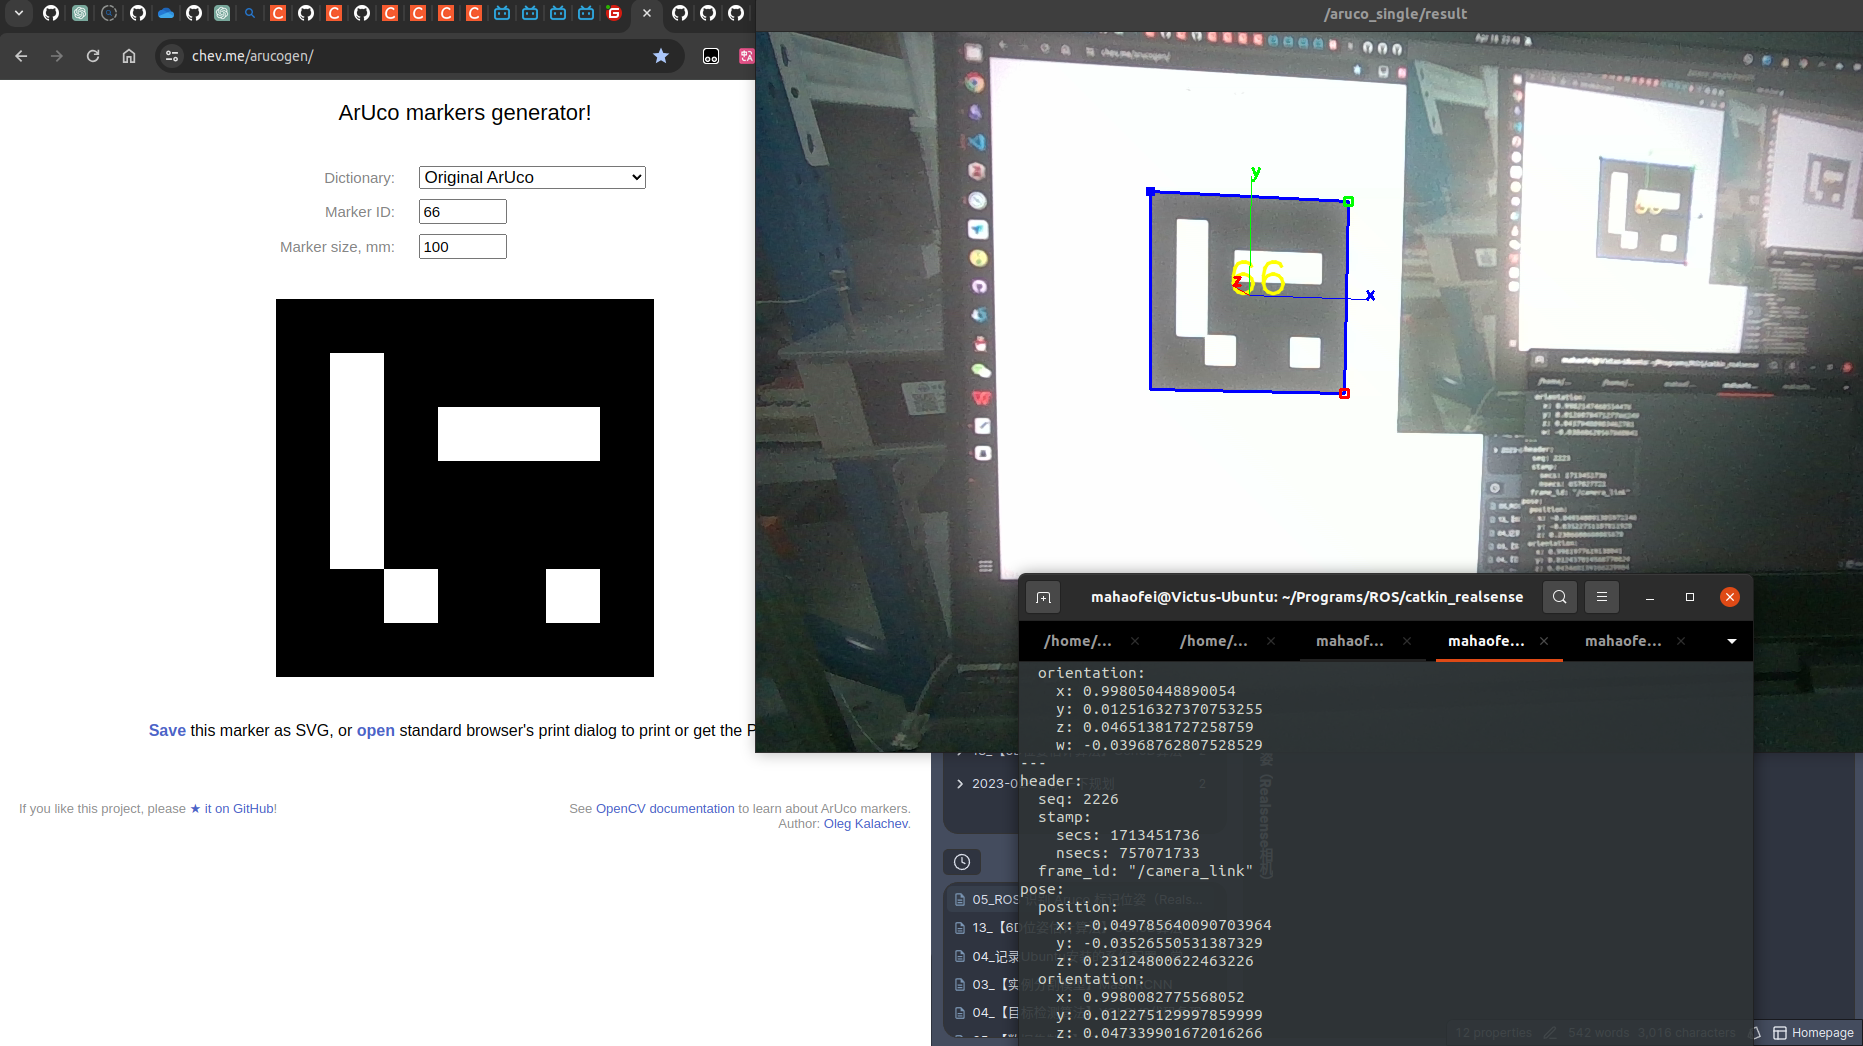
(4)查看位姿
rostopic echo /aruco_single/pose
评论