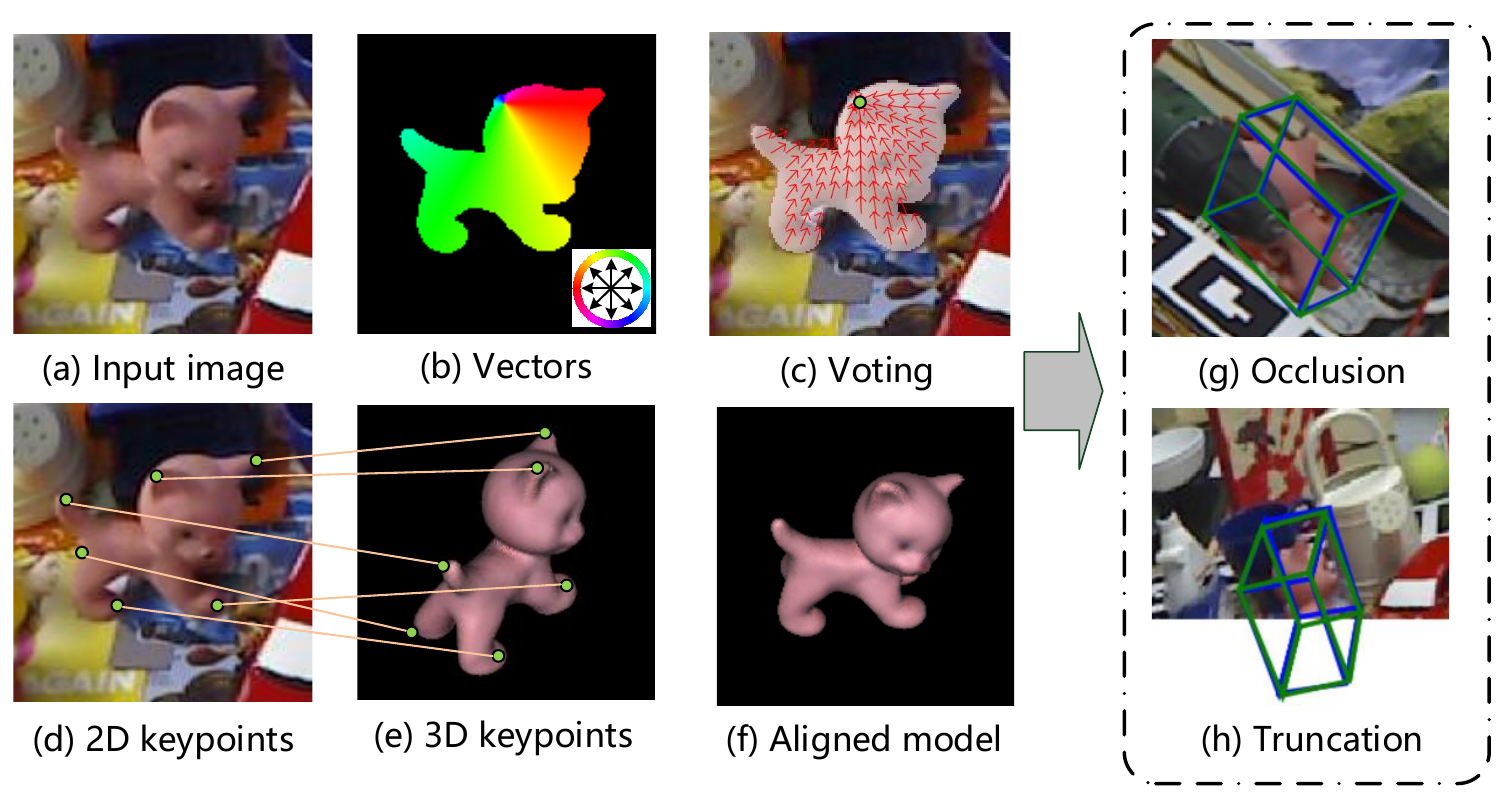
【6D位姿估计算法】PVNet
尝试测试PVNet,中途放弃。
记录机器人、视觉和系统开发中的问题与经验。
尝试测试PVNet,中途放弃。
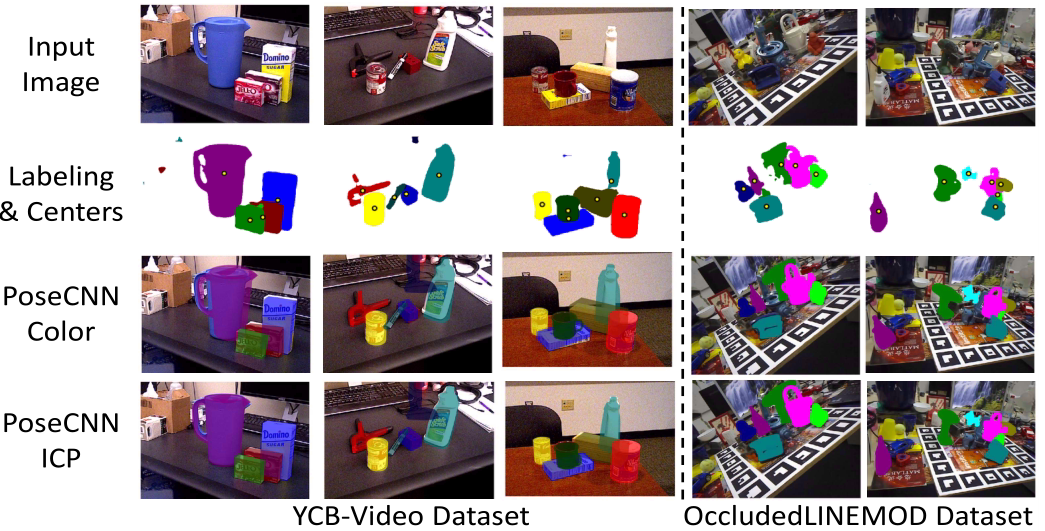
解决物体之间的遮挡和聚集增加的6D位姿估计的难度,通过主干网络加ICP点配对的方式实现位姿估计。
对机器人的软件开发的离不开ROS,可操作界面离不开Qt,本文介绍在Qt中调用ROS库的方法。
介绍了Qt中的模态/非模态对话框,以及标准对话框。
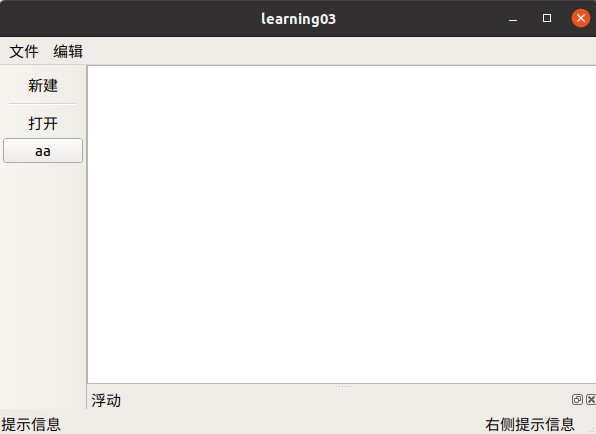
介绍了QMainWindow相关的实现方法,包括菜单栏、工具栏、状态栏、铆接部件、中心部件等。
介绍了QT的基础,并给出了QT第一个程序的创建过程(空窗口与按钮)。介绍了信号和槽的概念与最简单的按下按钮关闭窗口功能的实现。
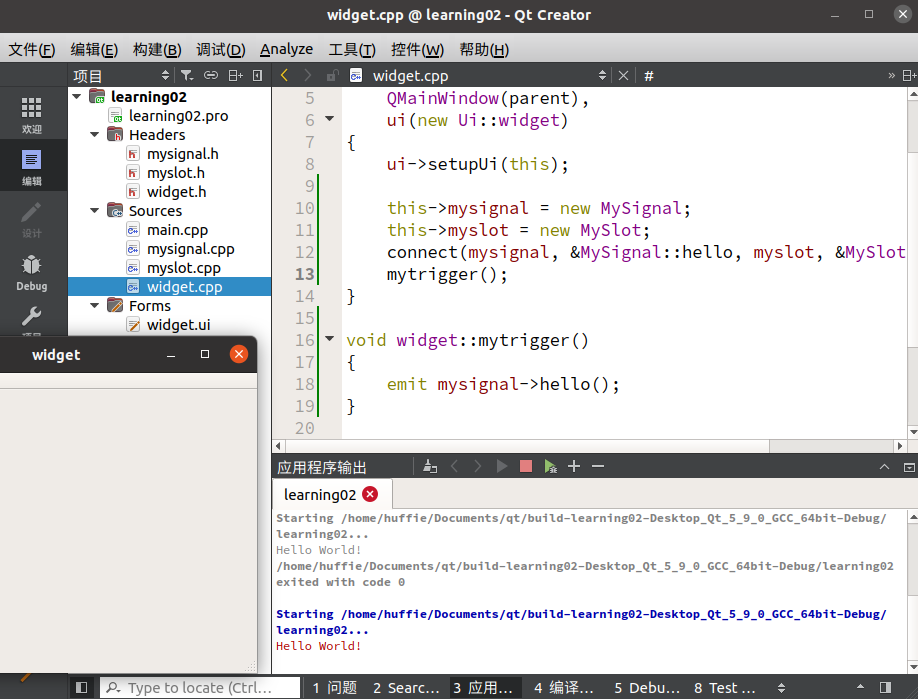
信号与槽是QT中最重要的概念之一,信号与槽可以实现发送端和接收端的信号传输,是qt各种操作的基础。
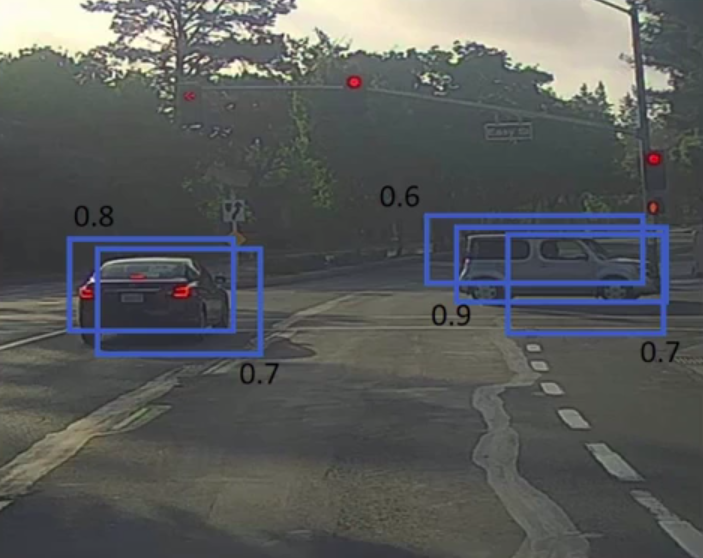
目标检测的基本实现方法,从目标定位开始,总结了特征点检测、目标检测、滑动窗口法、NMS非极大抑制等目标检测的算法。
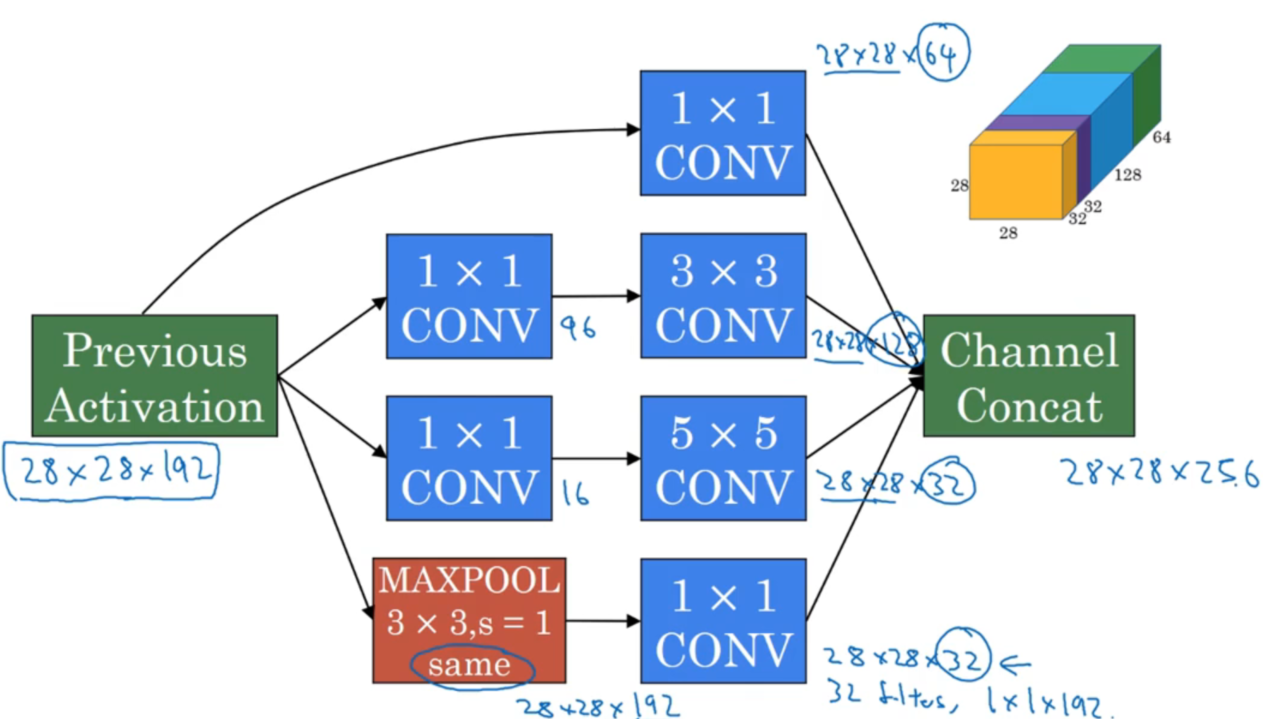
本文介绍了一些经典的神经网络模型,包括实现LeNet-5,AlexNet,VGG-16,ResNet,Inception网络等的网络结构。
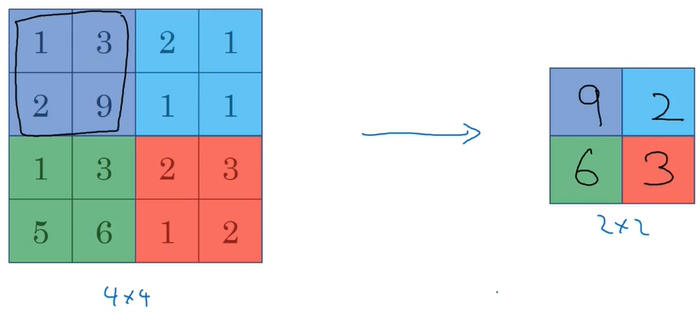
为什么神经网络对图片进行分析时经常使用卷积,为什么会有padding和stride,池化层和全连接层的作用是什么?