目录
  1. 机械结构的搭建
  2. 创建机器人系统

机械结构的搭建

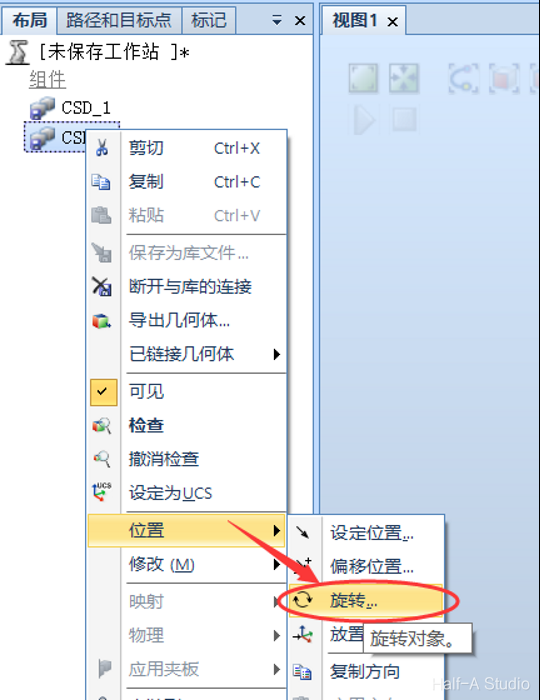
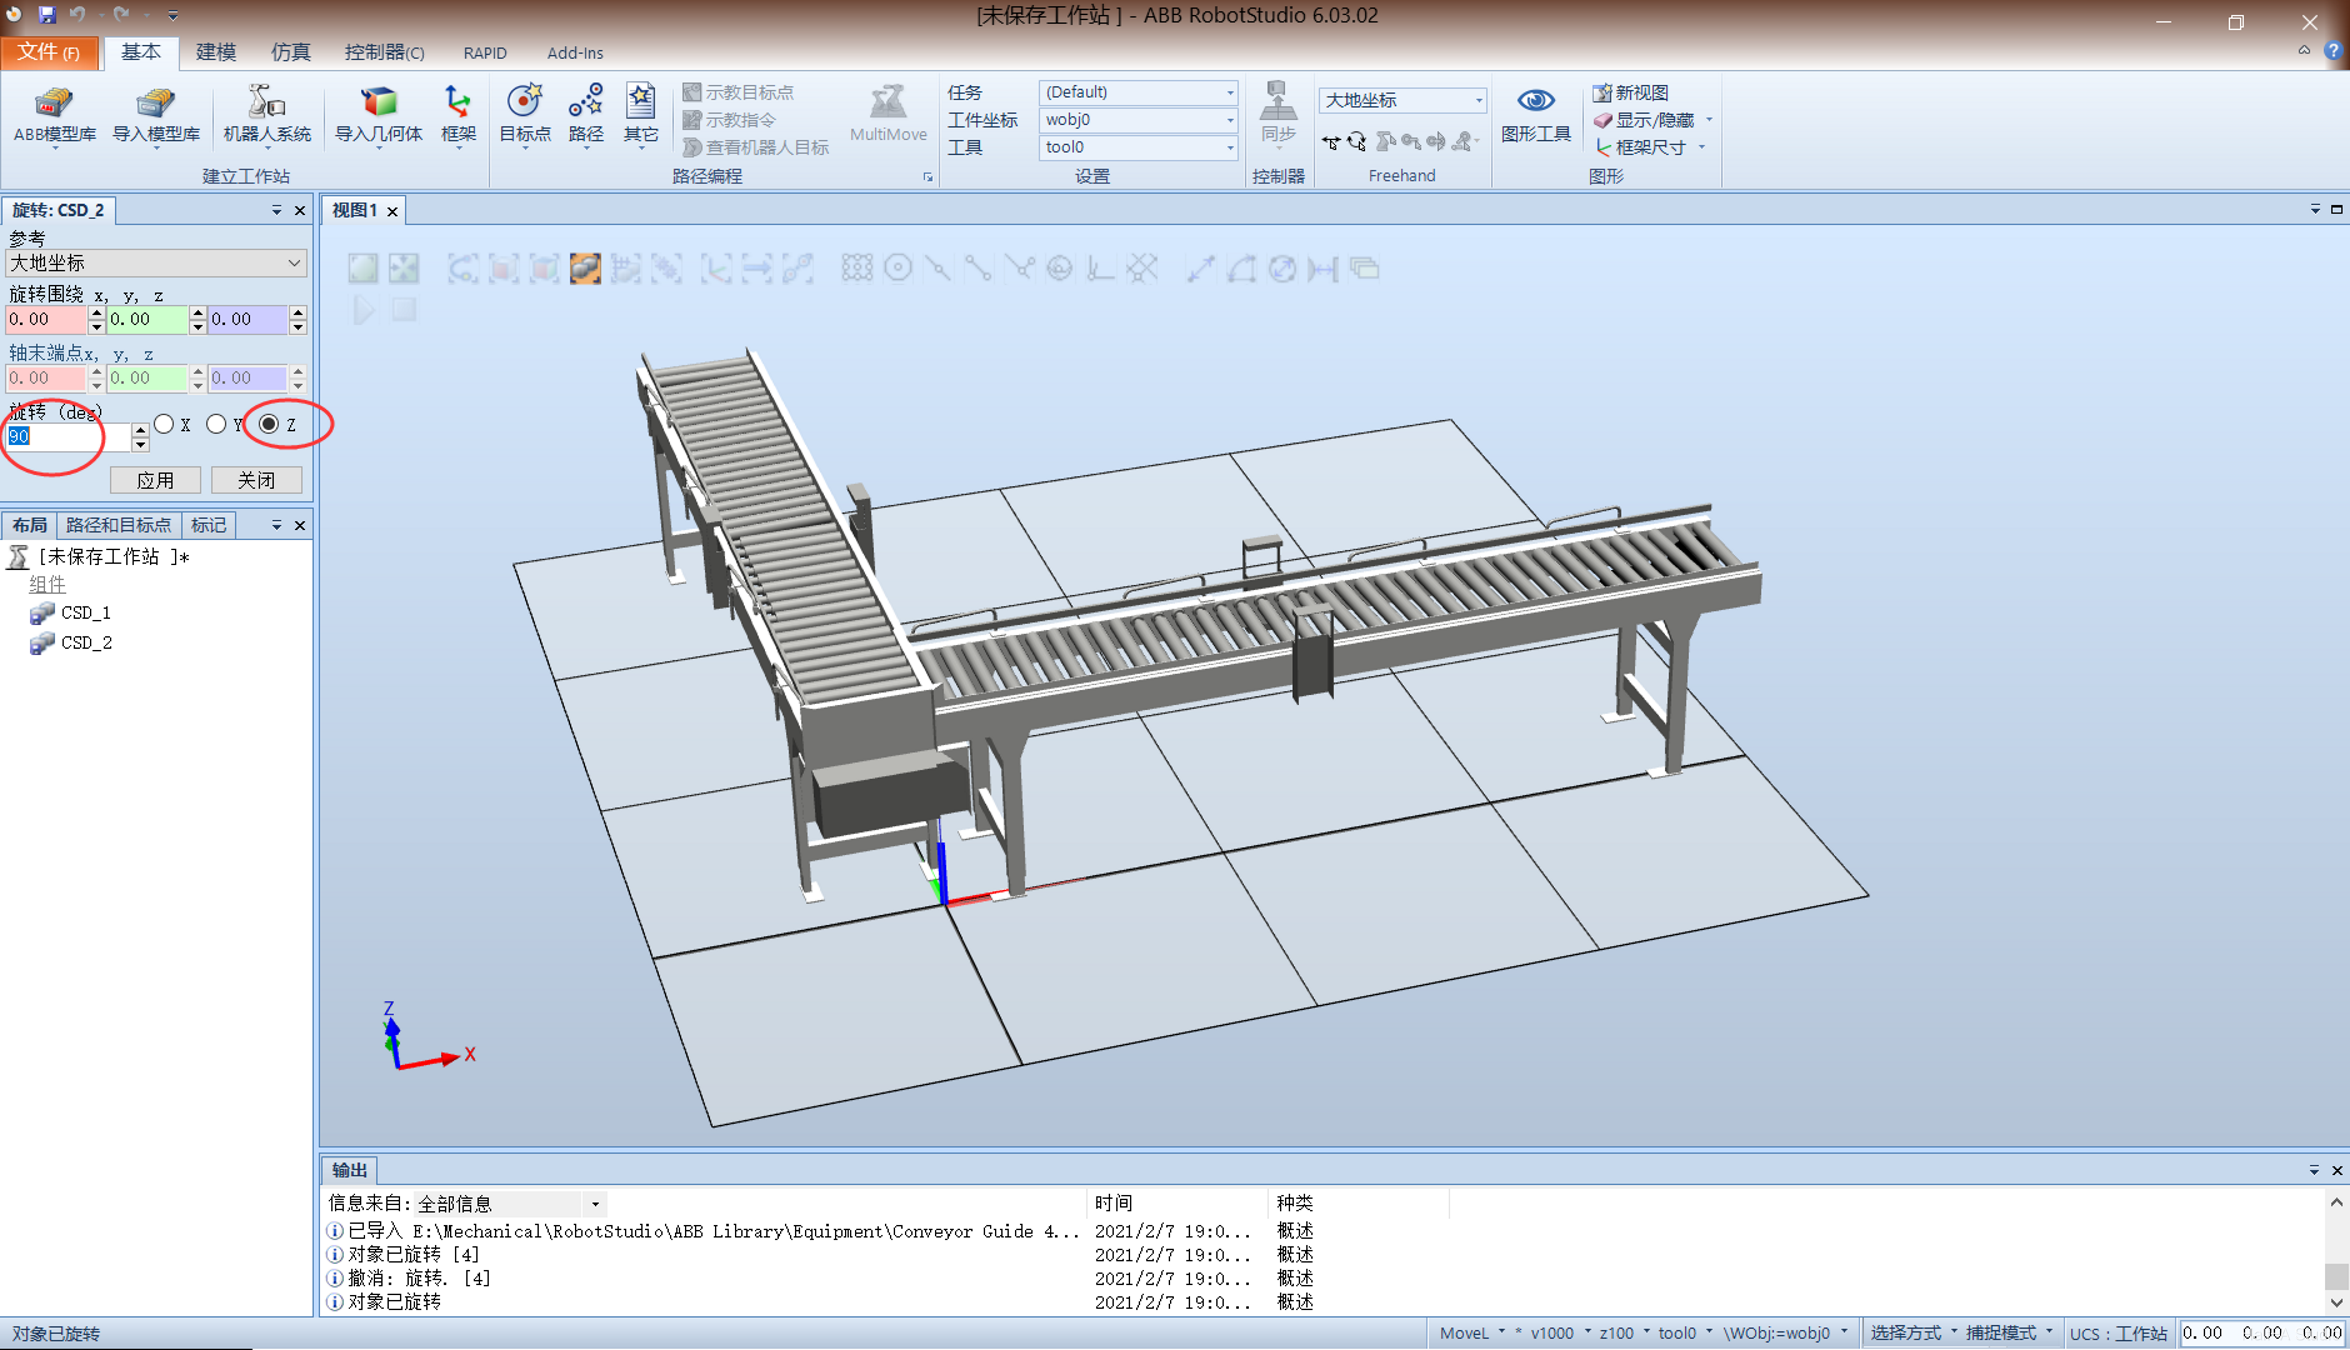
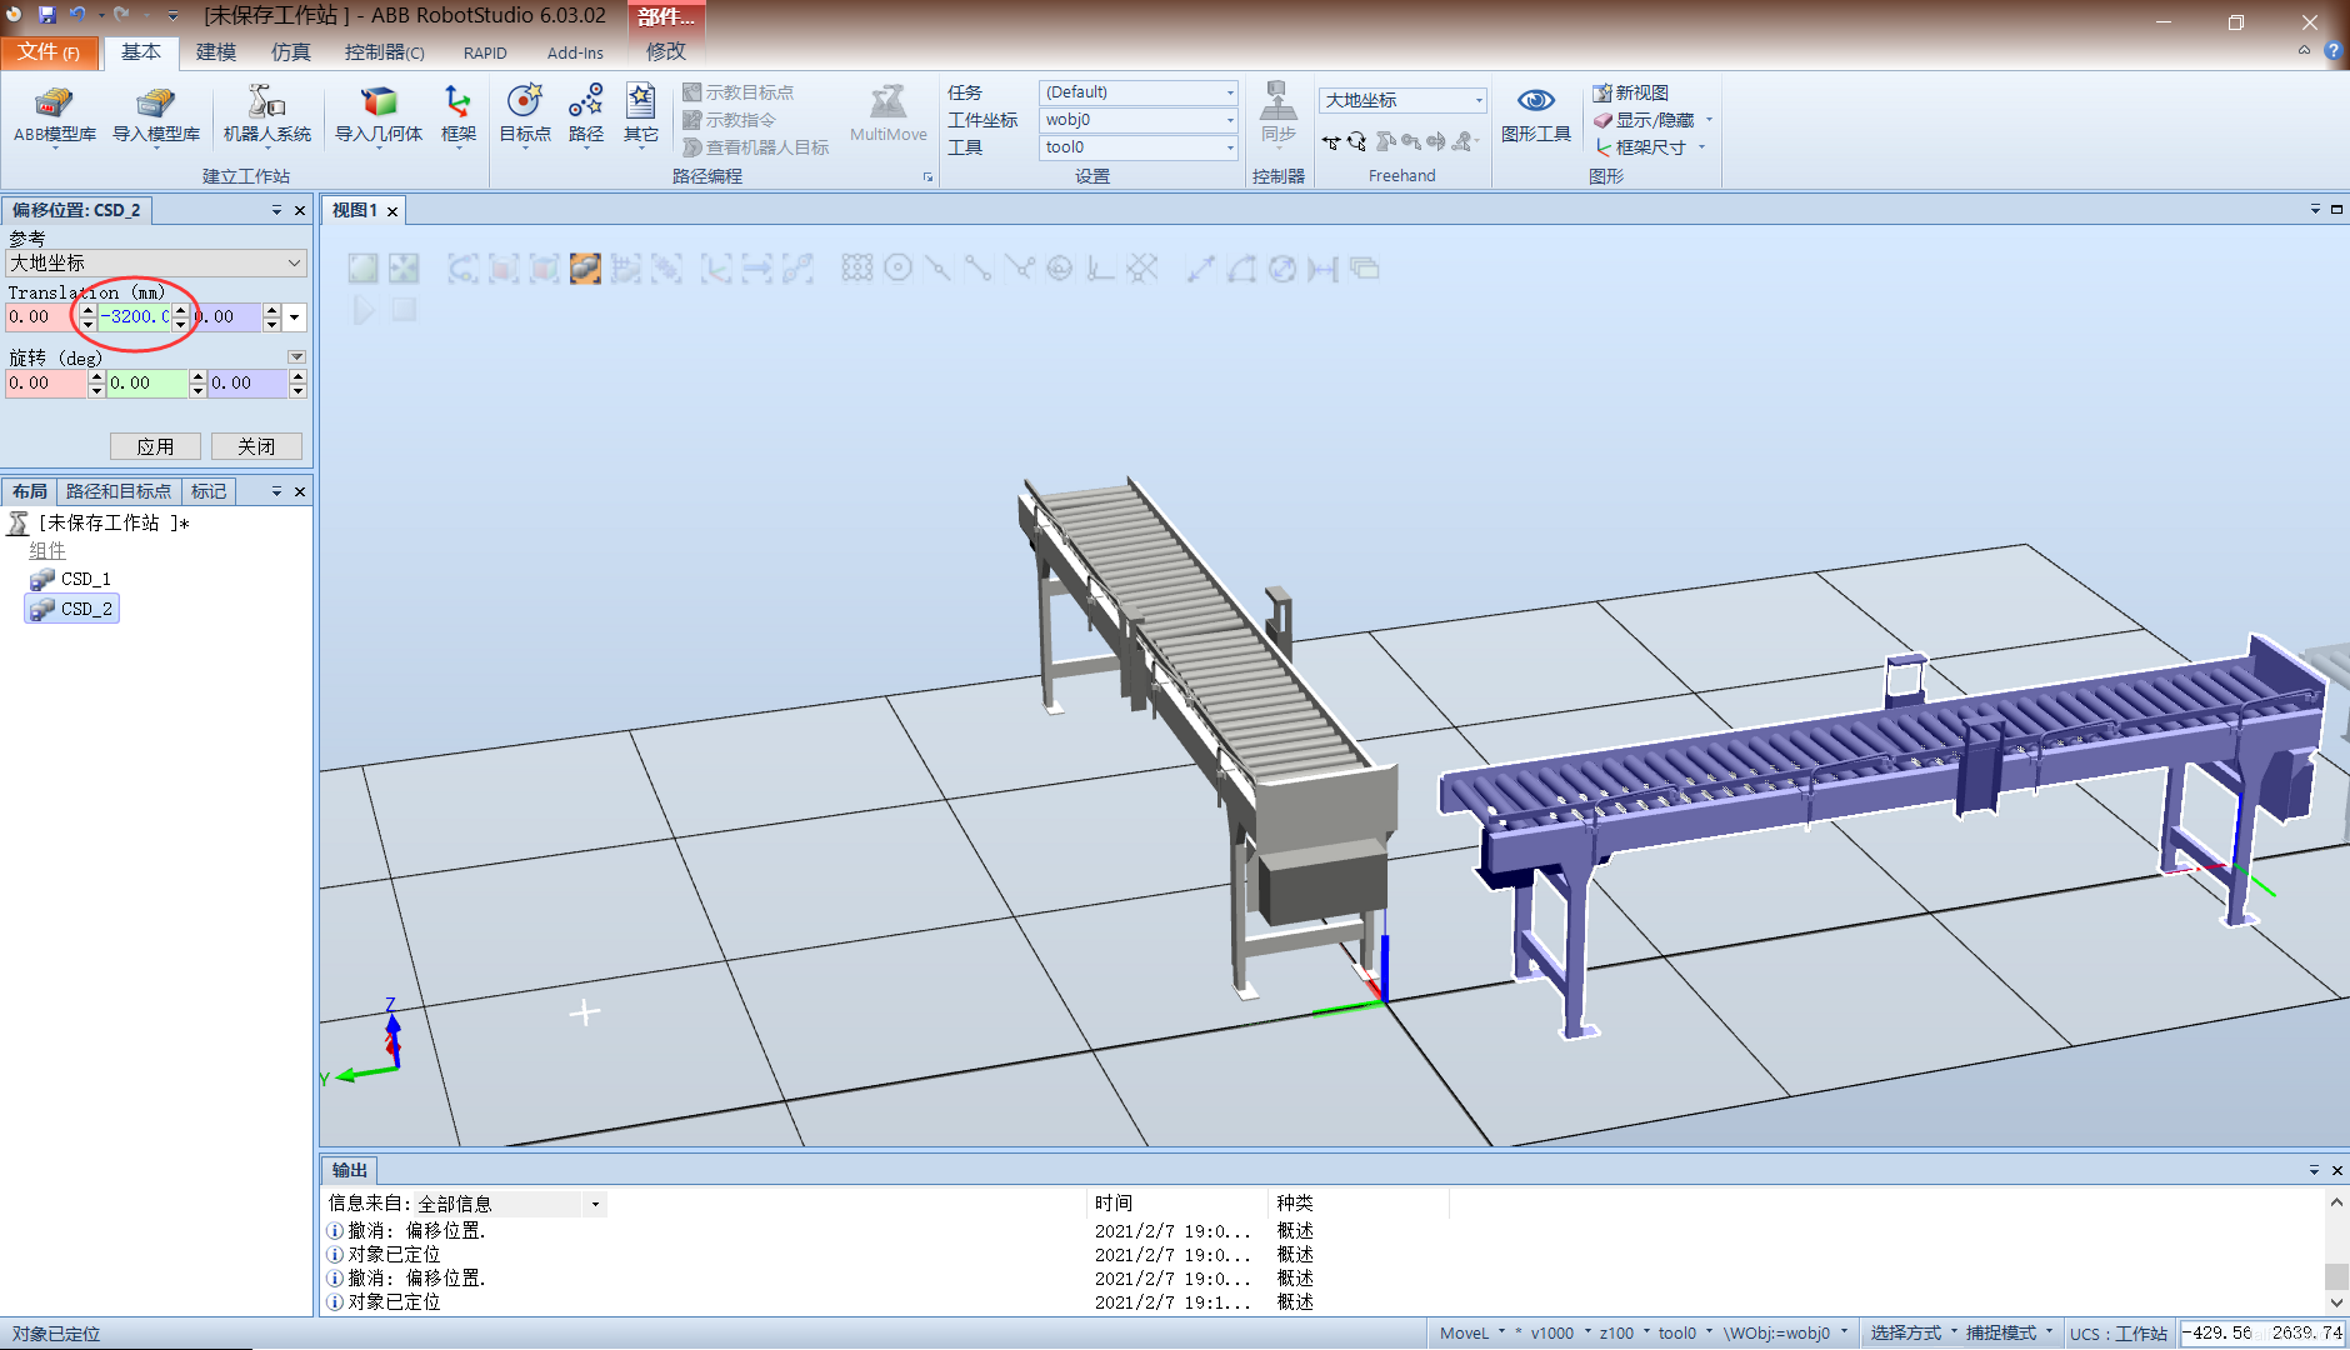
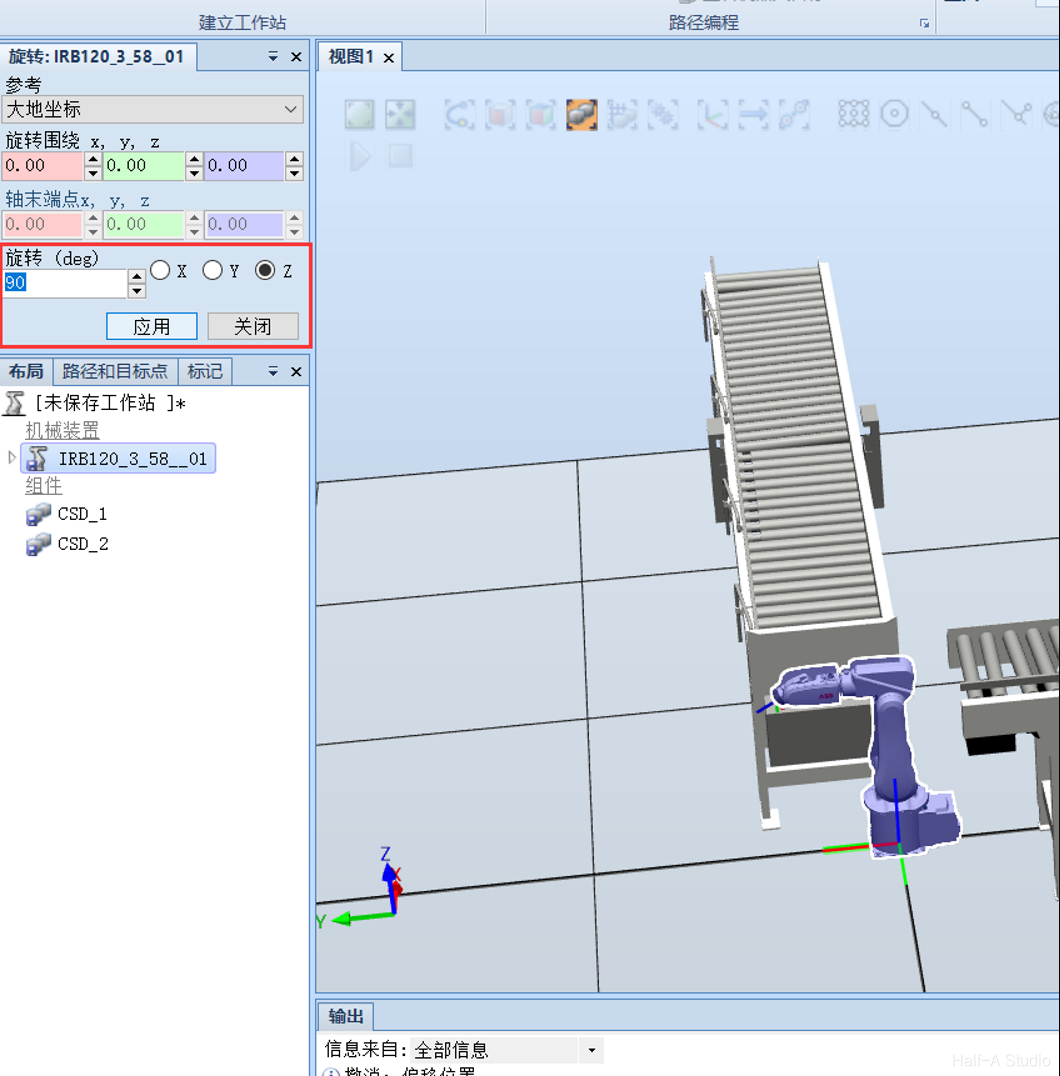
  1. 导入两个传送带,将第二个传送带以z轴旋转90°,再沿y轴偏移-3200mm。 机械结构的搭建 机械结构的搭建 (2) 机械结构的搭建 (3) 机械结构的搭建 (4) 机械结构的搭建 (5)
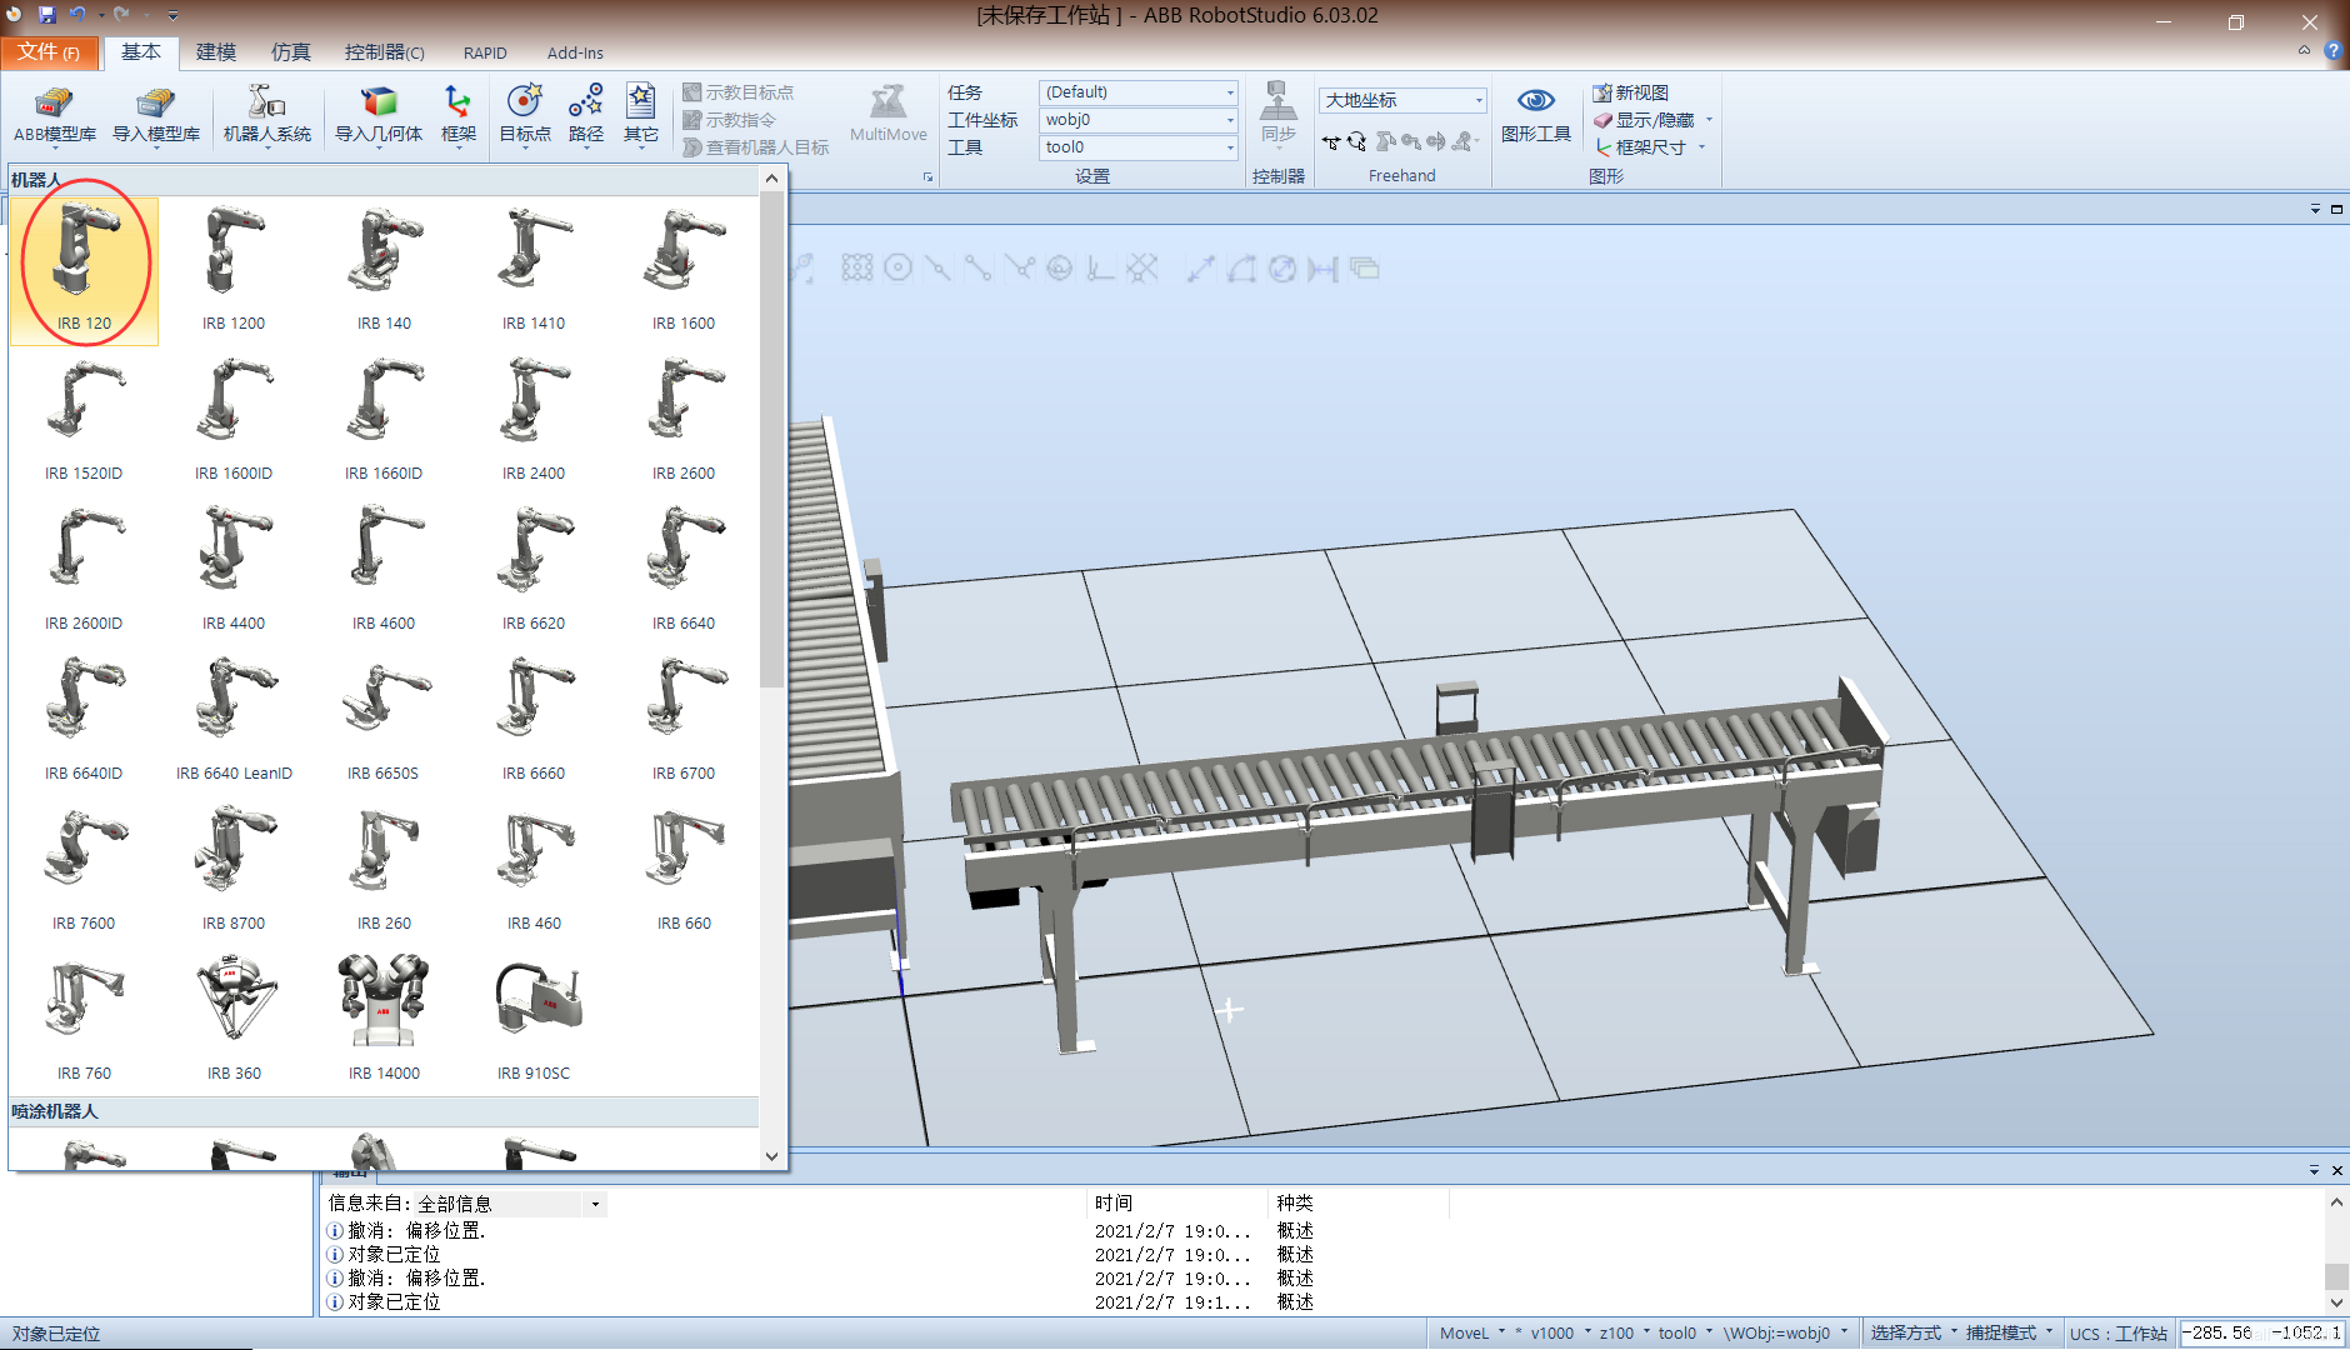
  2. 导入机器人IRB120,将其移动到合适的位置上。 机械结构的搭建 (6) 机械结构的搭建 (7)
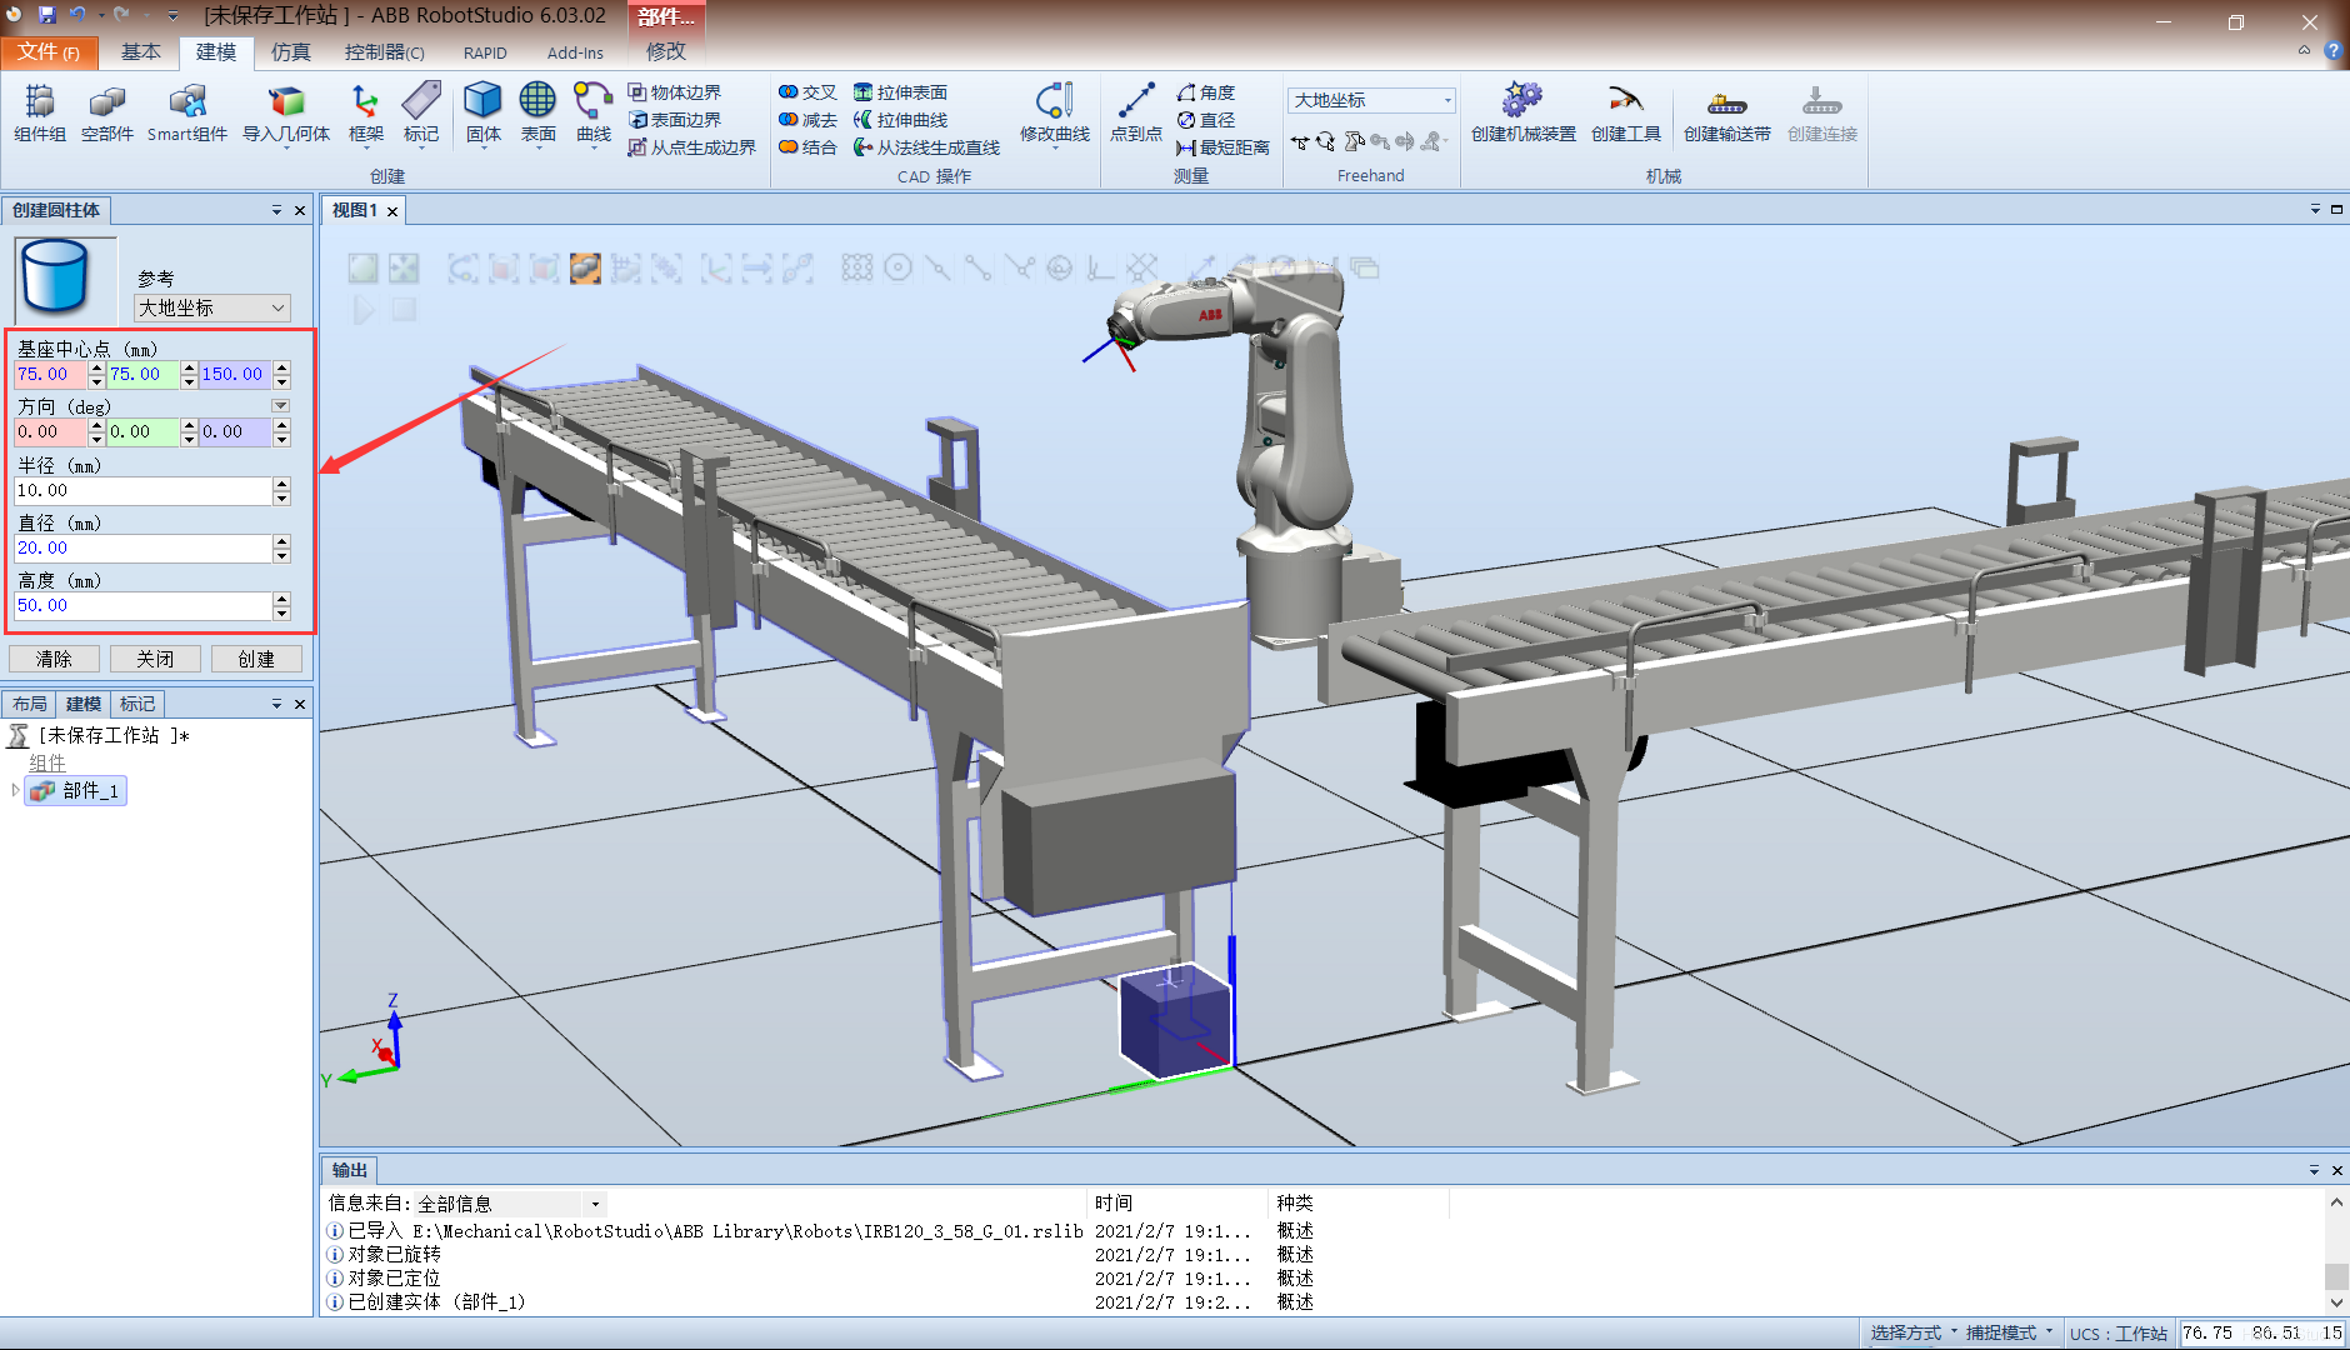
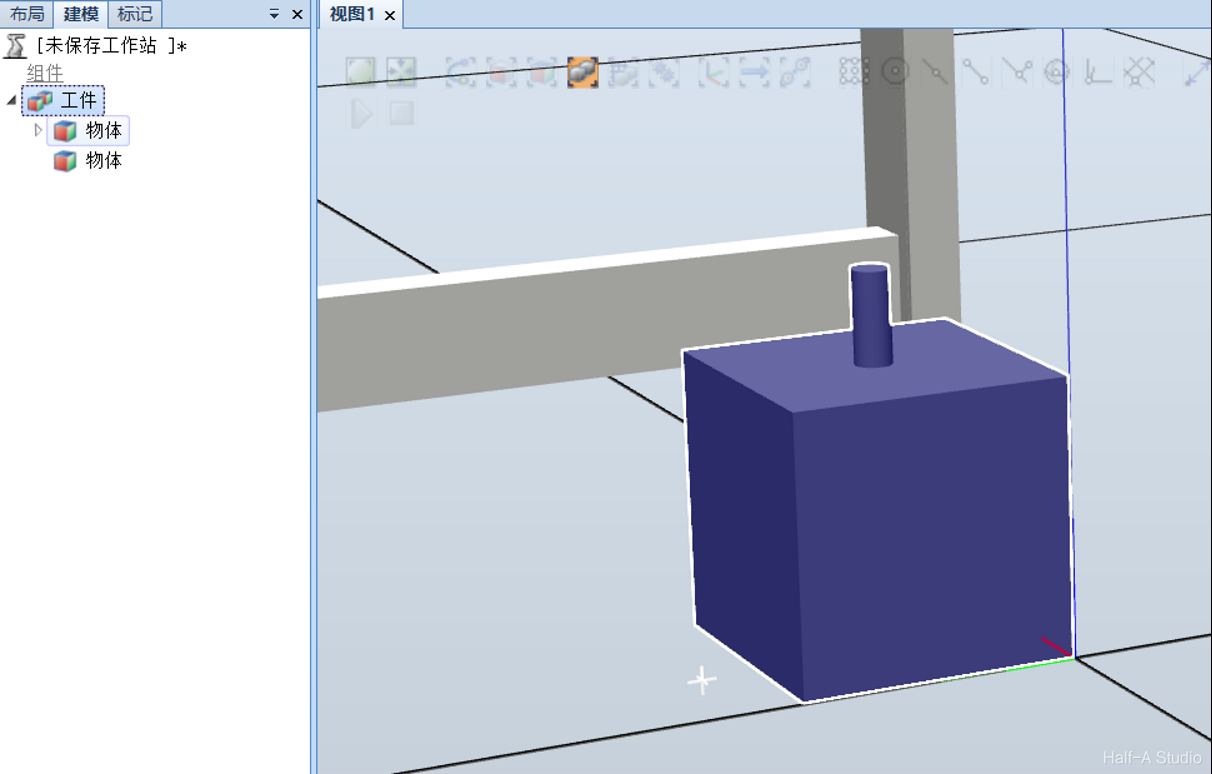
  3. 创建工件的模型,将工件的第二部分内的物体拖动到第一部分中,形成一个部件 机械结构的搭建 (8) 机械结构的搭建 (9)
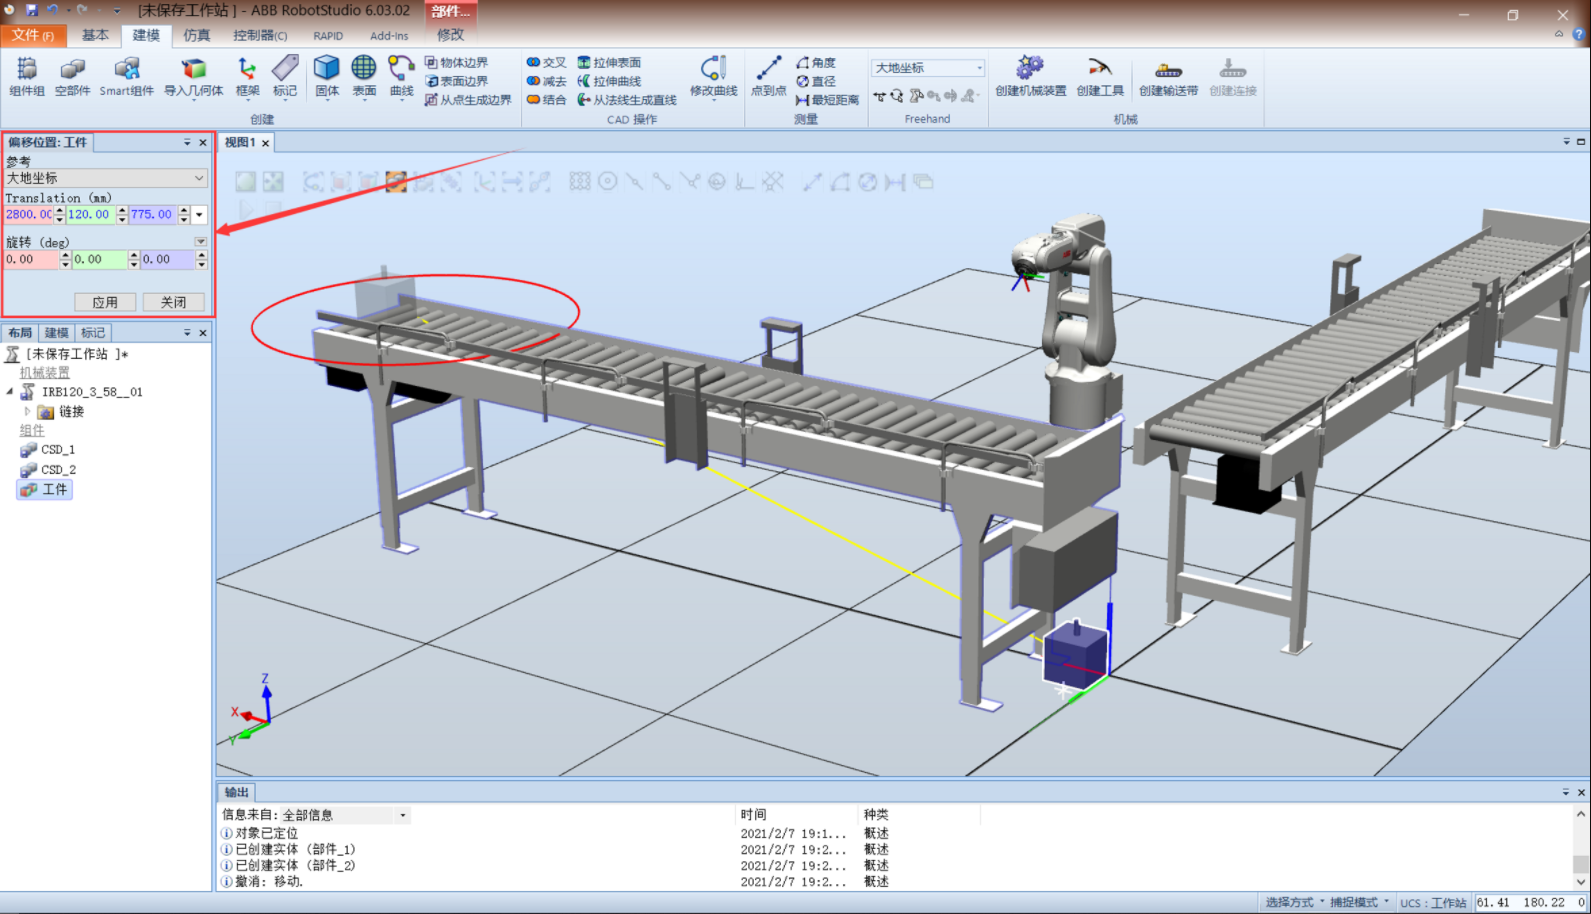
  4. 将工件移动到合适的位置 机械结构的搭建 (10)
  5. 导入夹具,将夹具旋转至与大地坐标系平行 机械结构的搭建 (11)
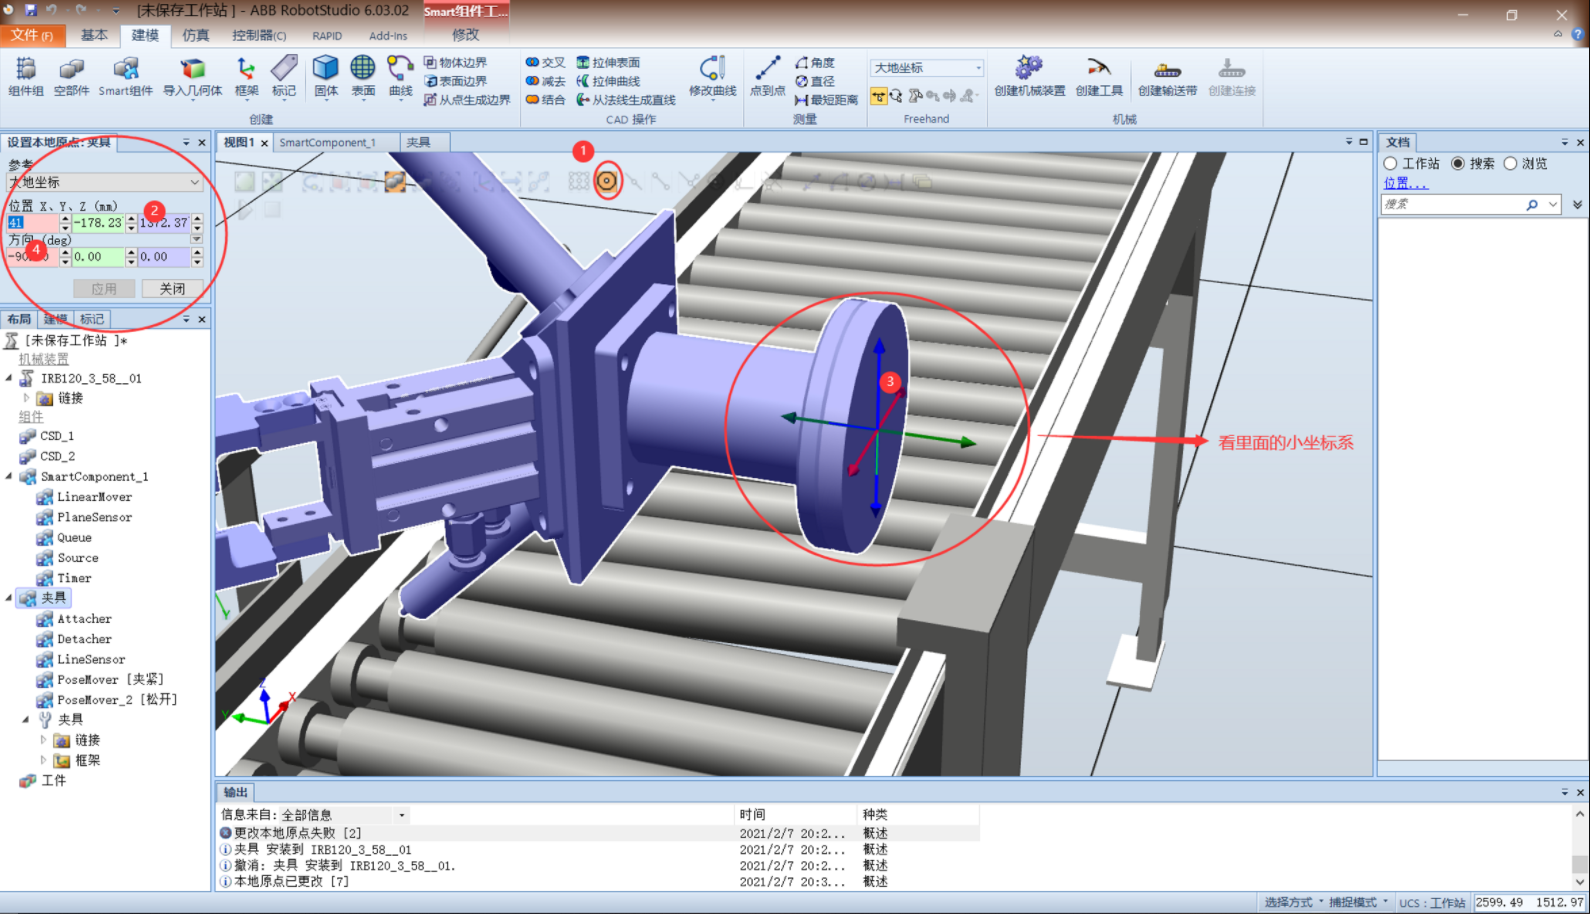
  6. 设置夹具的本地坐标 机械结构的搭建 (12)
  7. 在左侧布局栏中,将夹具拖动到机器人上,更新夹具的位置 机械结构的搭建 (13)

创建机器人系统

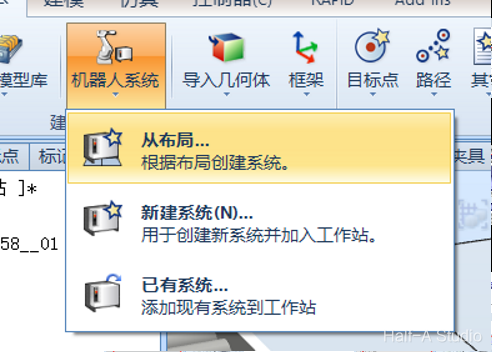
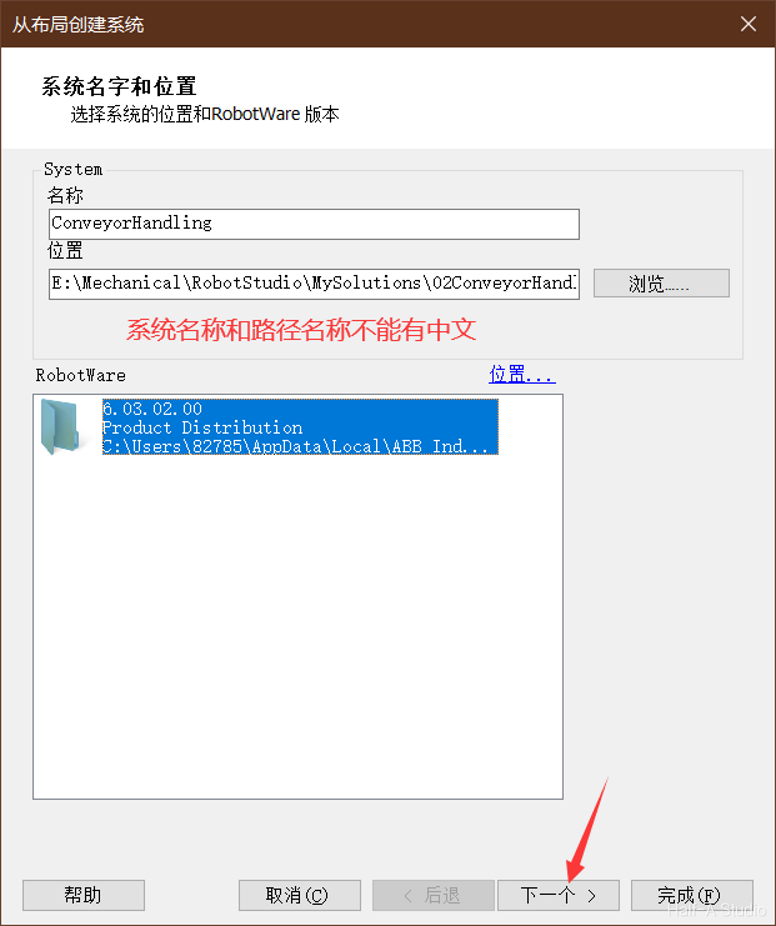
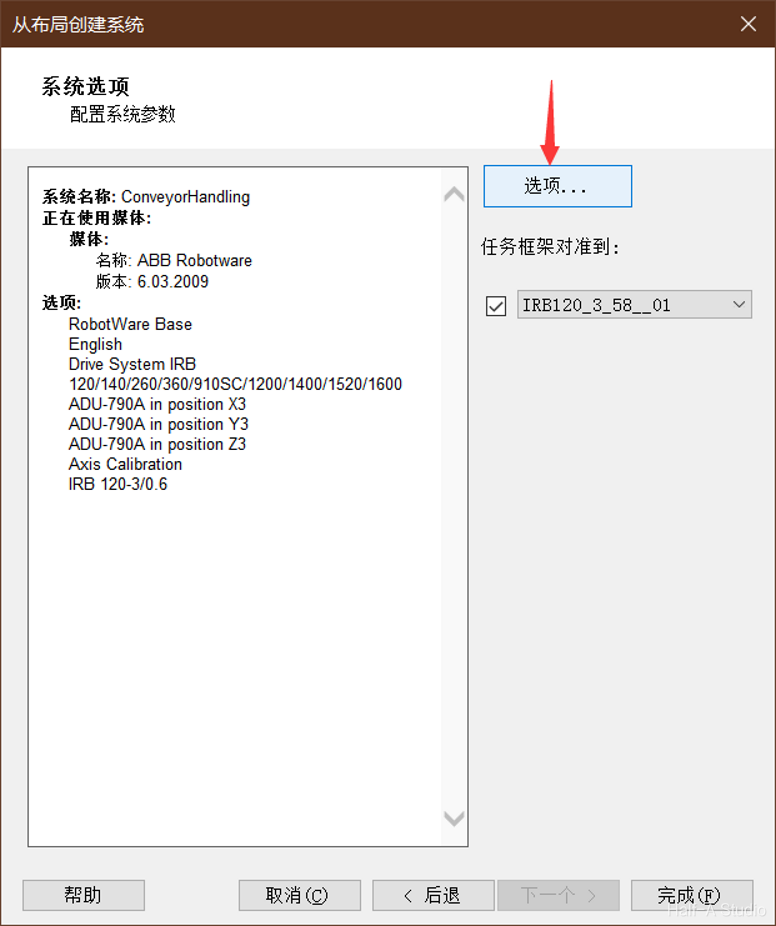
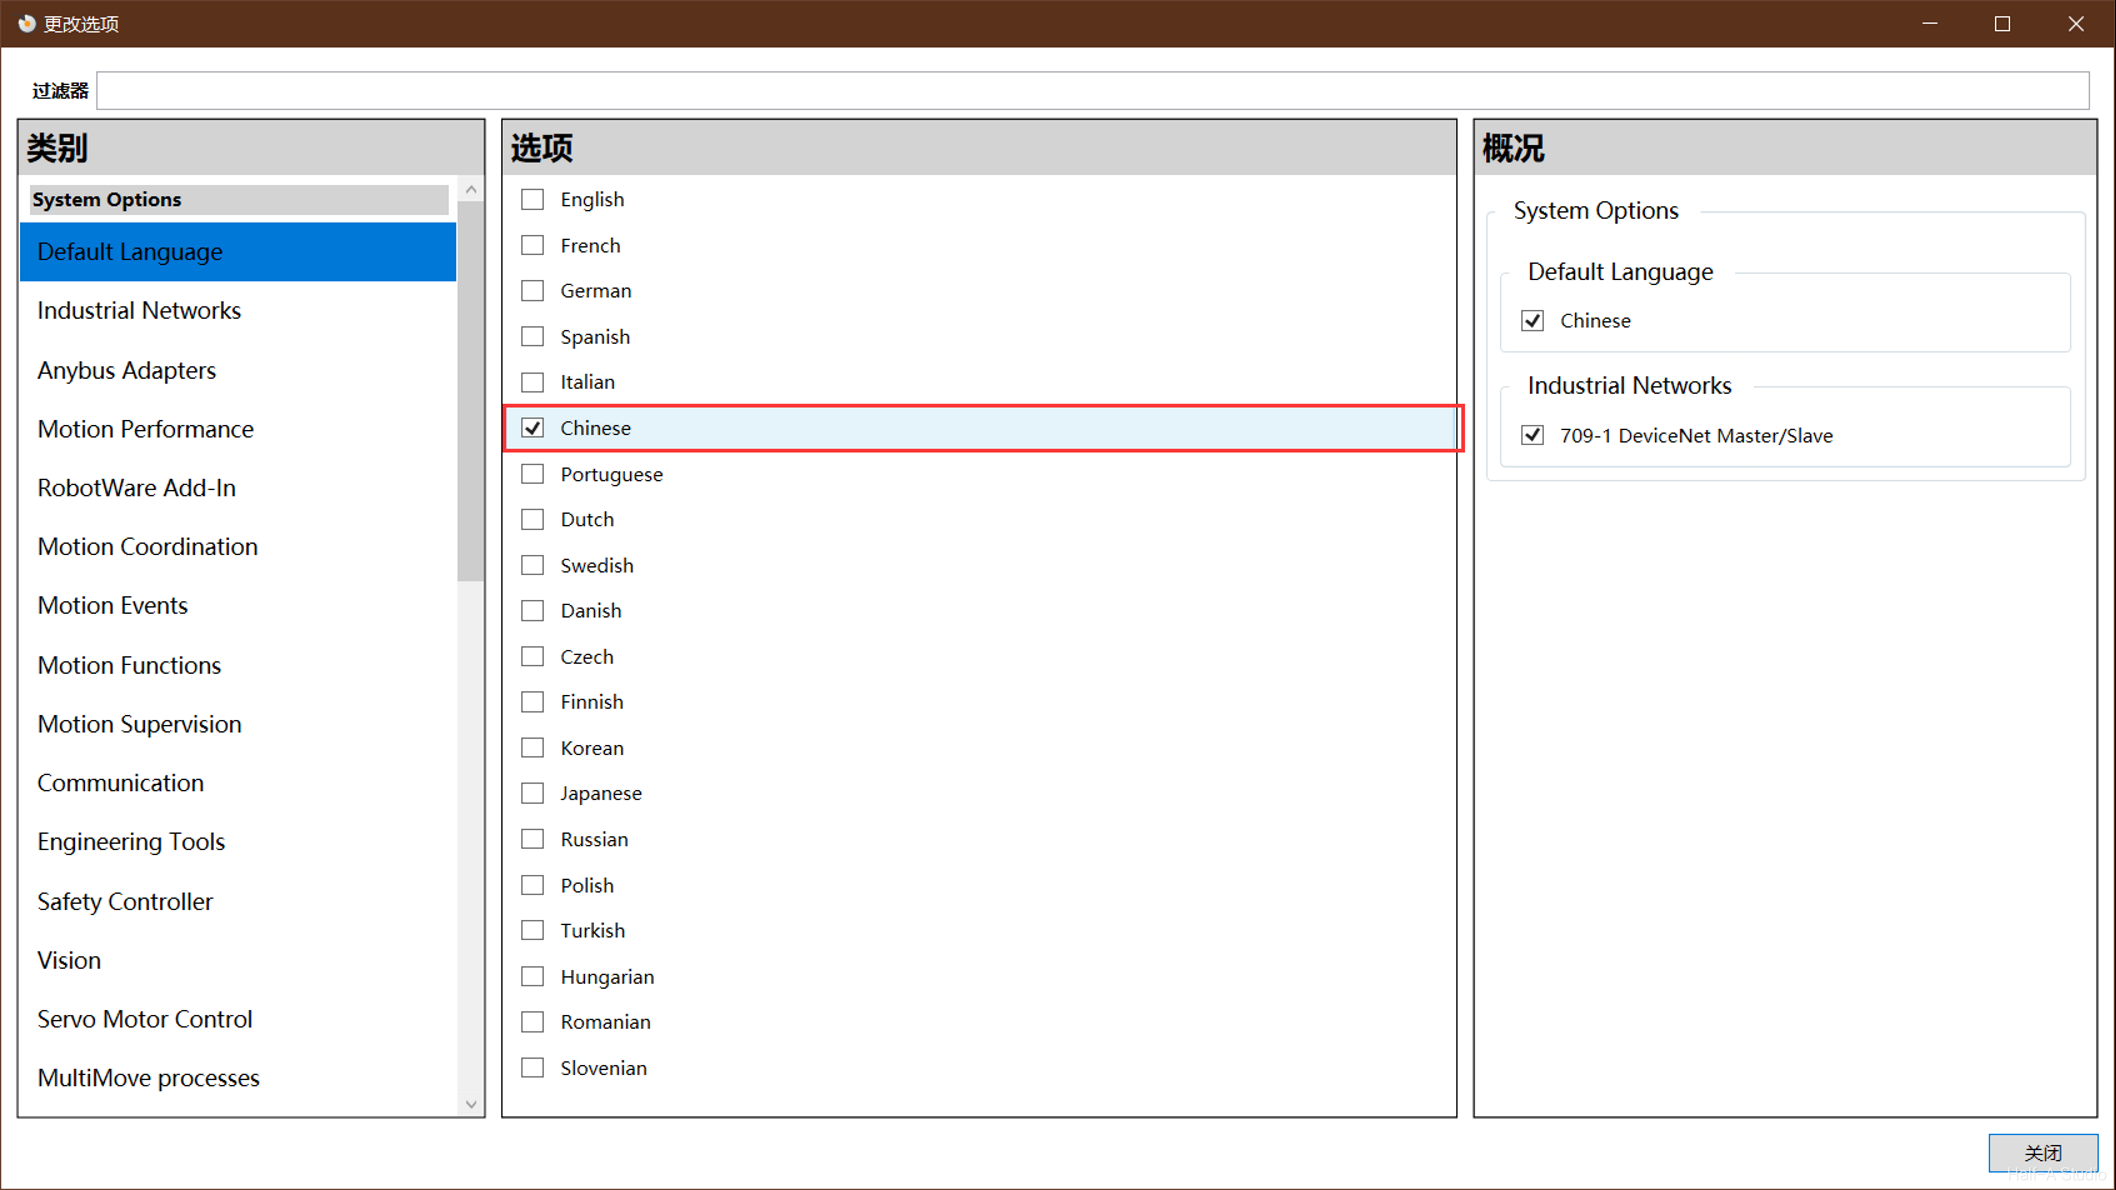
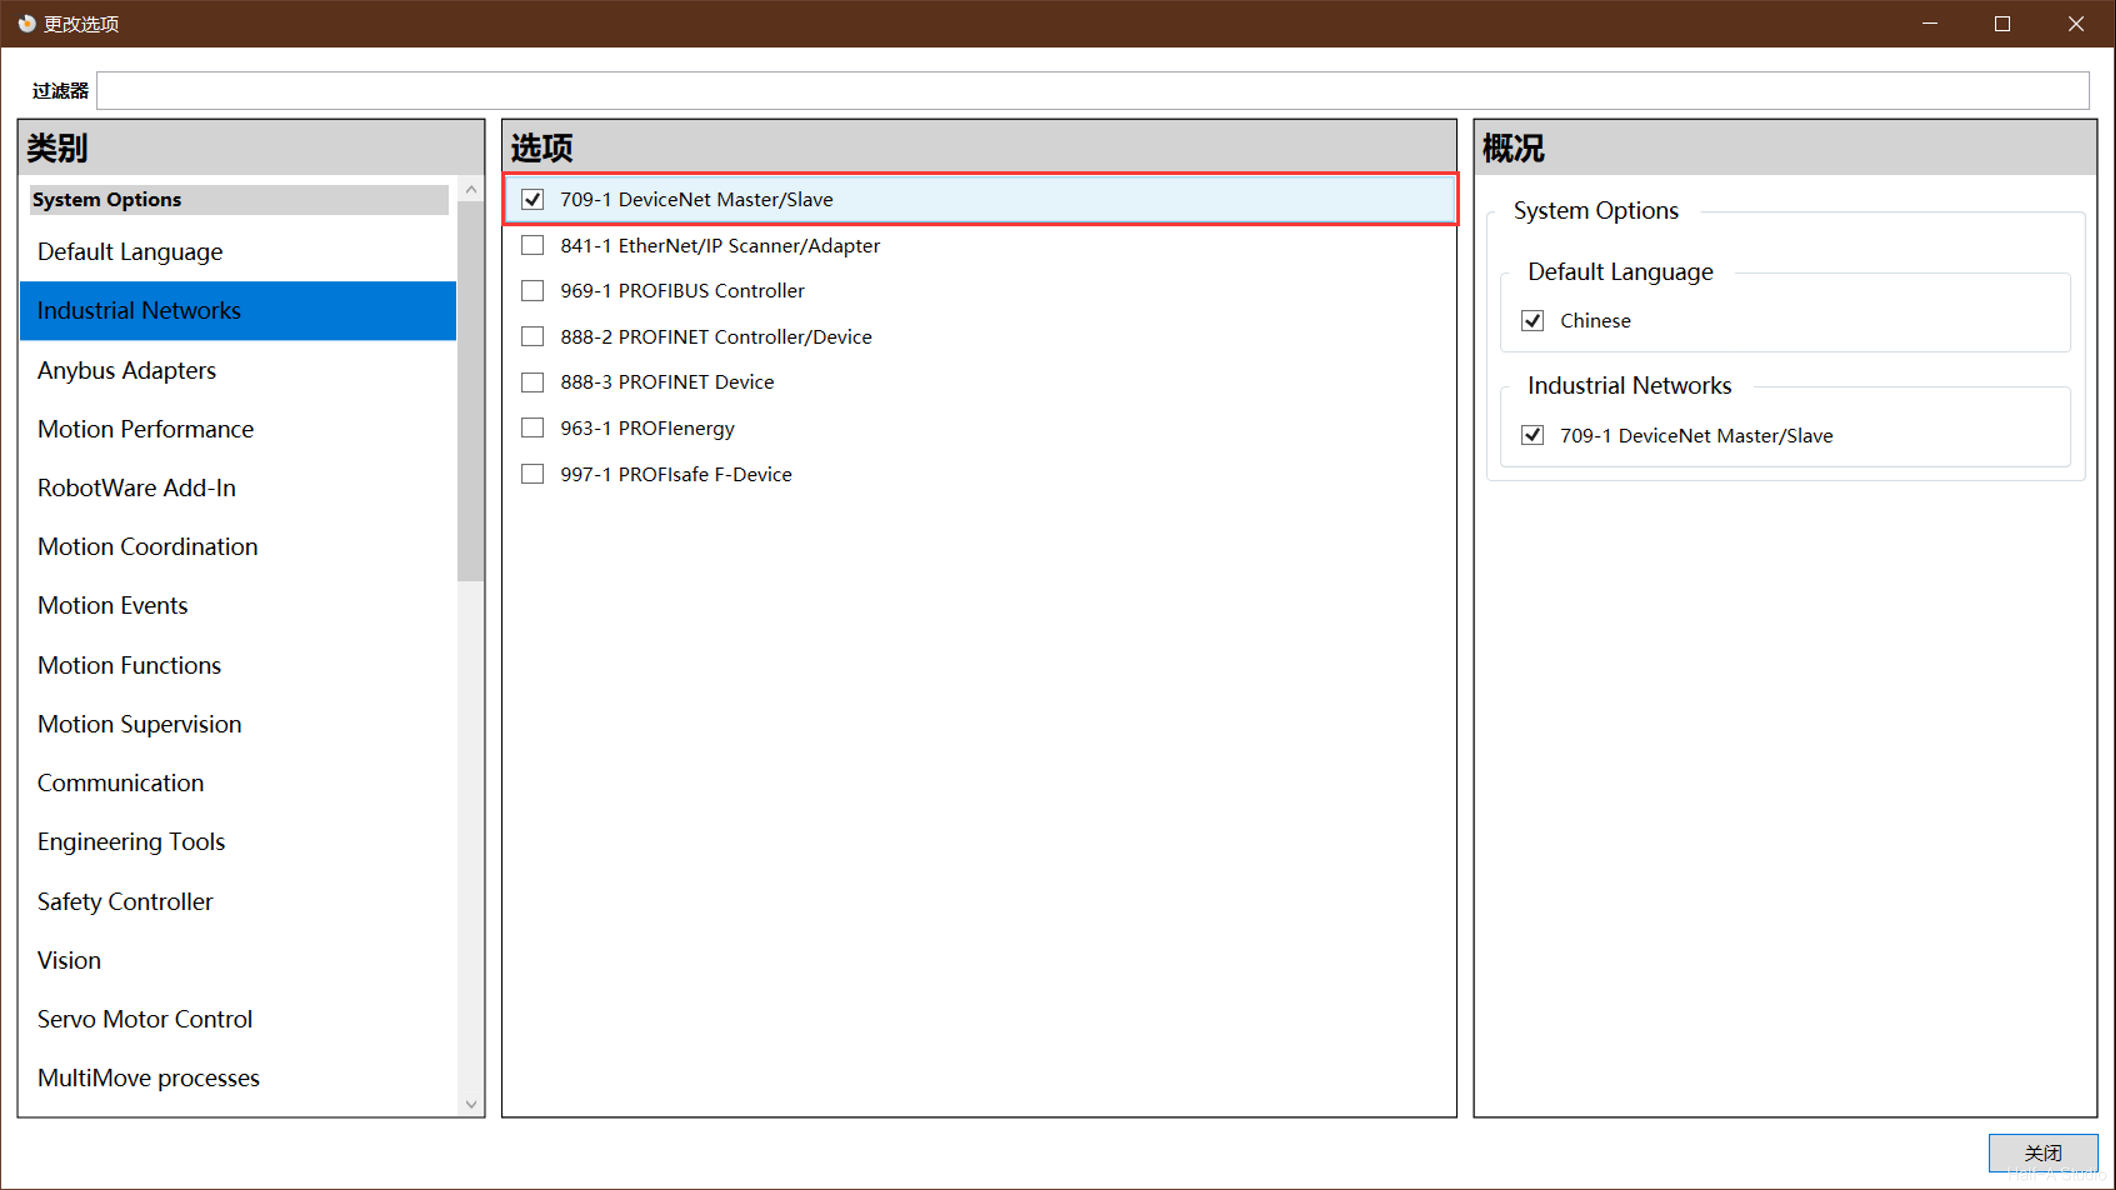
创建机器人系统 创建机器人系统 (2) 创建机器人系统 (3) 创建机器人系统 (4) 创建机器人系统 (5) 创建机器人系统 (6) 创建机器人系统 (7)

等待一段时间,等待系统创建完成即可进行传送带的试验。