Isaac Sim 仿真环境使用简介
NVIDIA Isaac Sim仿真环境的简介、安装、GUI和Python程序的基本使用介绍。
40 篇
NVIDIA Isaac Sim仿真环境的简介、安装、GUI和Python程序的基本使用介绍。
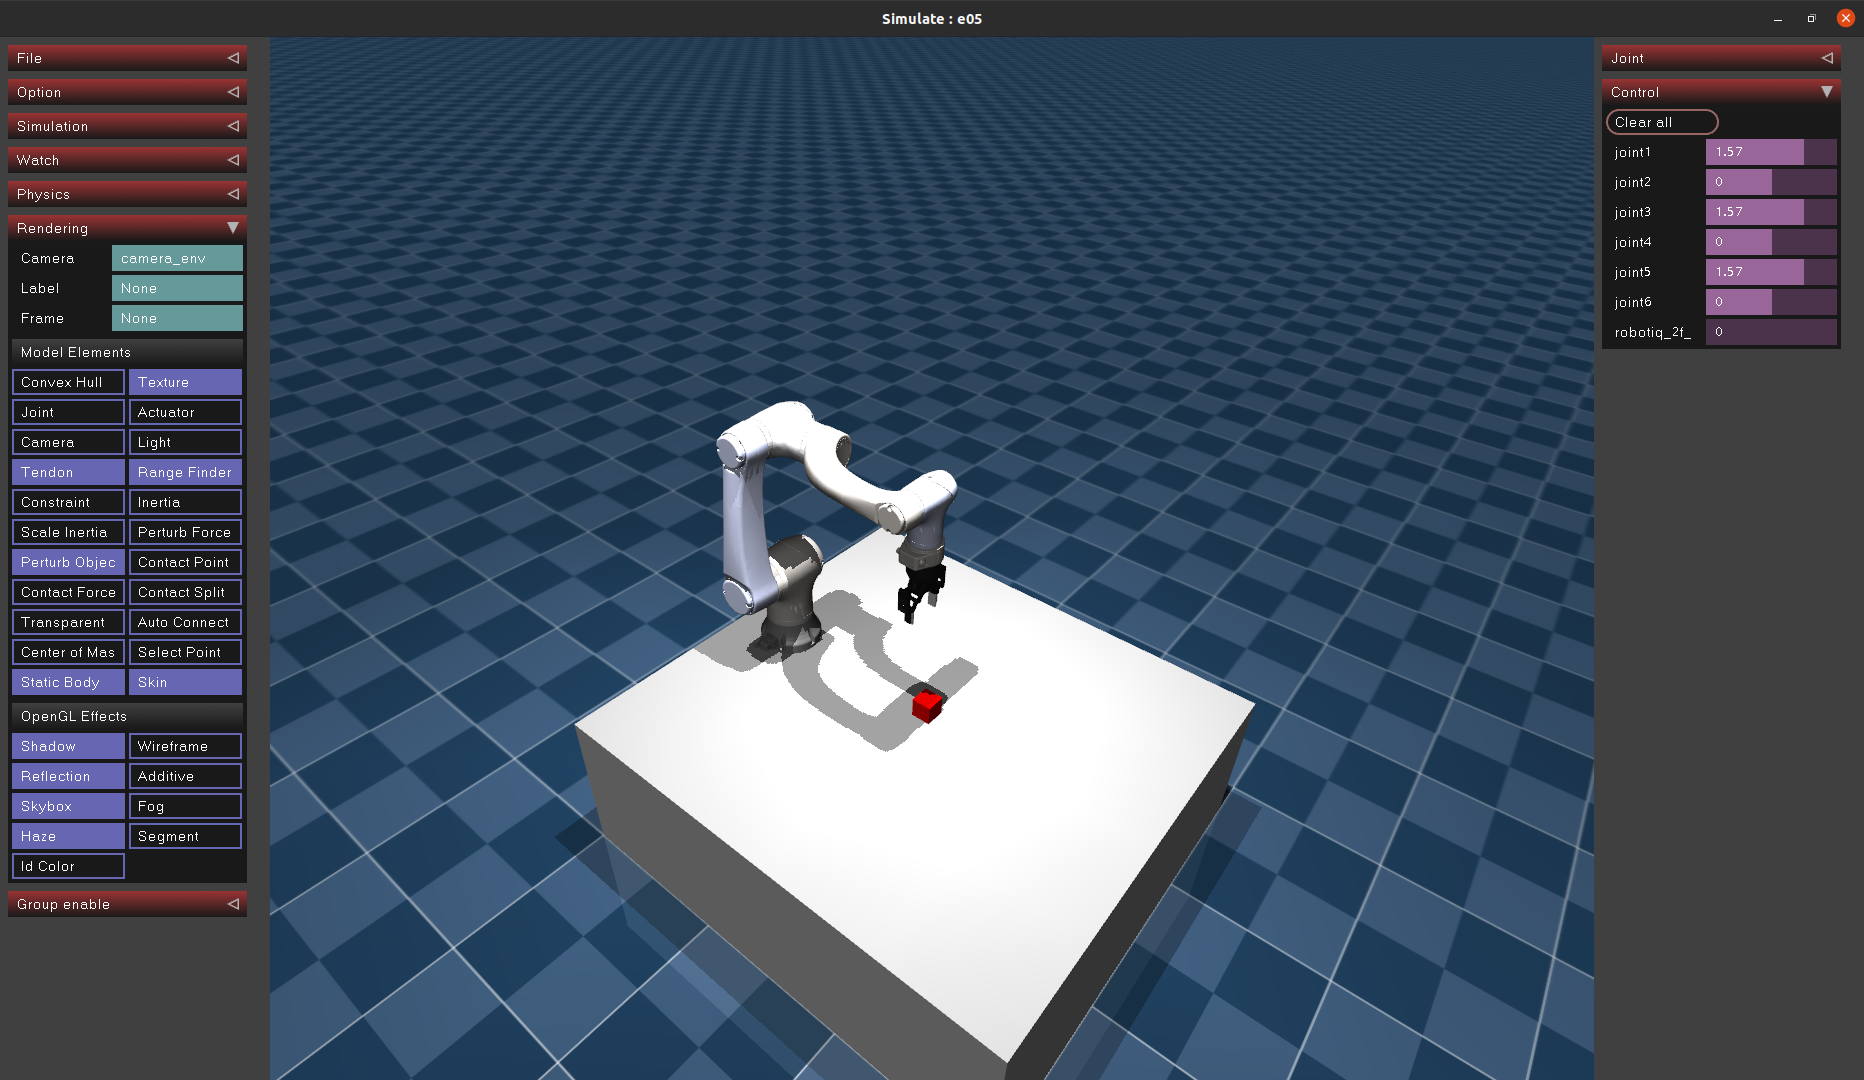
将自定义机器人模型导入进Mujoco中,为后续强化学习搭建仿真环境基础。
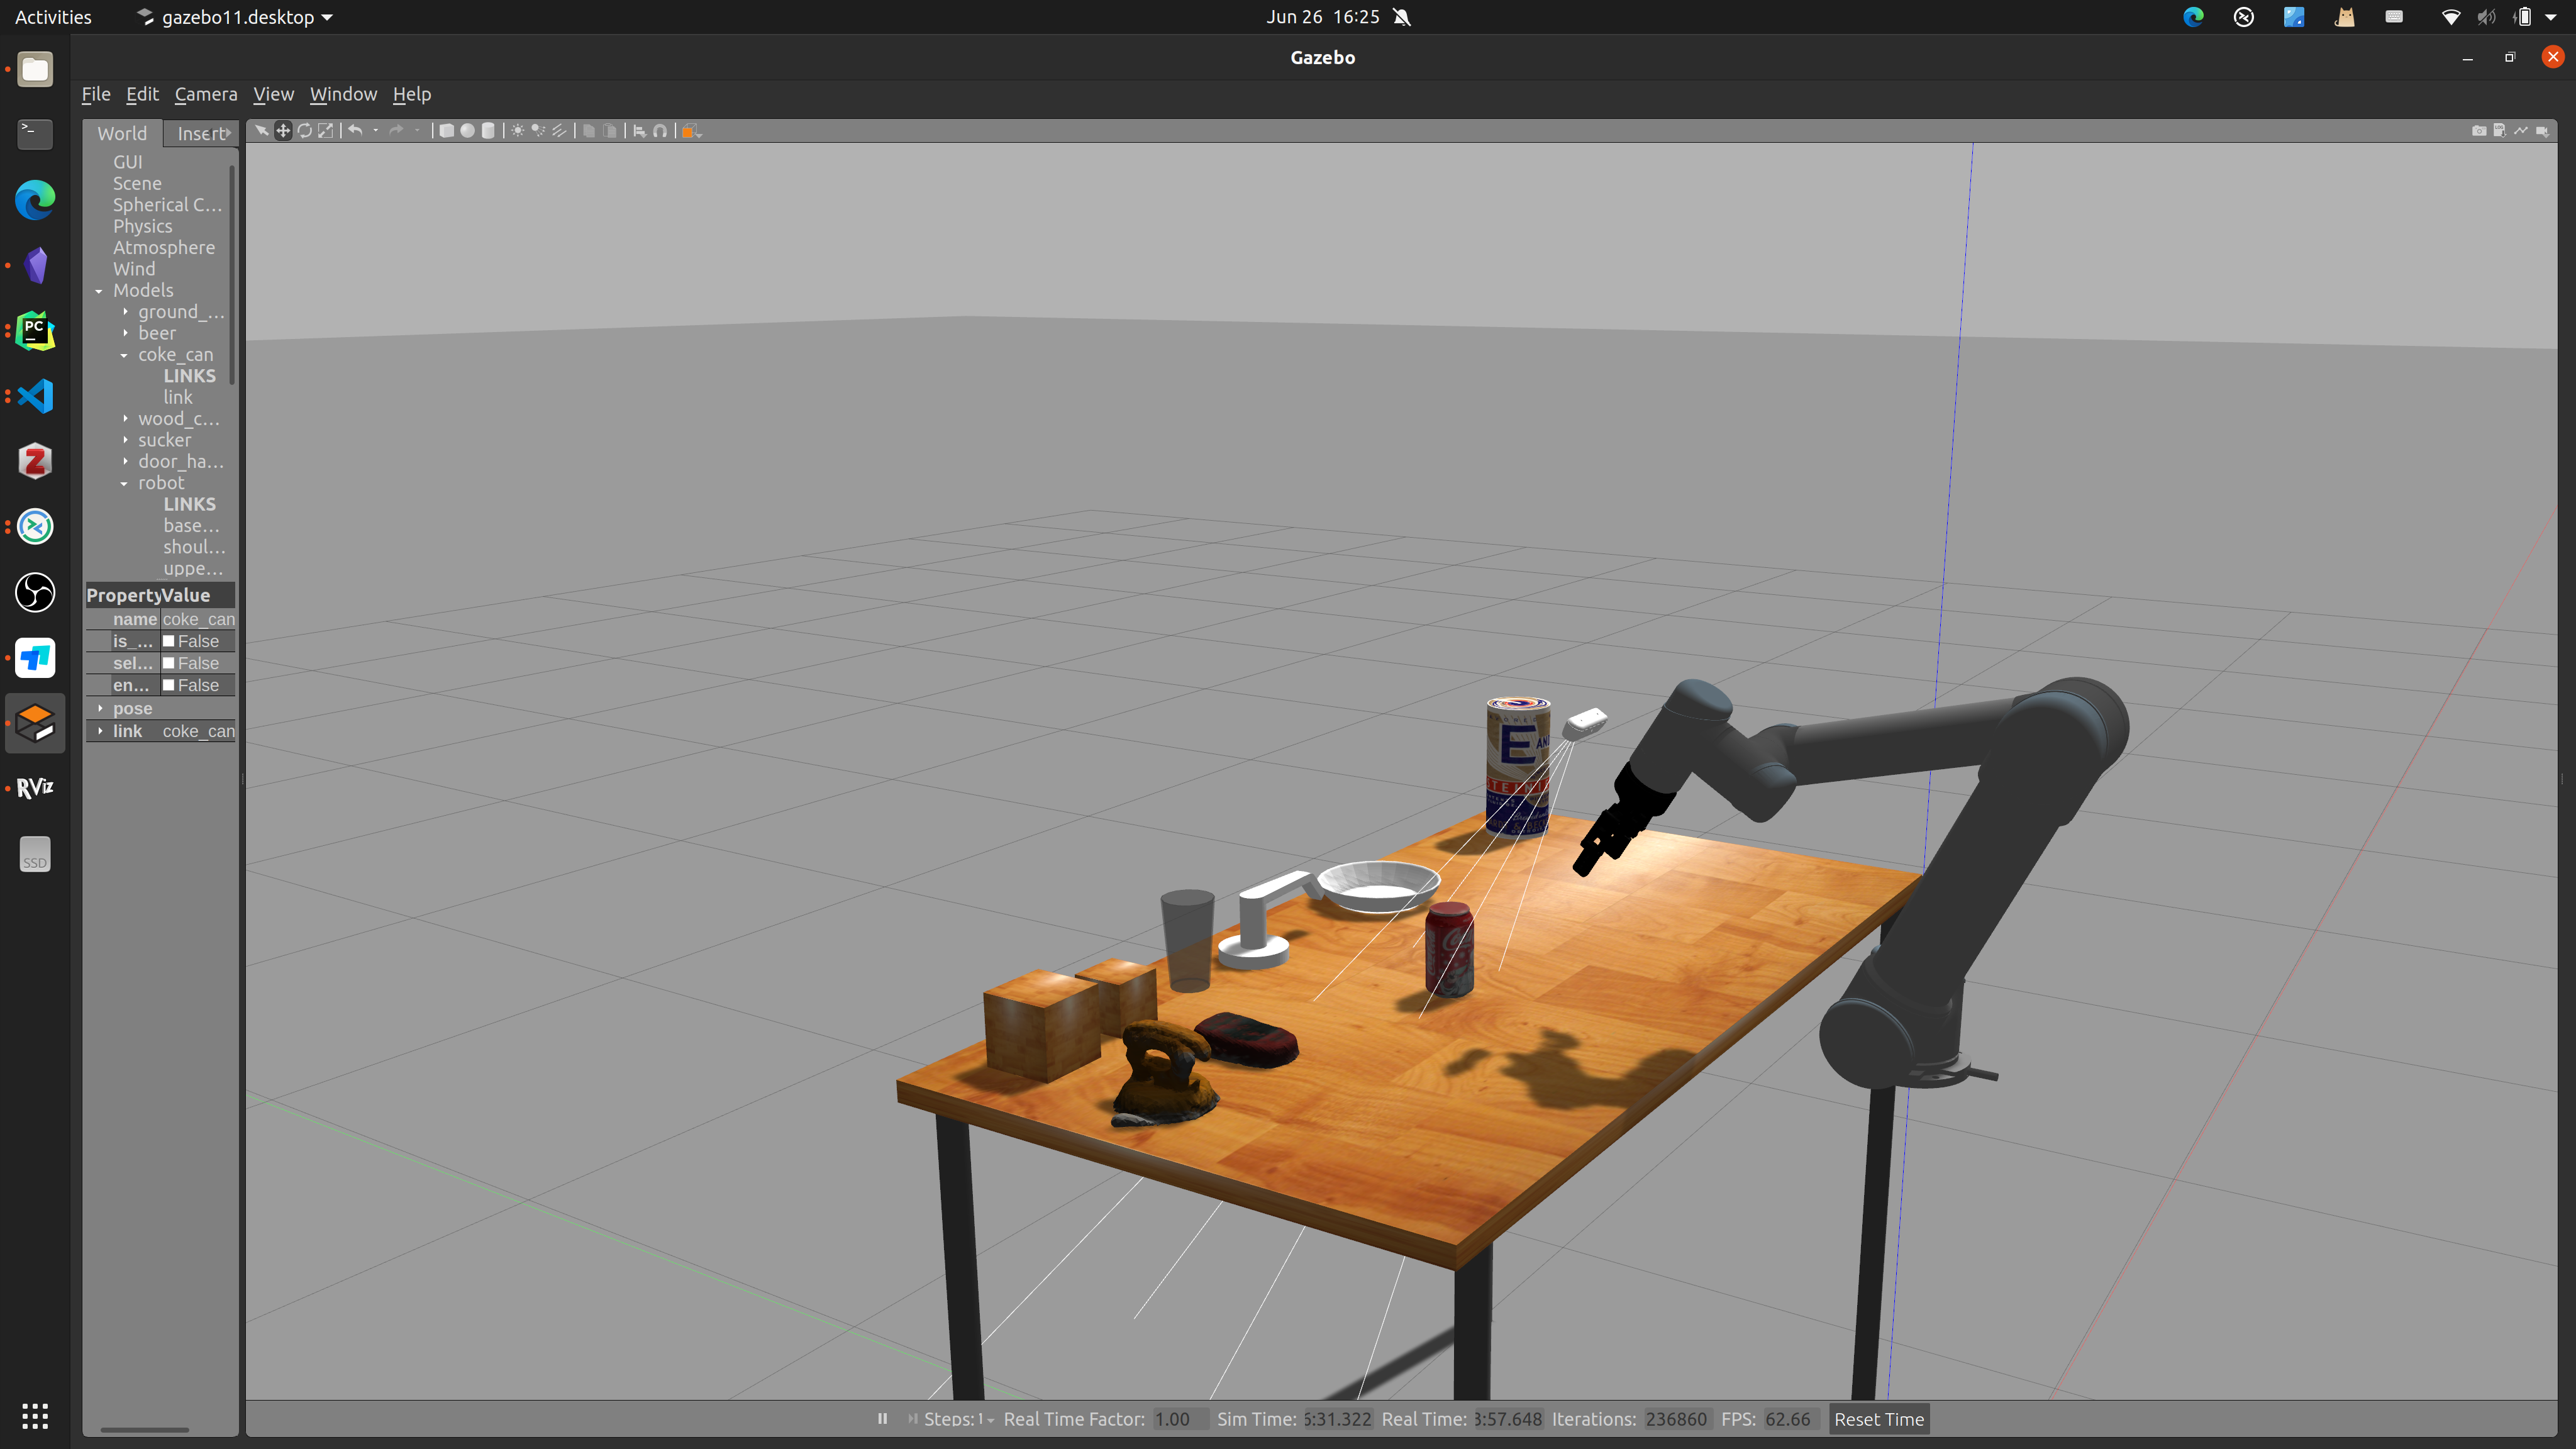
使用Gazebo搭建6D机械臂仿真环境,并添加相机,然后实现抓取仿真实验。
使用经典的YOLO算法进行实例分割
复现上交提出的RGB Matters算法。
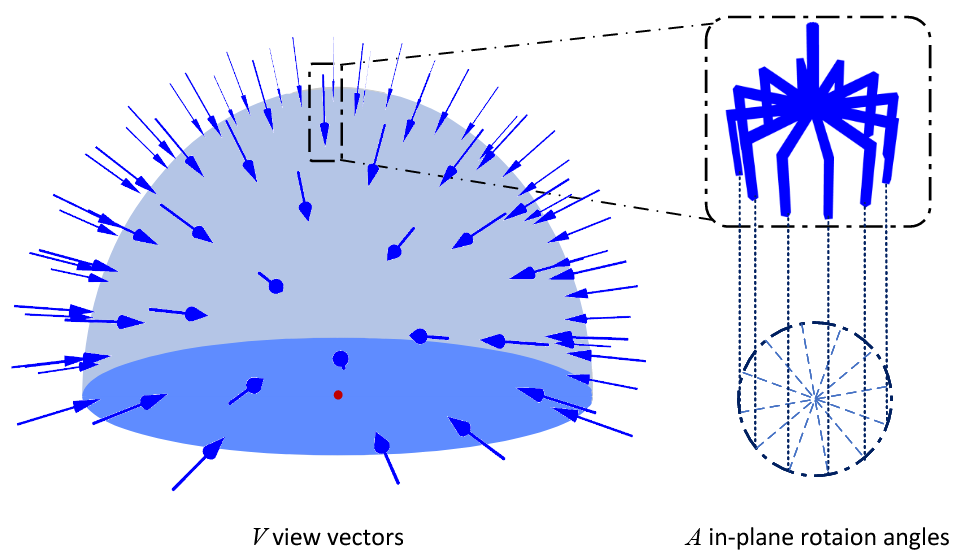
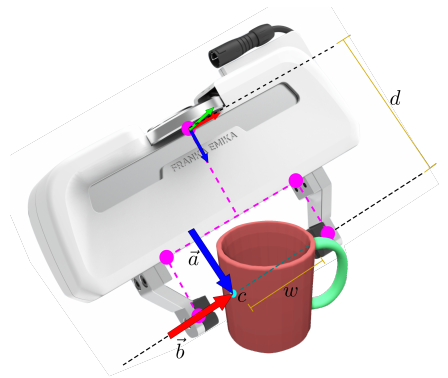
复现NVIDIA提出的抓取估计算法Contact GraspNet
算法复现
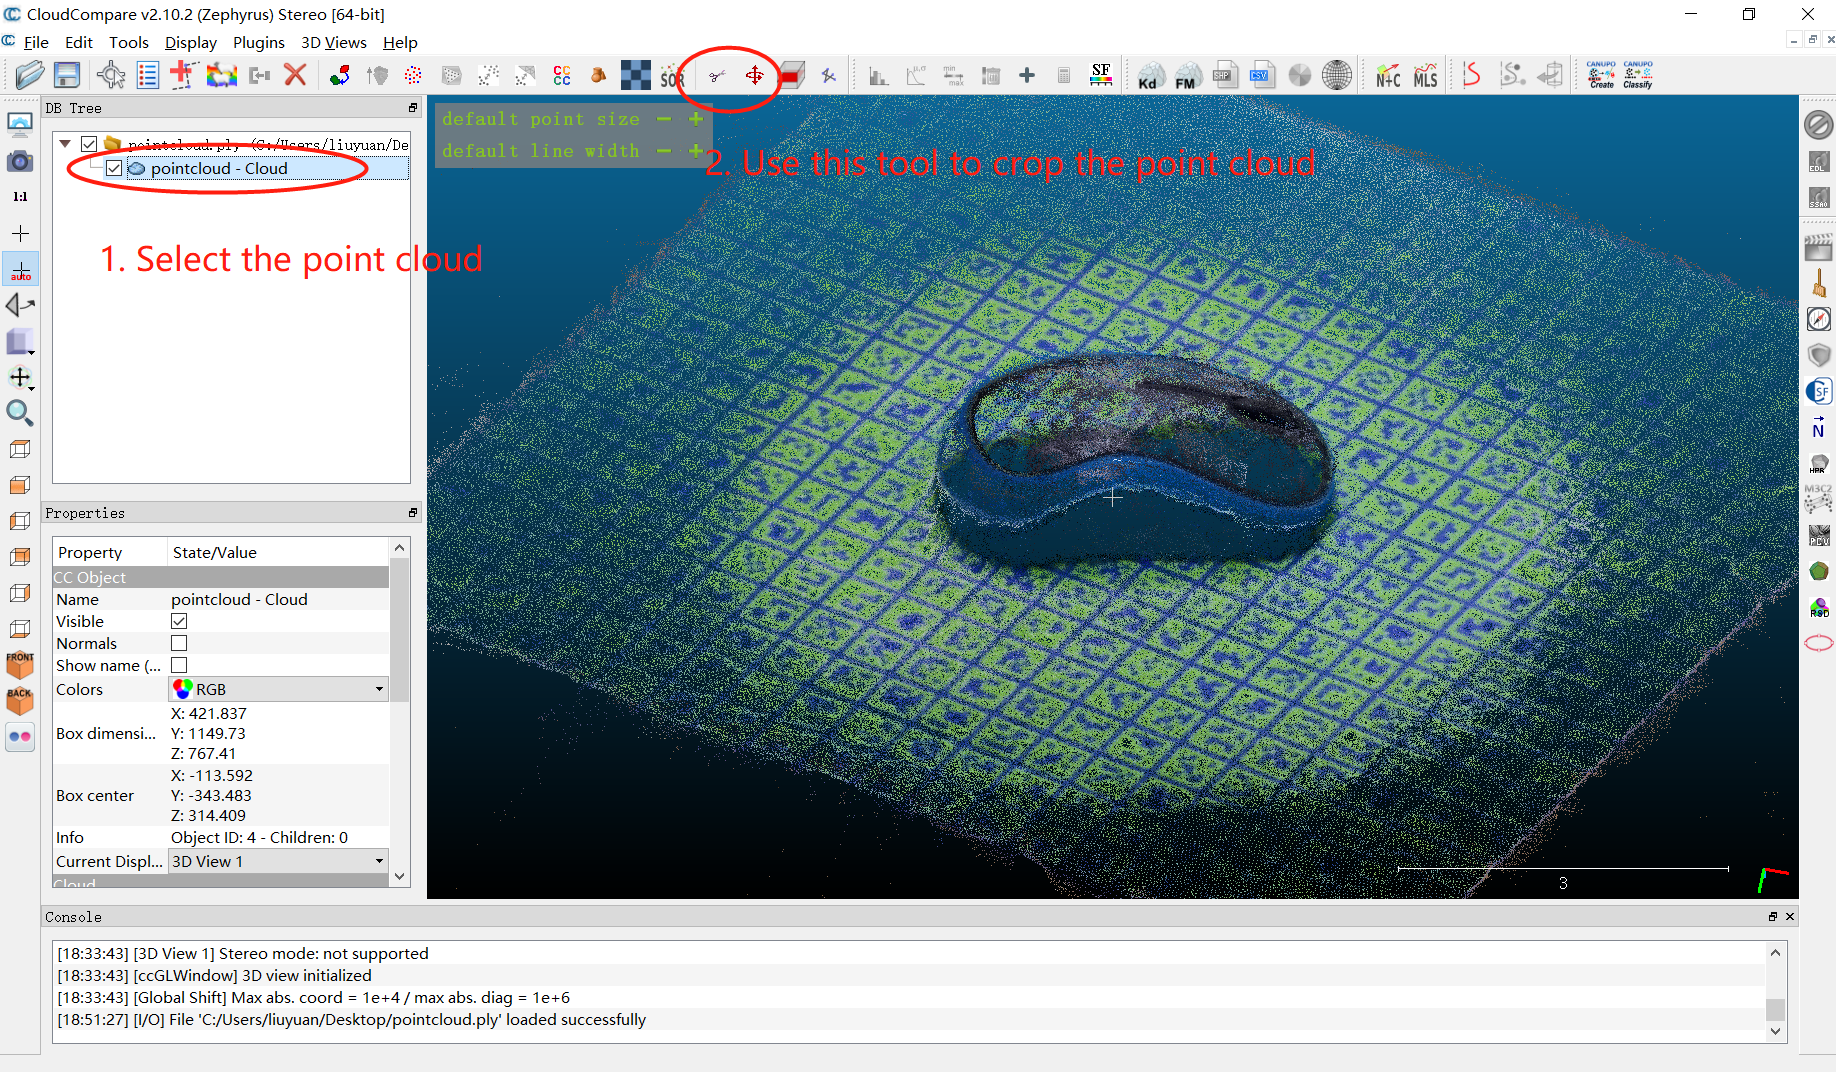
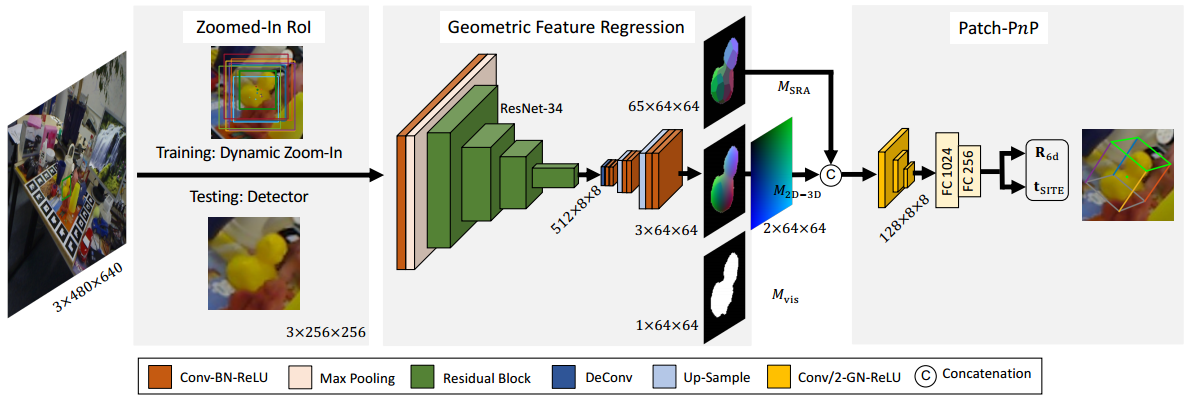
目前正在学习6D位姿估计算法,该领域最常用的数据集就是LineMod数据集,但是只在数据集上测试还是不够,想要实际应用还需要搭建自己的数据集。
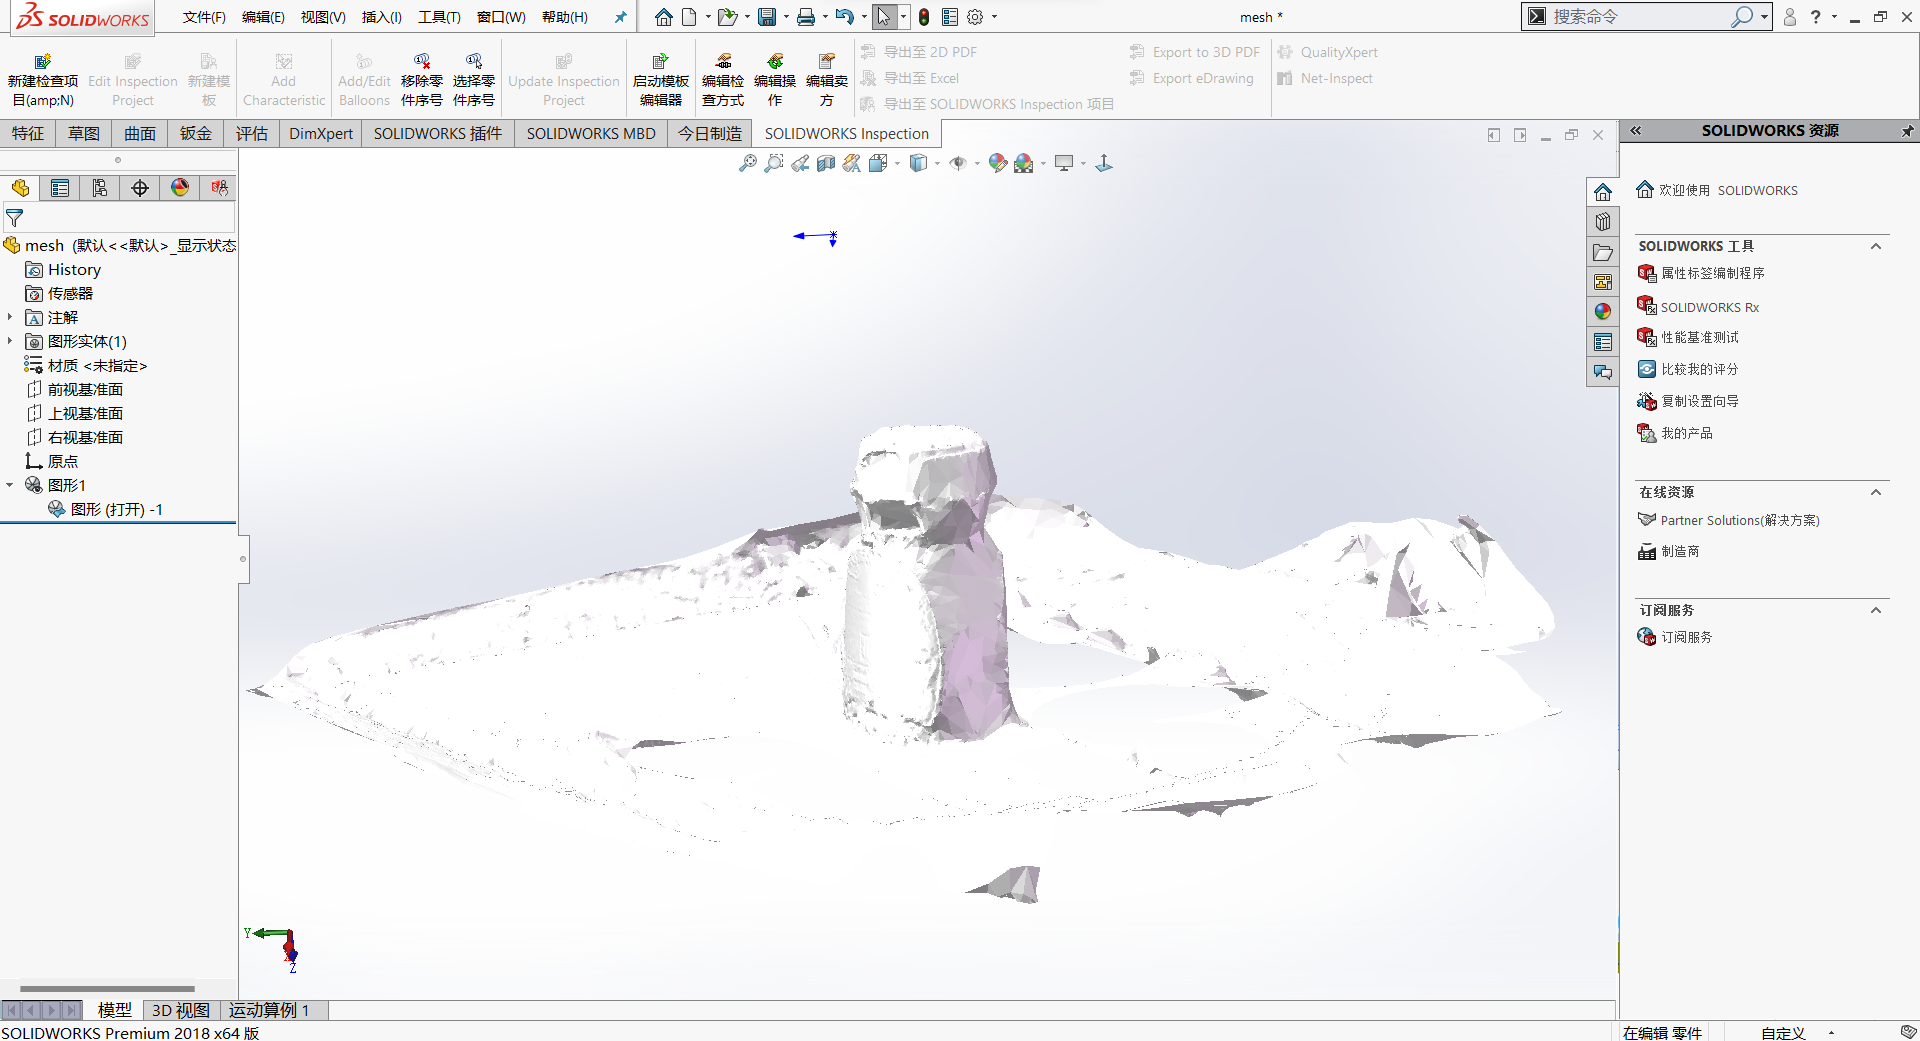
COLMAP是一种通用的运动结构(SfM)和多视图立体(MVS)工具,具有图形和命令行界面。OpenMVS是目前的三维重建的框架中,复原效果较好的,而且提供自动化的脚本。
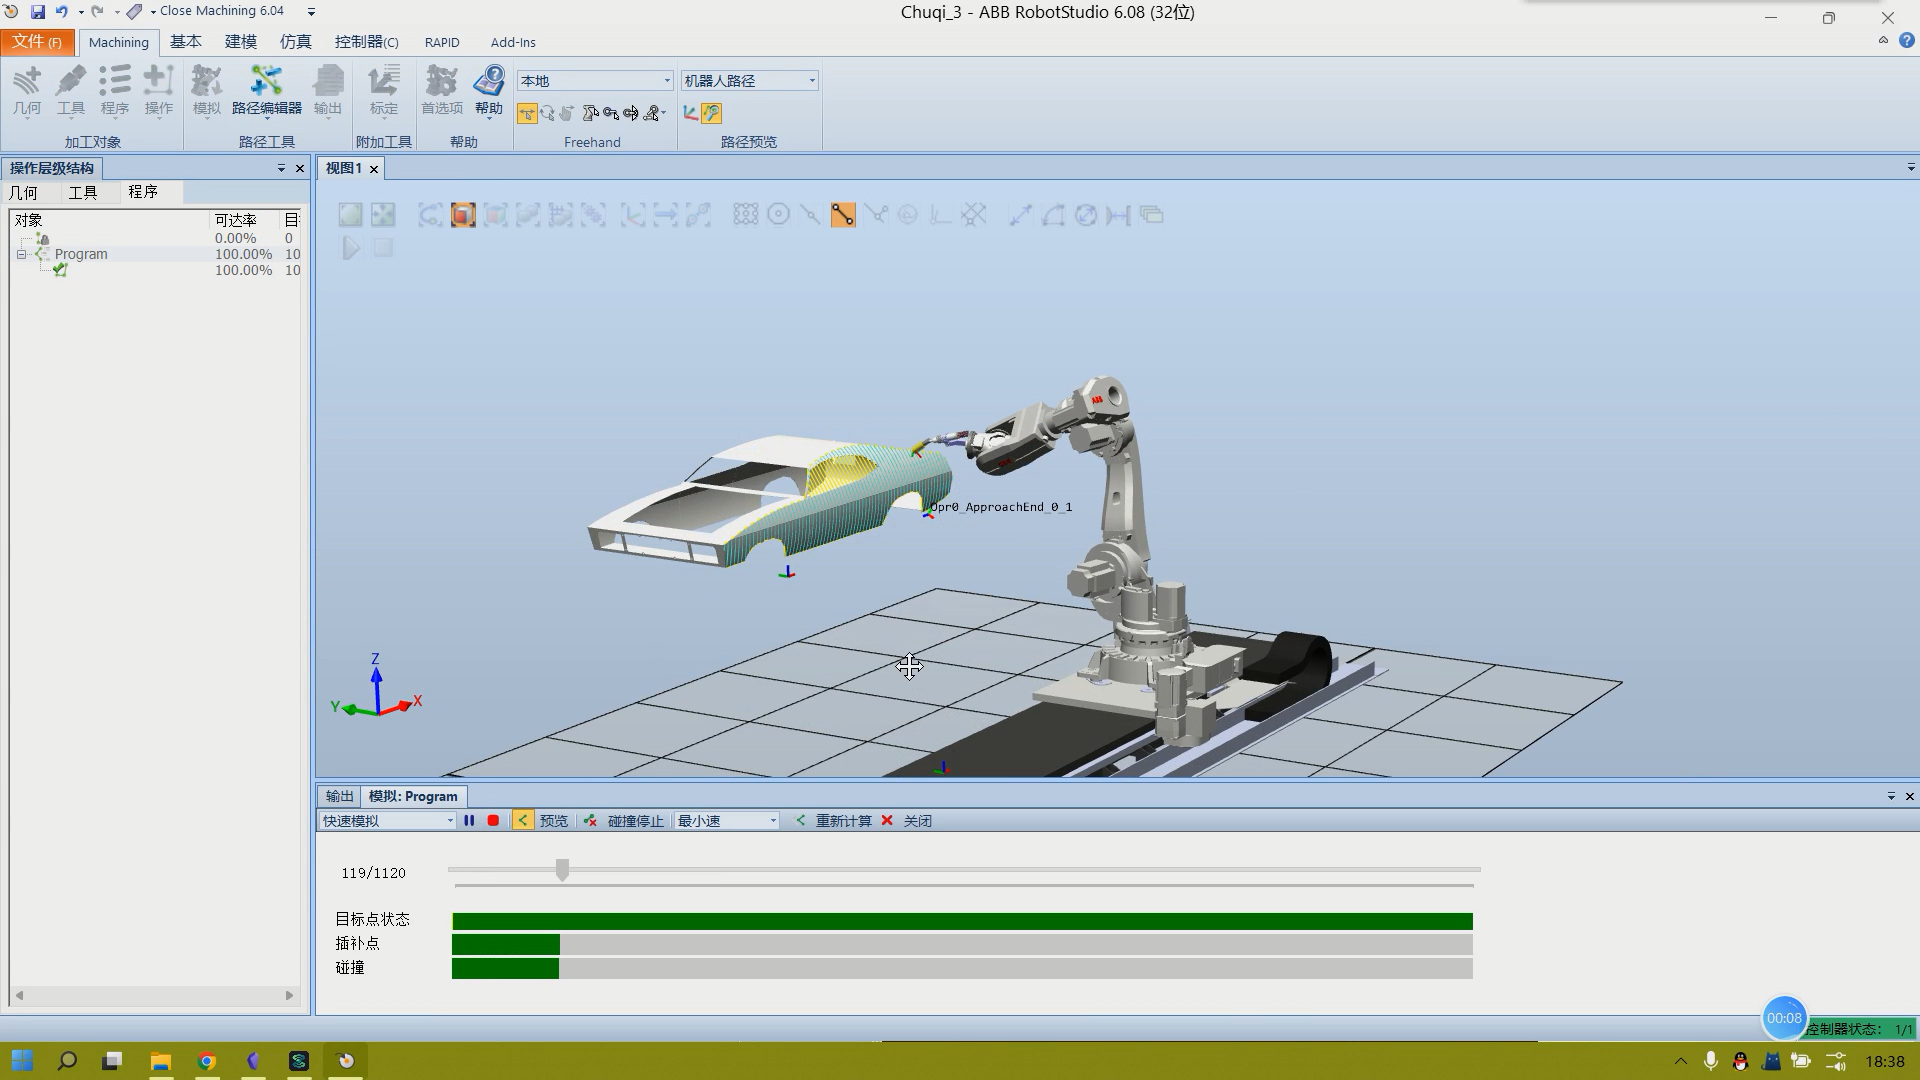
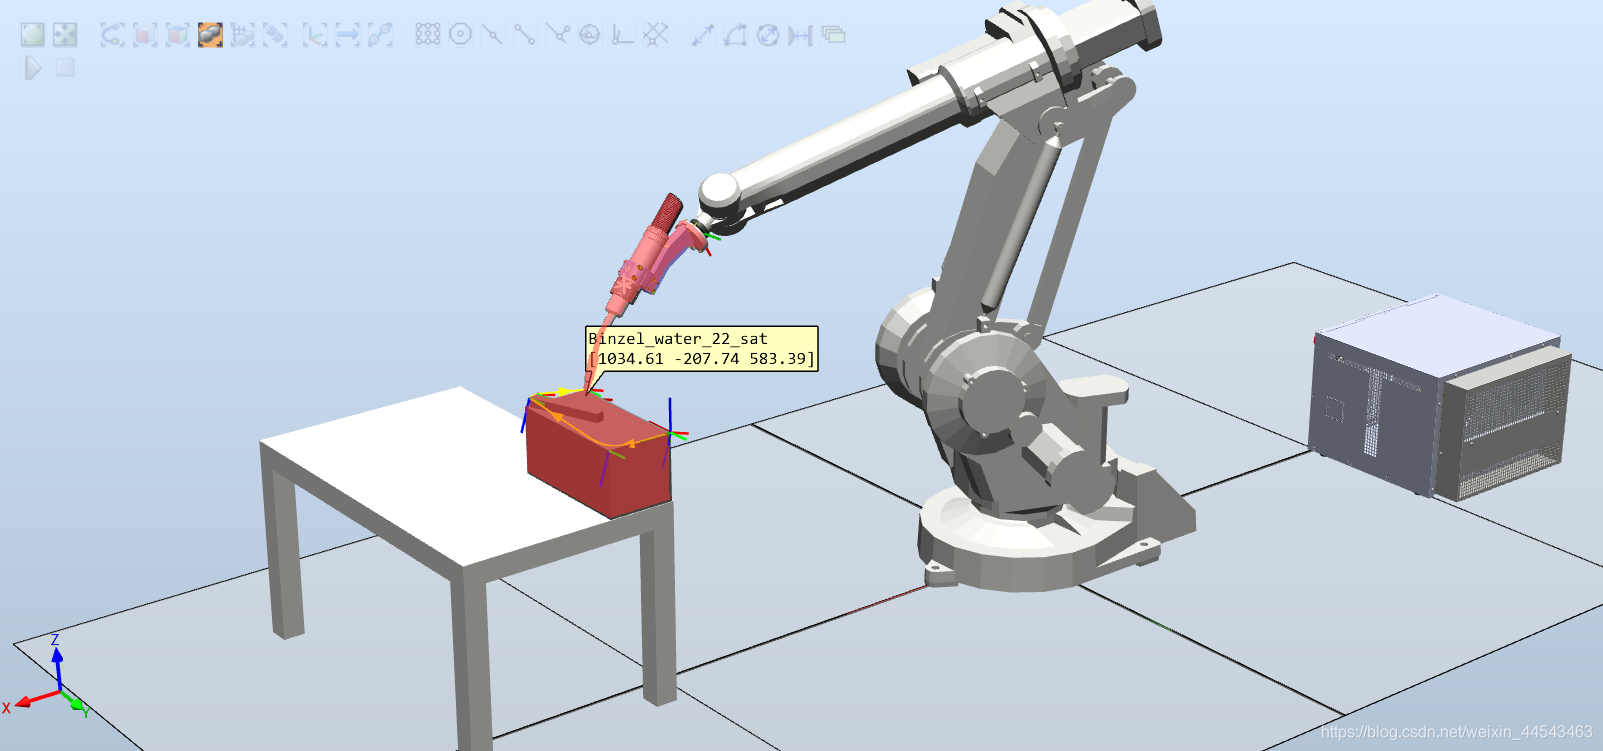
在Robotstudio中导入一个CAD模型,如汽车外壳等复杂曲面模型。使用Robotstudio进行路径规划,实现机械臂的汽车外壳的喷漆功能。
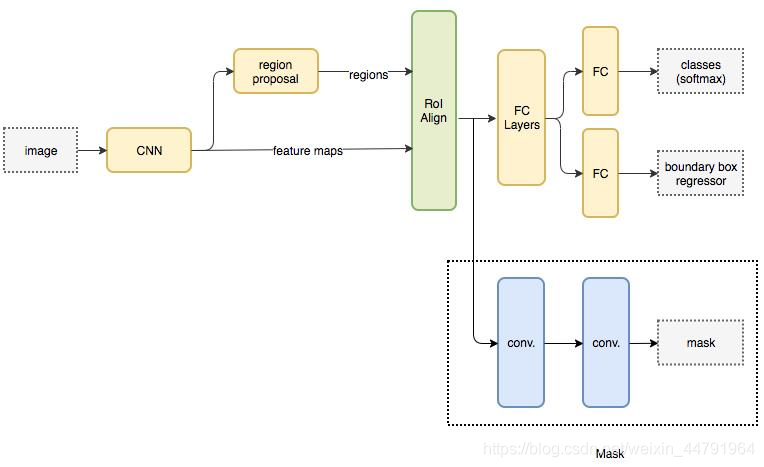
Mask R-CNN是He Kaiming大神2017年的力作,其在进行目标检测的同时进行实例分割,取得了出色的效果。
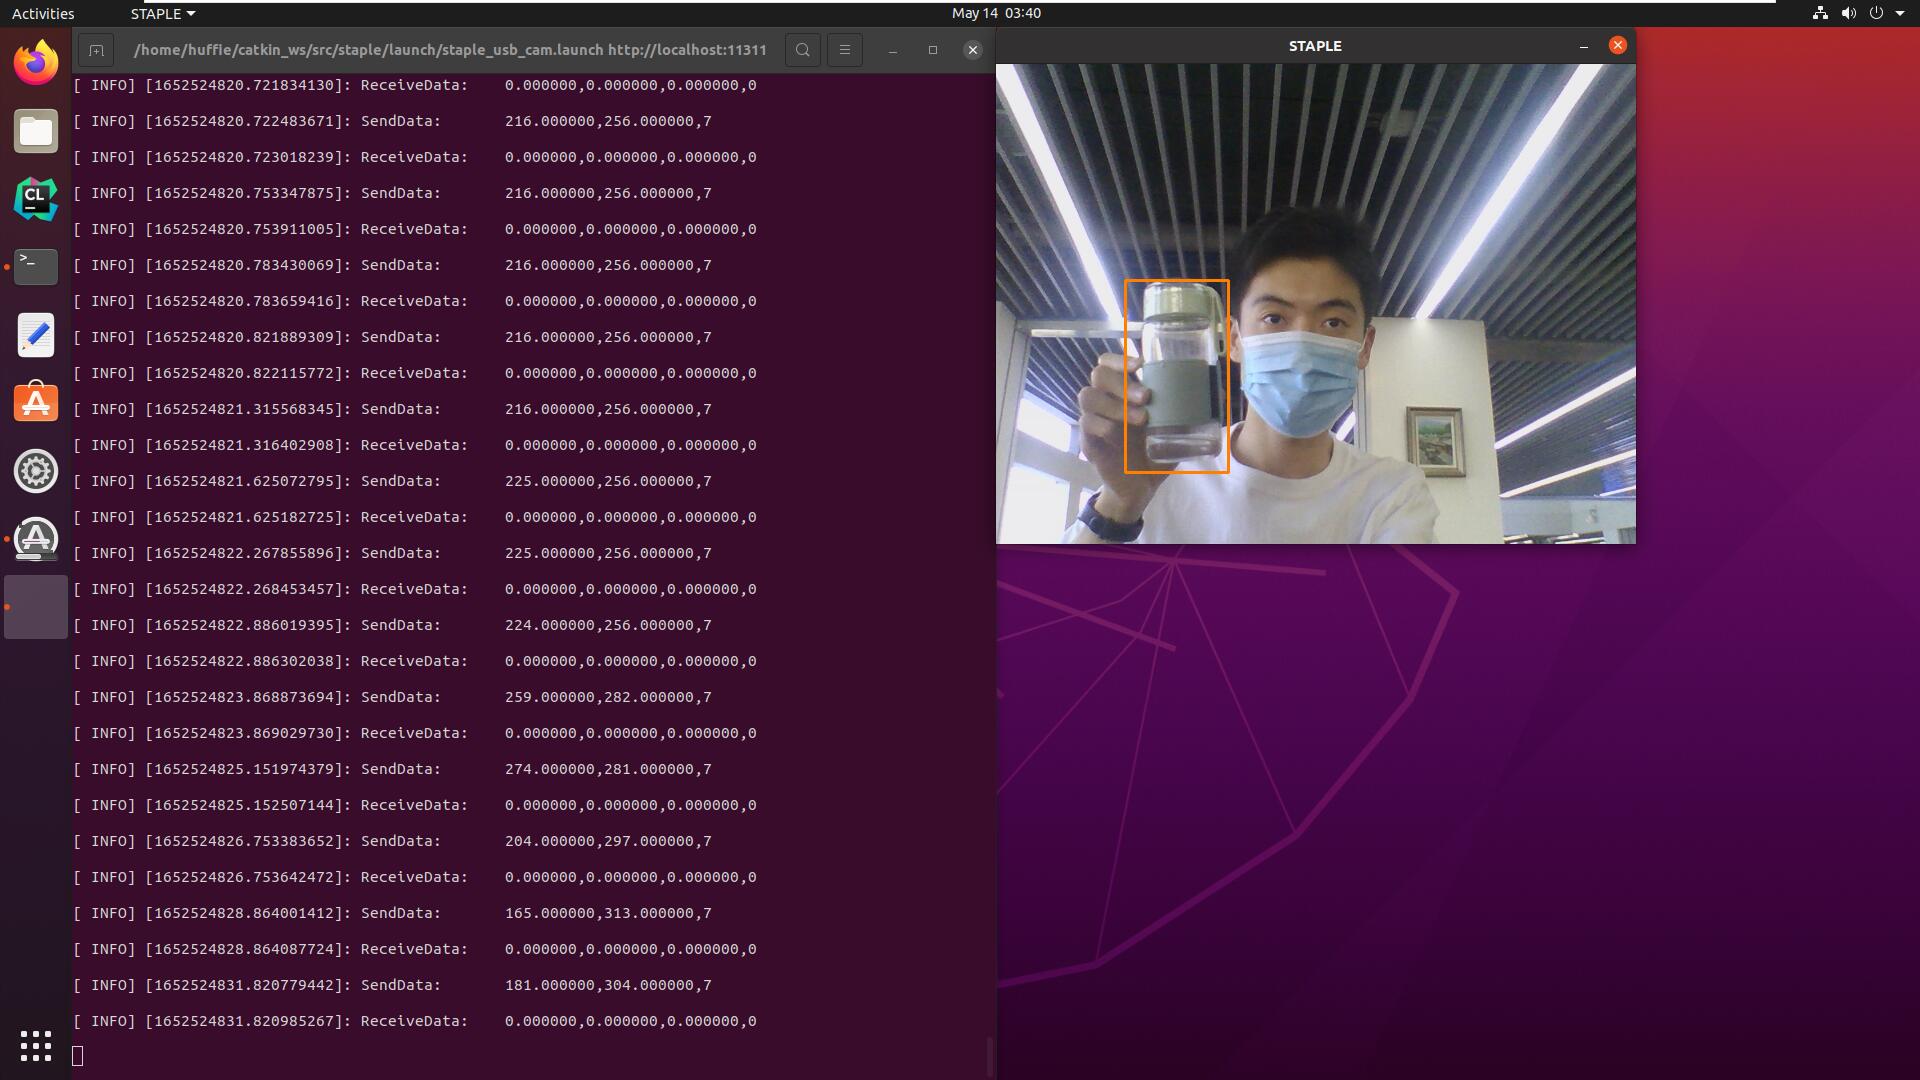
实现了上位机Ros noetic与STM32F1开发板的基于串口的相互通信。
基于A4988芯片驱动42步进电机,在STM32F1平台上进行测试,最高可以实现16细分。
由于最近实验室需要处理很多表格,因此使用python做了一个工具辅助处理。程序使用pyqt5作为图形界面,记录了从安装pyqt5,到设计界面,再到调用控件的代码,最后打包exe文件的全过程。
g2o(General Graphic Optimization)是一个基于图优化的库,将非线性优化与图论结合起来的理论,我们可以利用g2o求解任何可以表示为图优化的最小二乘问题。
Ceres是一个最小二乘问题求解库,我们只需要定义待优化的问题,然后交给它计算即可。使用方法:1. 定义每个参数块。参数块就是简单的向量,也可以是四元数、李代数等特殊的结构……
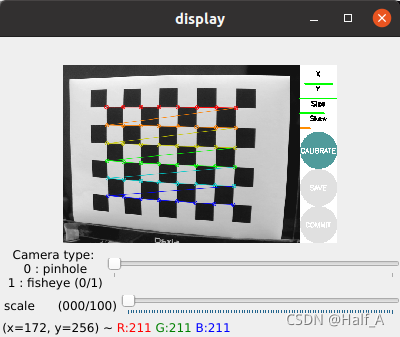
摄像头标定的目的是消除相机畸变,具体畸变原理可以参考之前的文章。usb摄像头在ros系统标定过程大致可以分成几个步骤。①安装usb_camera驱动包;②运行usb_cam读取usb摄像头图像;③下载打印棋盘格并进行摄像头标定。
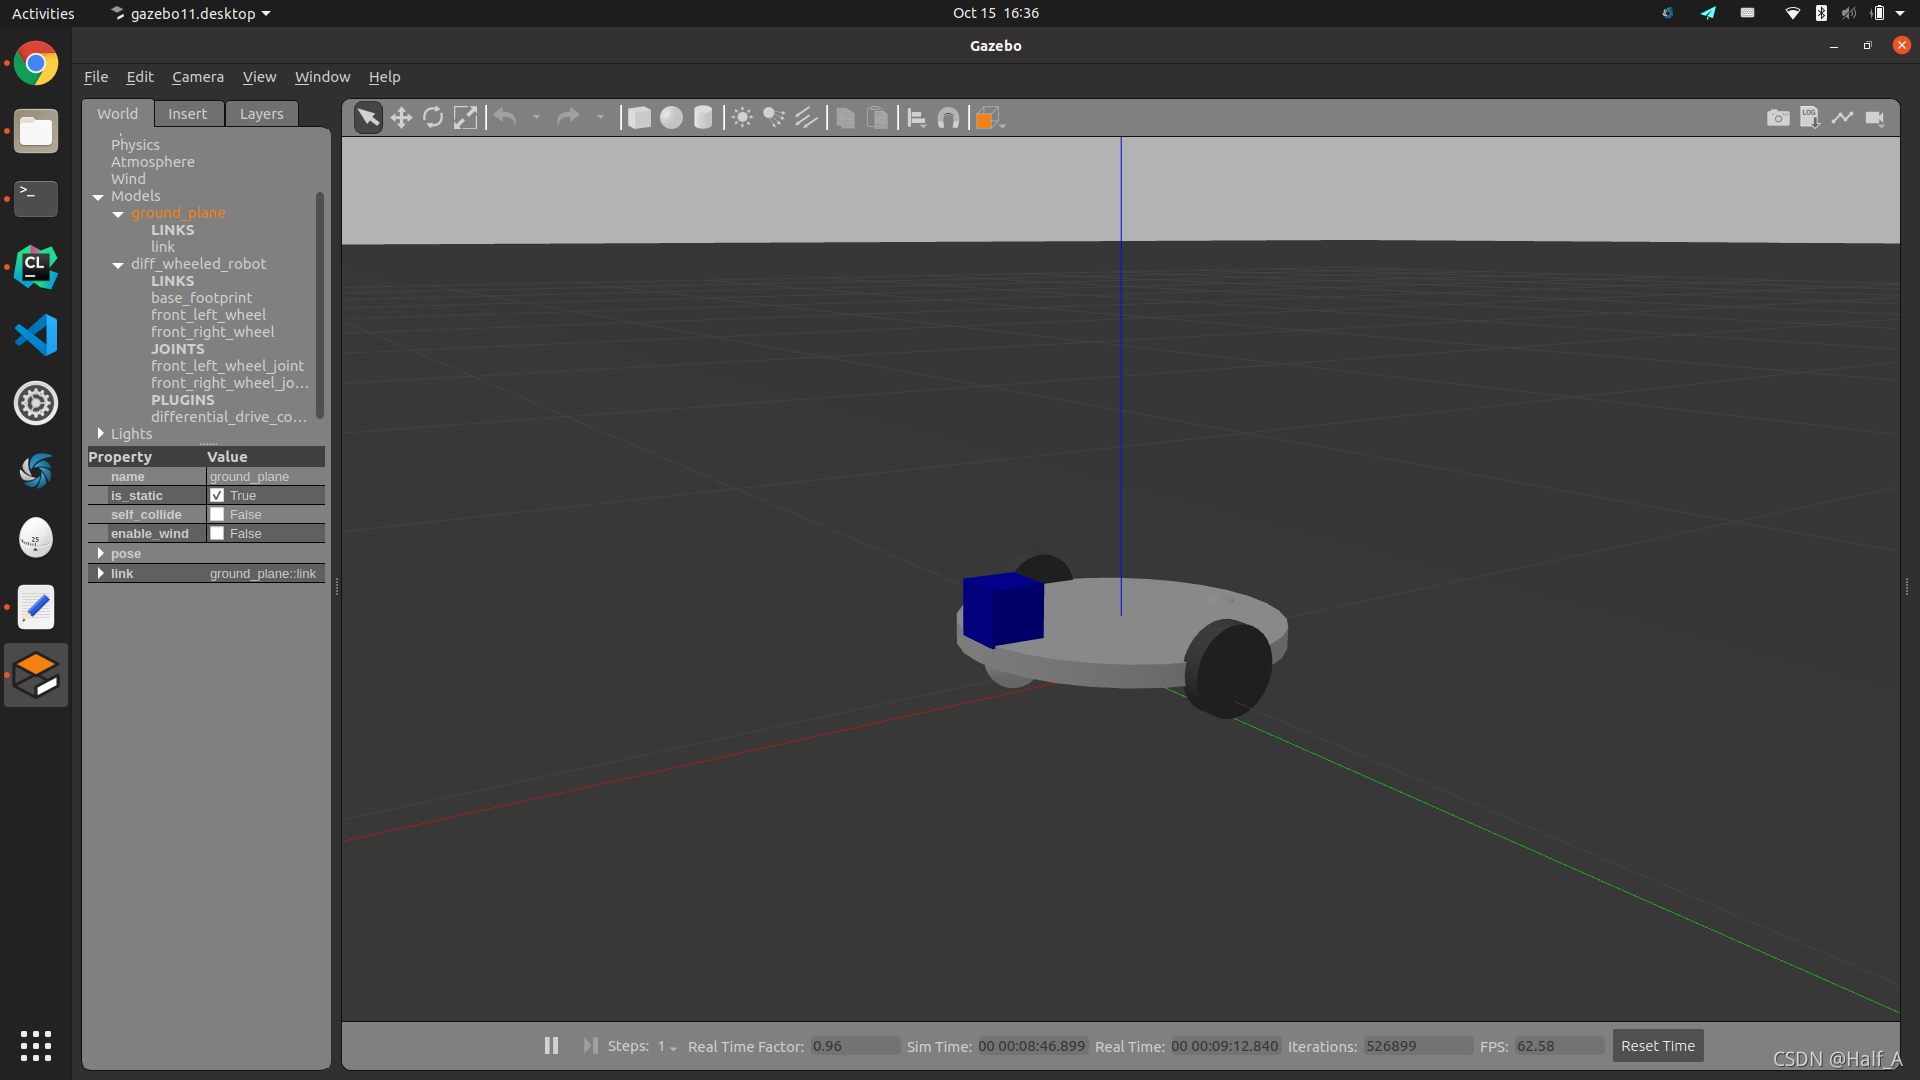
利用xacro描述文件创建差速小车模型,通过gazebo仿真此模型,然后利用libgazebo_ros_diff_drive.so插件控制小车的运动,最后实现了通过键盘按键,控制gazebo环境中的小车运动。
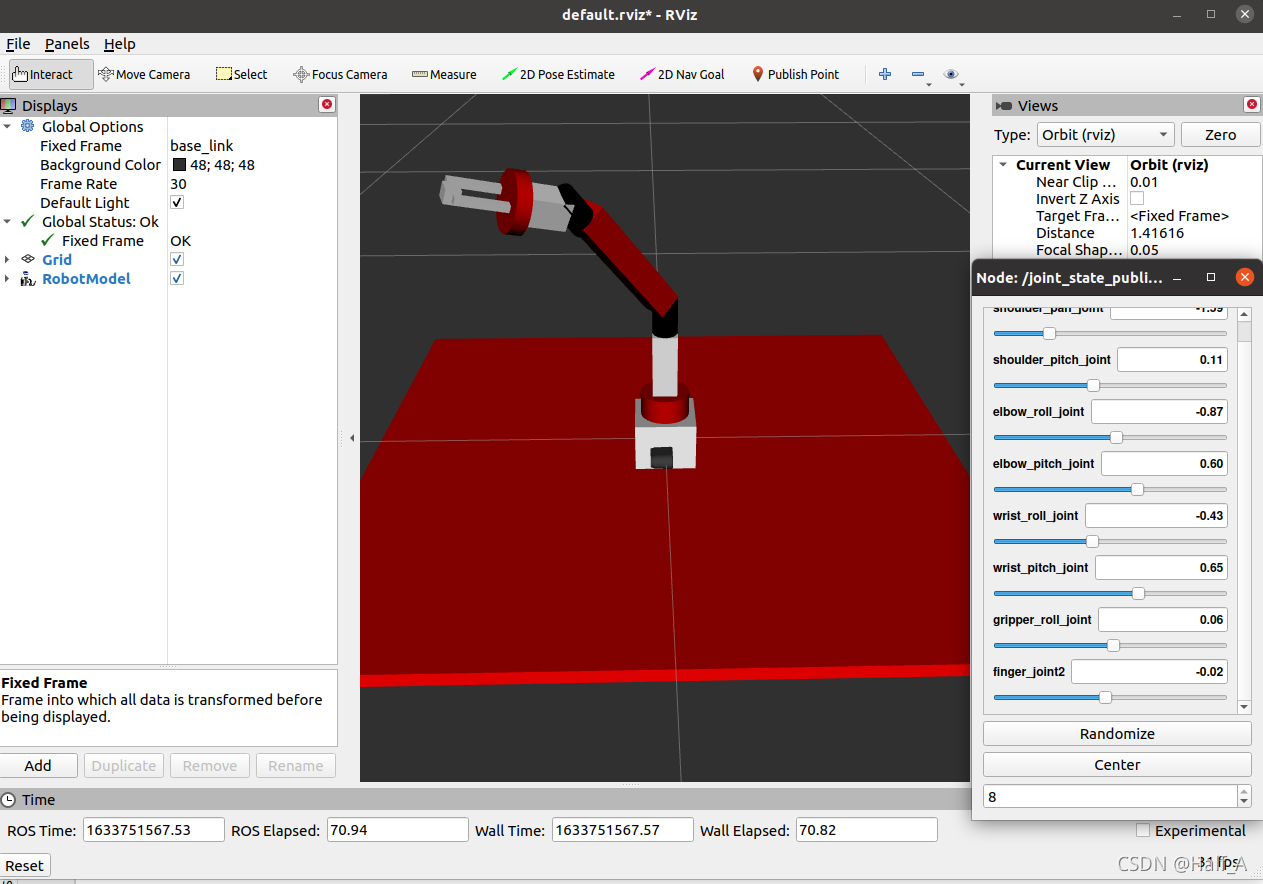
为什么要创建机器人的三维模型,原因在于机器人机器人仿真工具可以帮助我们体现发现设计中的一些关键错误。而模型仿真的含义,在于我们创建的是机器人模型,因此不一定和实际机器人长得一模一样。但因为是仿真,所以模型必须具备所有的真实硬件特点。
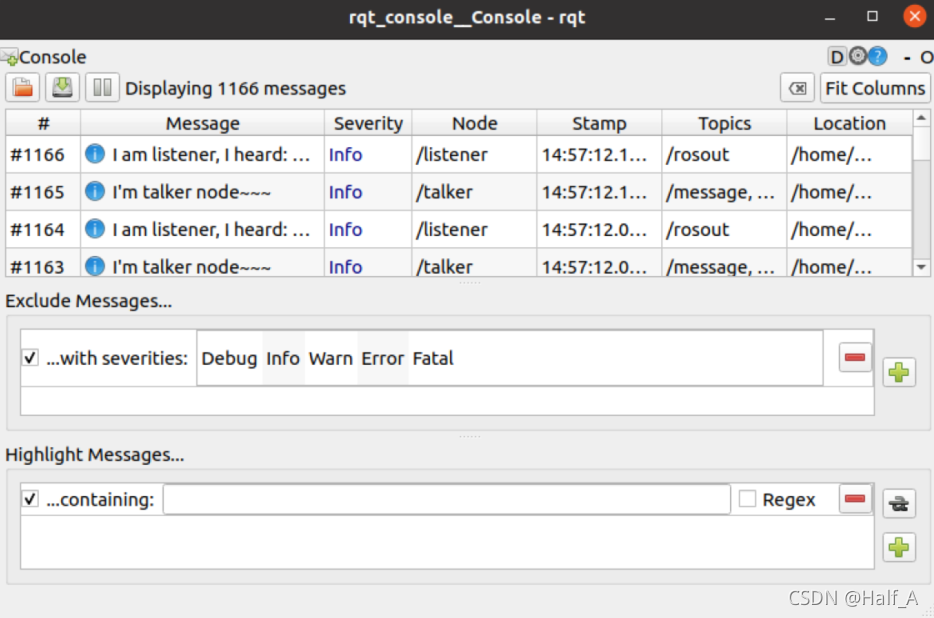
本文从创建工作空间和功能包开始,介绍了其创建步骤和编译方法,并详细汇总了ros的常用指令。然后分别通过具体案例详细讲解了节点、服务、启动文件以及动态参数的创建方法和使用效果。
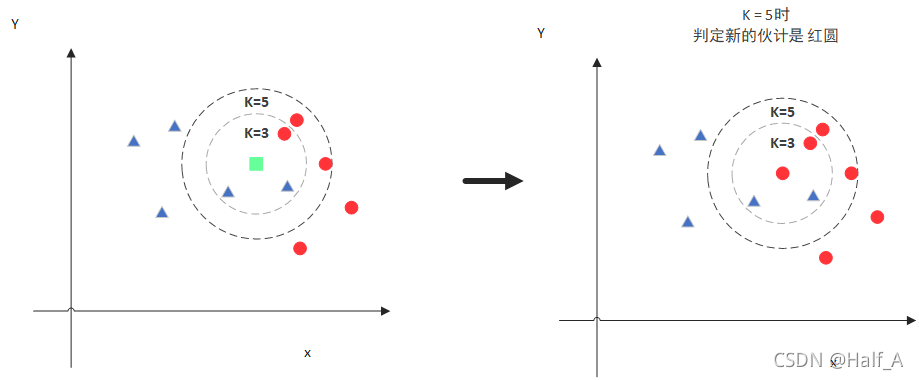
KNN算法,即K最近邻算法,其原理是当要预测一个新的值x的时候,根据离他最近的K个点大多属于什么类别来判断x属于哪个类别。同理可类比到图像识别方面。
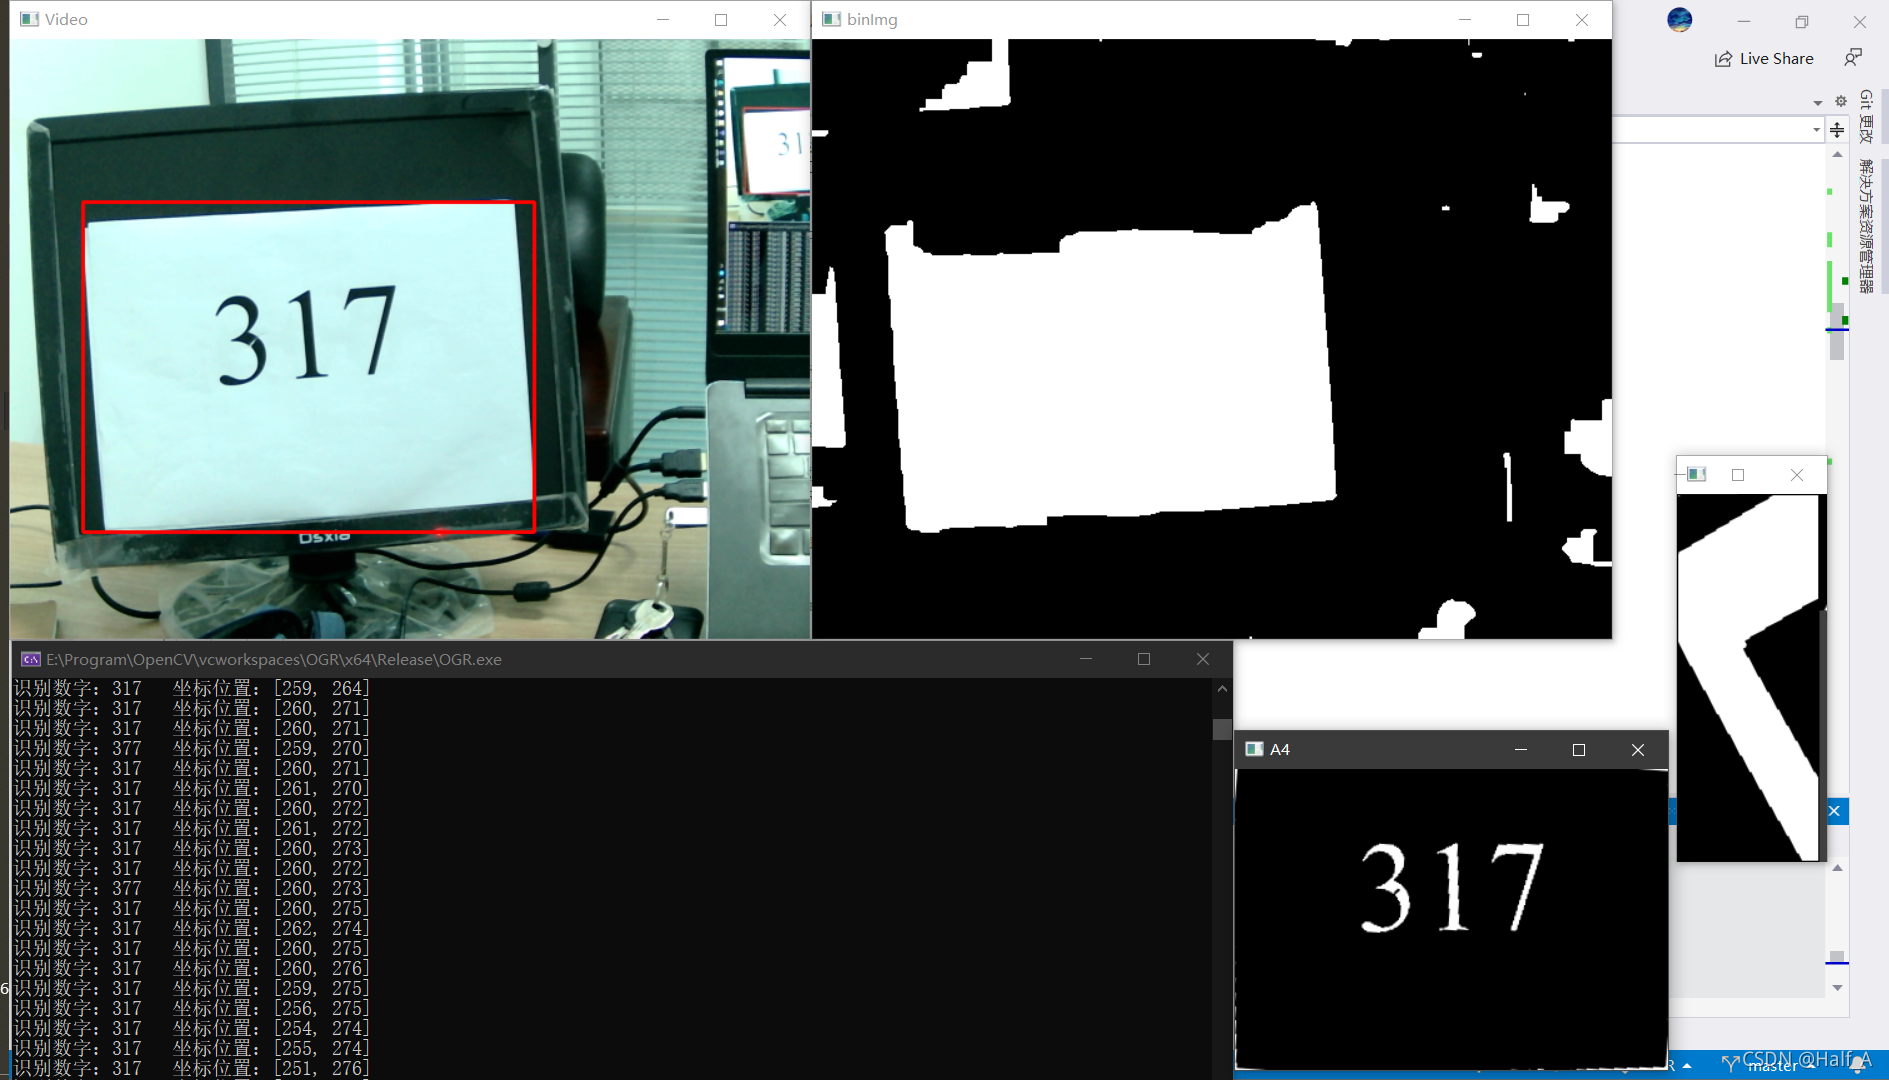
本文的目标是实现识别摄像头图像中的数字。实际应用场景包括 车牌号识别 ,部分竞赛的 A4纸打印数字识别 。摄像头数字识别分为两个步骤:1. 提取图像中的ROI区域,如截取车牌的矩形区域,或截取A4纸的图像。2. 对ROI区域进行数字识别。数字识别相对来说较为简单,先介绍数字识别的方法和原理。
状态机是在工程应用中使用最多的设计模型。使用状态机,我们可以很容易的实现程序流程图中的判断、分支。Labview状态机是由一个While循环、一个条件结构和一个移位寄存器组成的。
程序设计中很重要的一个思想就是模块化思想,也就是将程序划分为若干个区块,这样对程序某个区块进行修改就不会影响到其它区块。在Labview中,我们通过子VI来实现模块化的编程。
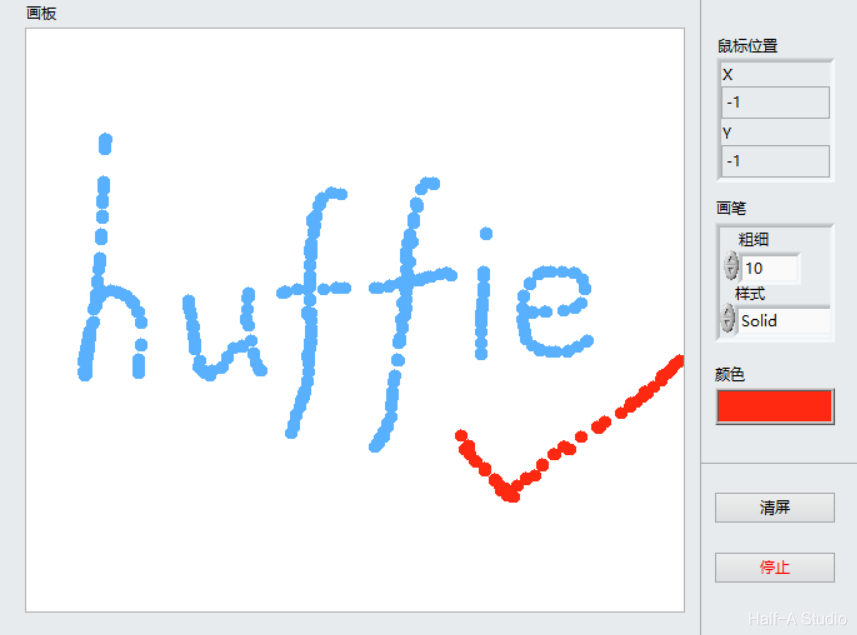
二维图片控件可实现像素级控制,能用于创建几乎任何图形对象。如需在二维图片控件中显示图像,必须通过编程向该控件写入一个图像。可使用图片函数VI进行绘制。
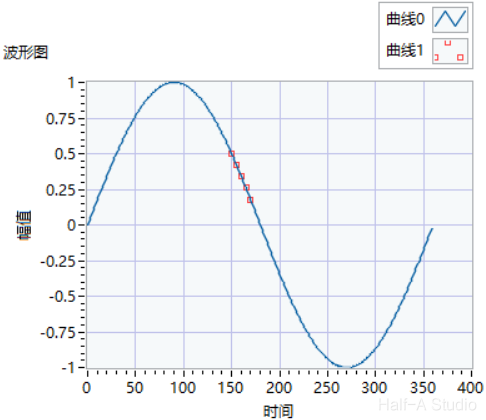
移位寄存器用于将上一次循环产生的值传递至下一次循环。移位寄存器以成对接线端的形式出现,分别位于循环两侧的边框上,位置相对。移位寄存器需要初始化,即需要设置移位寄存器传递给第一次循环的值。
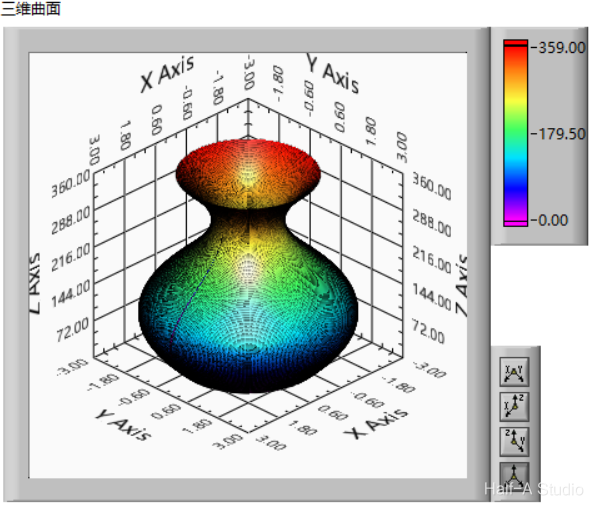
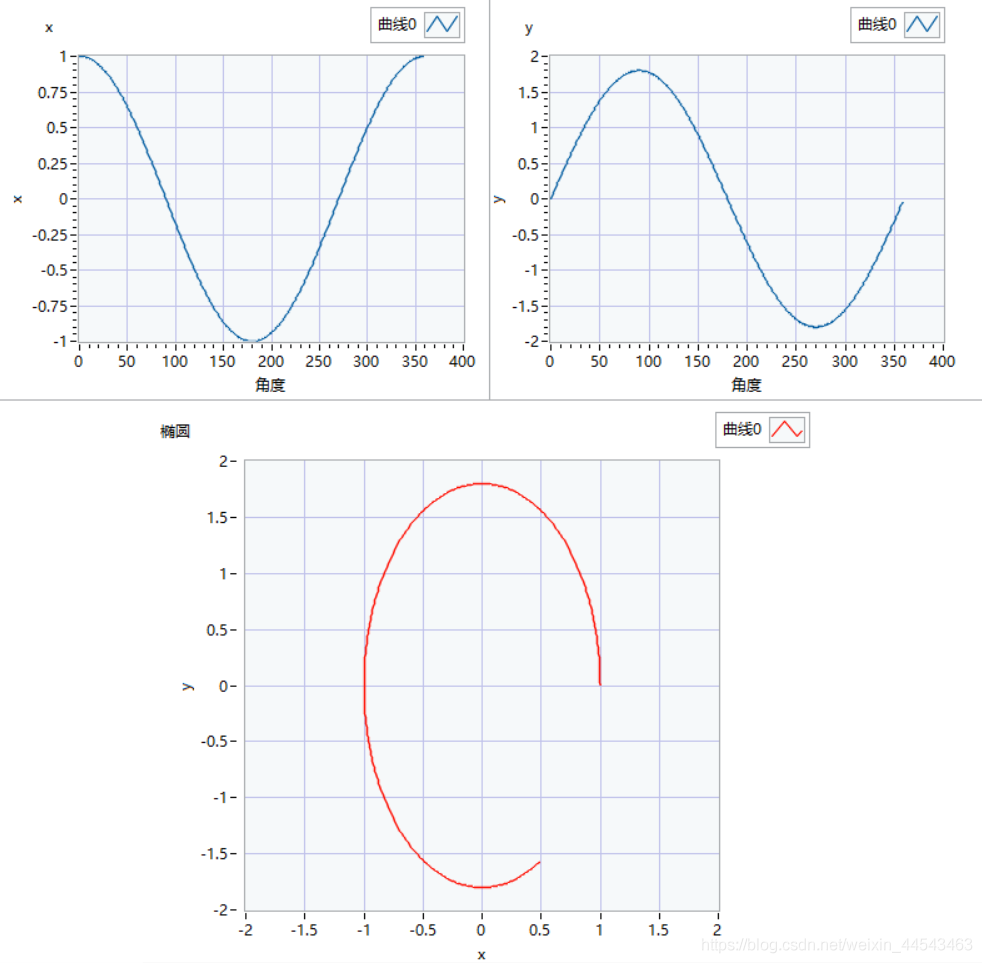
花瓶这种回转曲面生成的本质是轮廓沿引导线扫描。而对于花瓶来说,其生成方法就是一个圆沿一条曲线进行扫描。圆的生成方法如下:循环总数为360,对应360度,i则对应从0~360的每一角度。
for循环是固定次数的循环,其也有条件接线端,可以提前结束while循环,相当于C语言的break语句。for循环与数组操作是密不可分的,for循环最重要的功能就是处理数组数据。
所使用元器件包括仿真电源、变压器、桥式整流器、无极电容、电解电容、三端稳压芯片。接线方法如图。
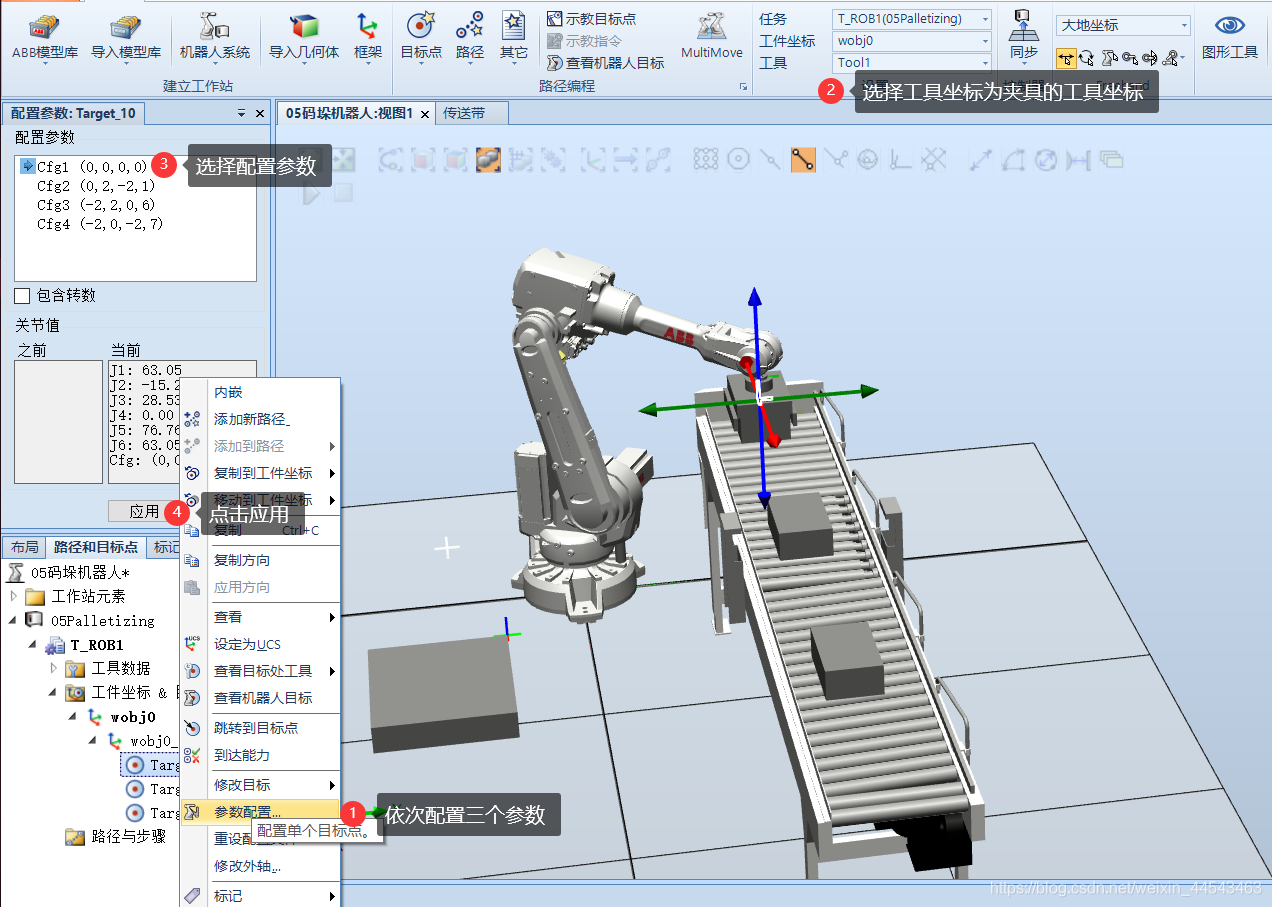
首先导入一个IRB2600机器人,移动夹具的本地坐标原点,使原点位置为顶面中心(与法兰盘连接的部位)。对齐夹爪Smart组件的本地坐标和机器人末端法兰盘的坐标...
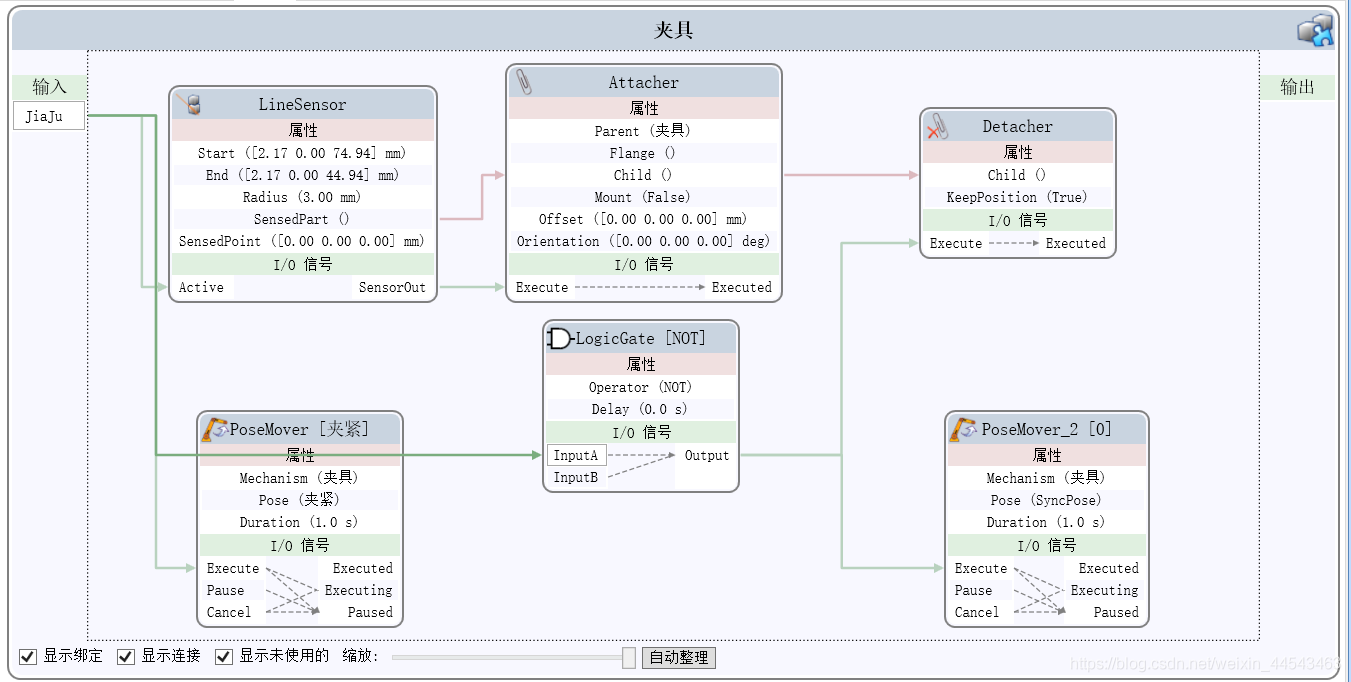
如果你有其它建模软件如Solidworks等做的夹具模型,可以导入到RobotStudio中。这里简单建模,主要展示动态夹具的创建流程。
单击创建碰撞检测进行创建,创建完成后,ObjectA与ObjectB为进行检测的两个组,如果两个组的物体发生碰撞,则会发生颜色变化。
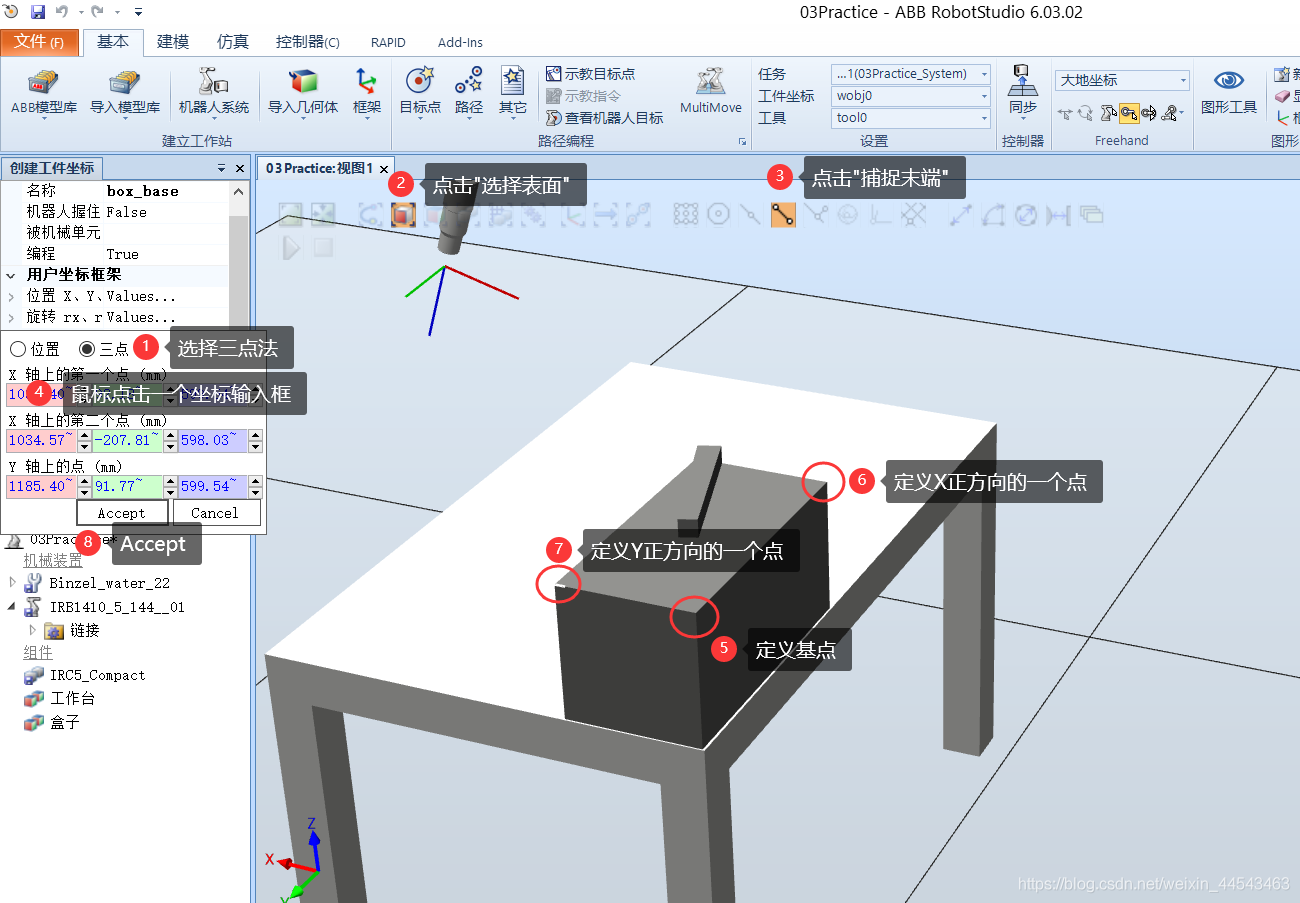
本文在一个已经搭建好机械模型,同时完成机器人系统的创建后的机器人运行路径的创建过程。工程文件已上传到网盘,包括:初始工程文件(03Practice_init.rspag)、完成后的工程文件(03Practice.rspag)、模型文件。
首先搭建系统的机械结构。导入两个传送带,将第二个传送带以z轴旋转90°,再沿y轴偏移-3200mm。导入机器人IRB120,将其移动到合适的位置上。创建工件的模型...
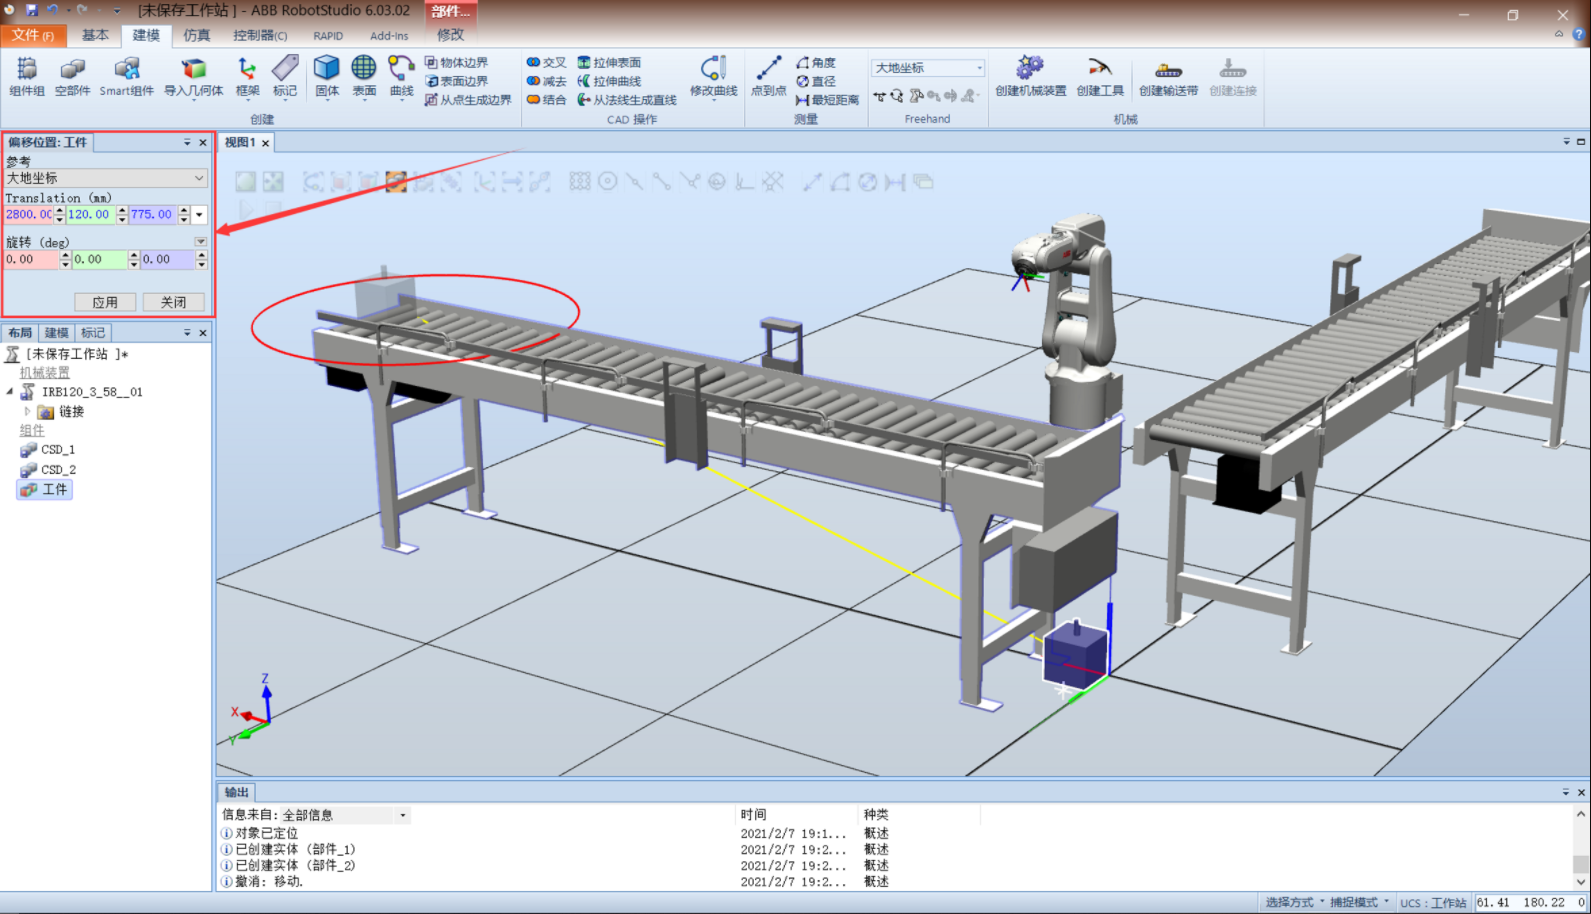
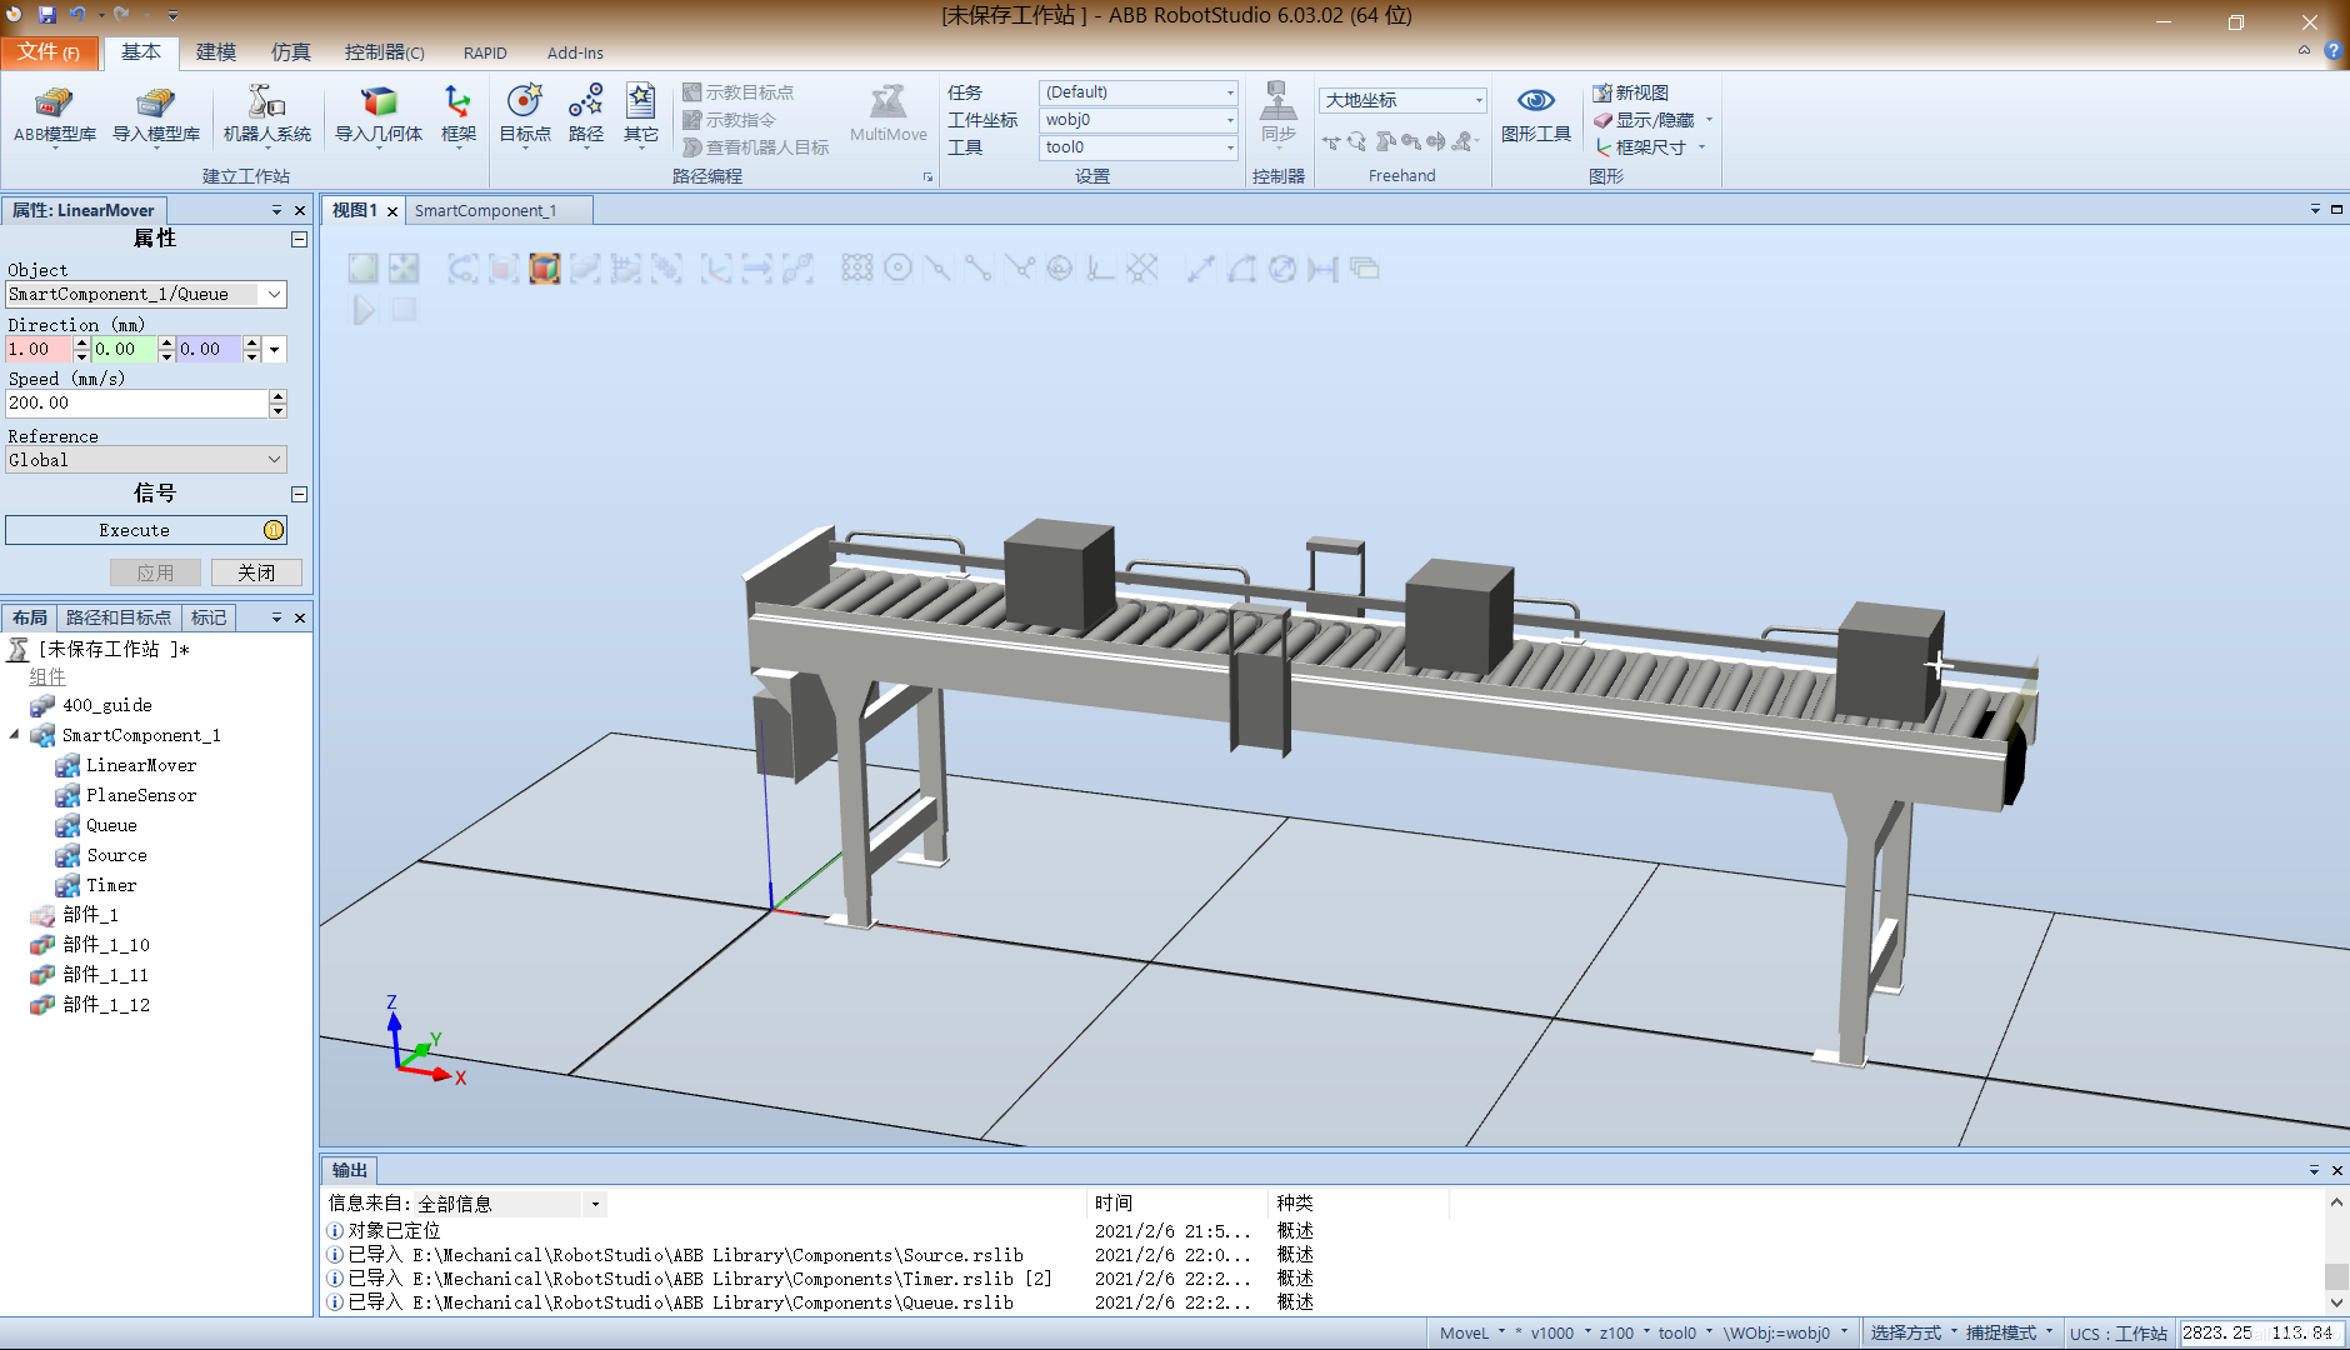
新建一个工作站,从设备中导入一个传送带。创建一个正方体,作为传送带的传送对象。将小方块拖动带传送带上我们要的位置处,可以借助捕捉与设定位置精确定位小方块的位置...
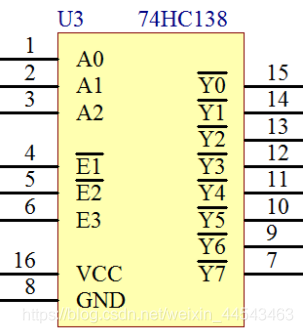
在设计单片机电路的时候,单片机的IO口数量是有限的,有时并满足不了我们的设计需求,因此为了控制更多的器件,就需要使用一些外围的数字芯片进行引脚扩展。常用的是74HC138,也叫38译码器。
CD4066是四双向模拟开关,将CD4066的四个输入端接在L298N的输出口,CD4066的输出端接在步进电机的A+、A-、B+、B-端口,四个控制口同时接在单片机的某一引脚上,实现单片机的一个引脚控制一个CD4066上四个开关的同时开断,进而实现步进电机的选择。
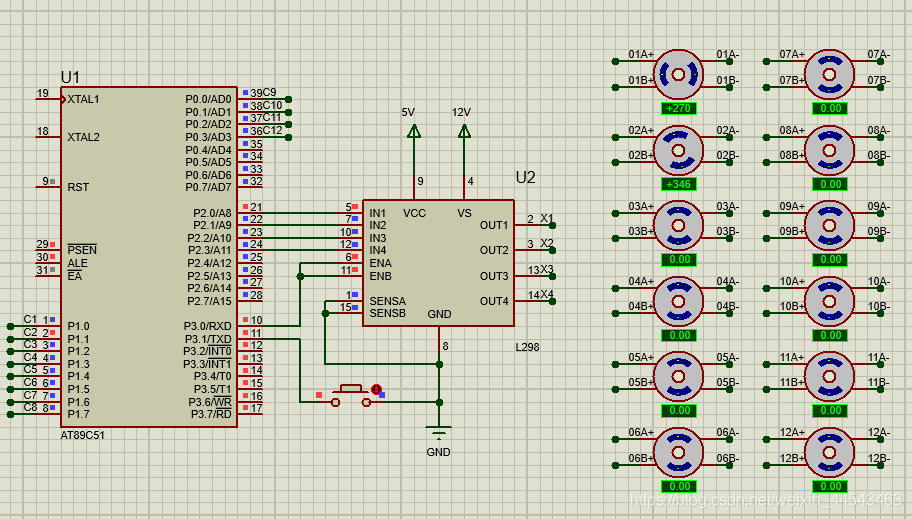
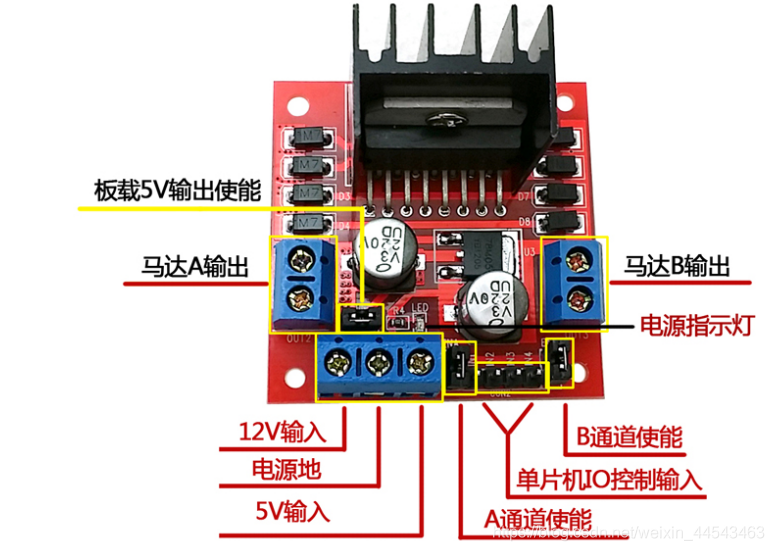
单片机无法直接驱动步进电机,需要L298N进行驱动。本文介绍饿了L298N的部分参数,以及两相四线制步进电机的驱动原理和驱动方法。并根据给出的驱动原理在Proteus中进行了仿真实验
本次试验使用的是ESP8266 NodeMCU。固件烧录的是nodemcu官方固件,打开官方提供的ESP8266Flasher,在配置一栏选择nodemcu固件,烧录地址为0x00000。