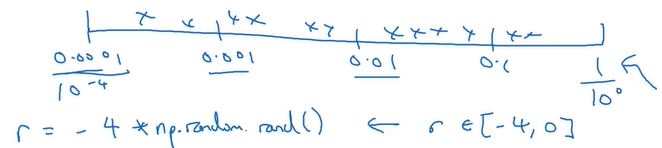
【模仿动作】从人类演示中学习机器人动作规划方法
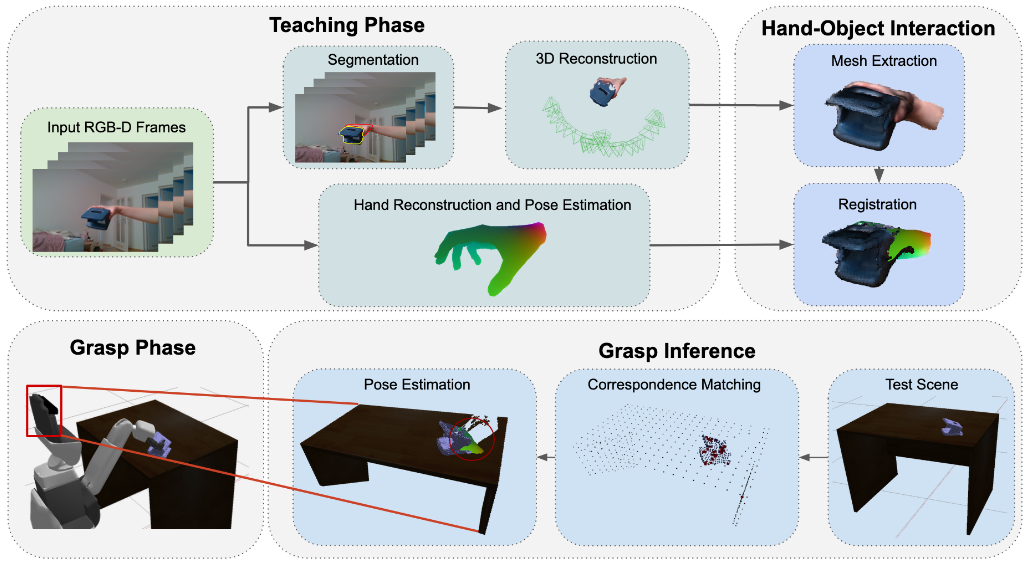
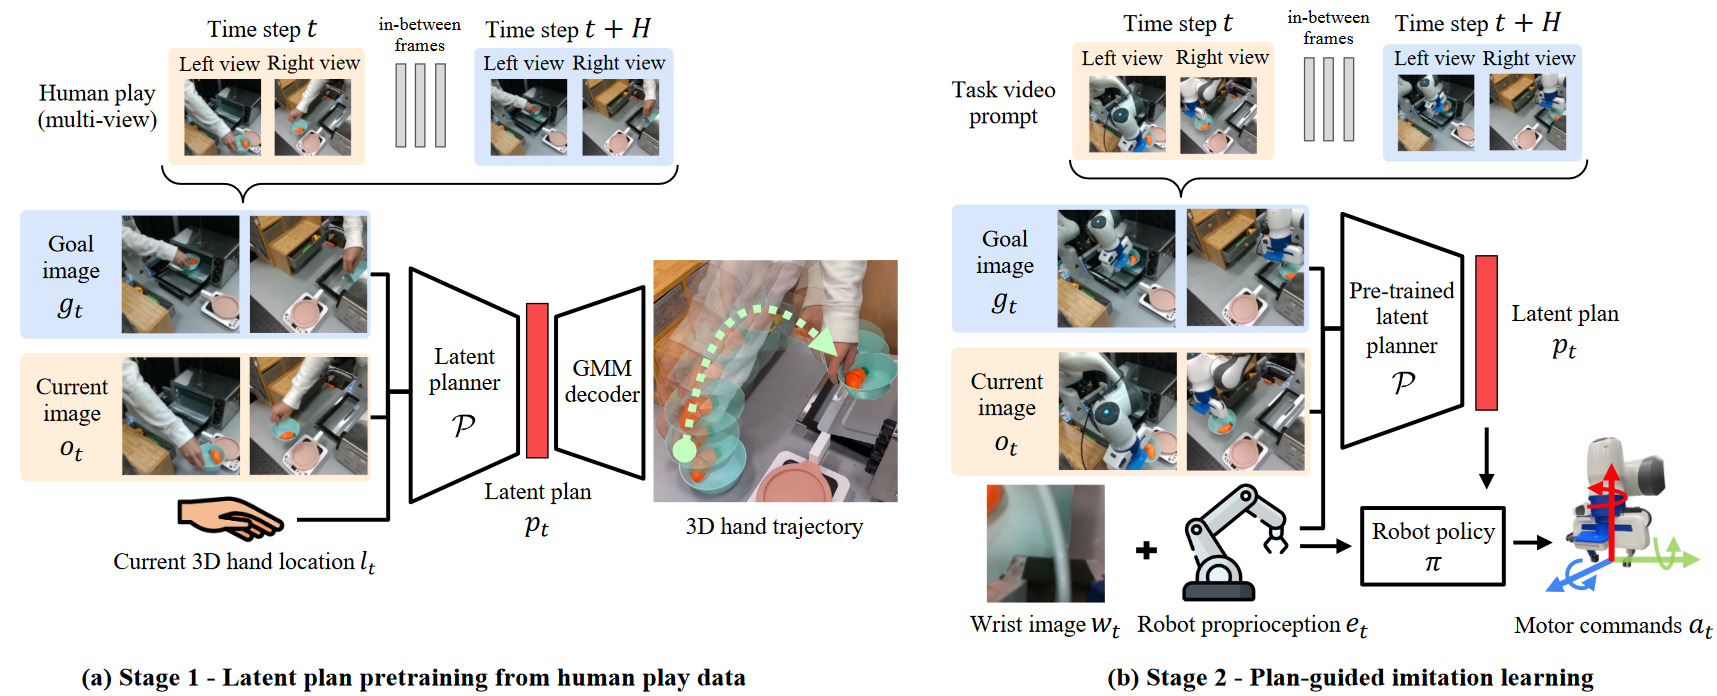
从人类抓取物体的视频中学习机器人的动作生成与规划方法,相关的研究的调研。
32 篇
从人类抓取物体的视频中学习机器人的动作生成与规划方法,相关的研究的调研。
从人类抓取物体的视频中学习机器人抓取的相关工作调研。
复现上交提出的RGB Matters算法。
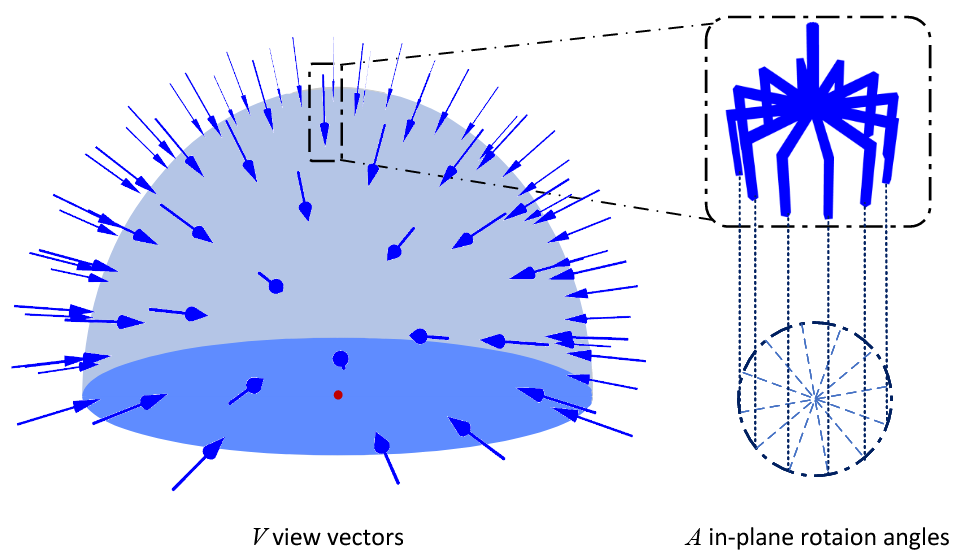
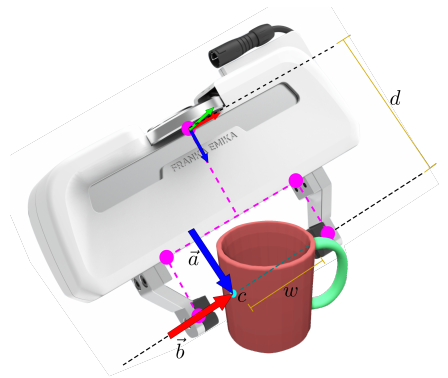
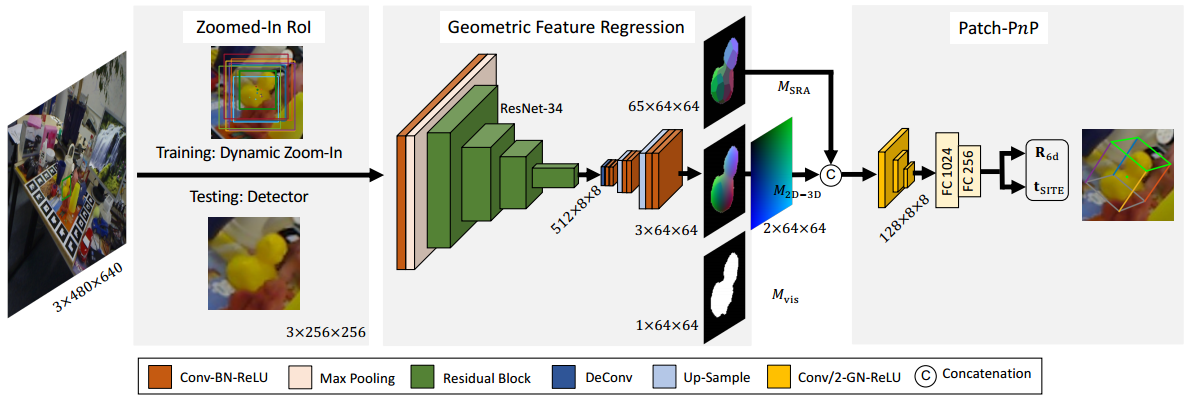
复现NVIDIA提出的抓取估计算法Contact GraspNet
算法复现
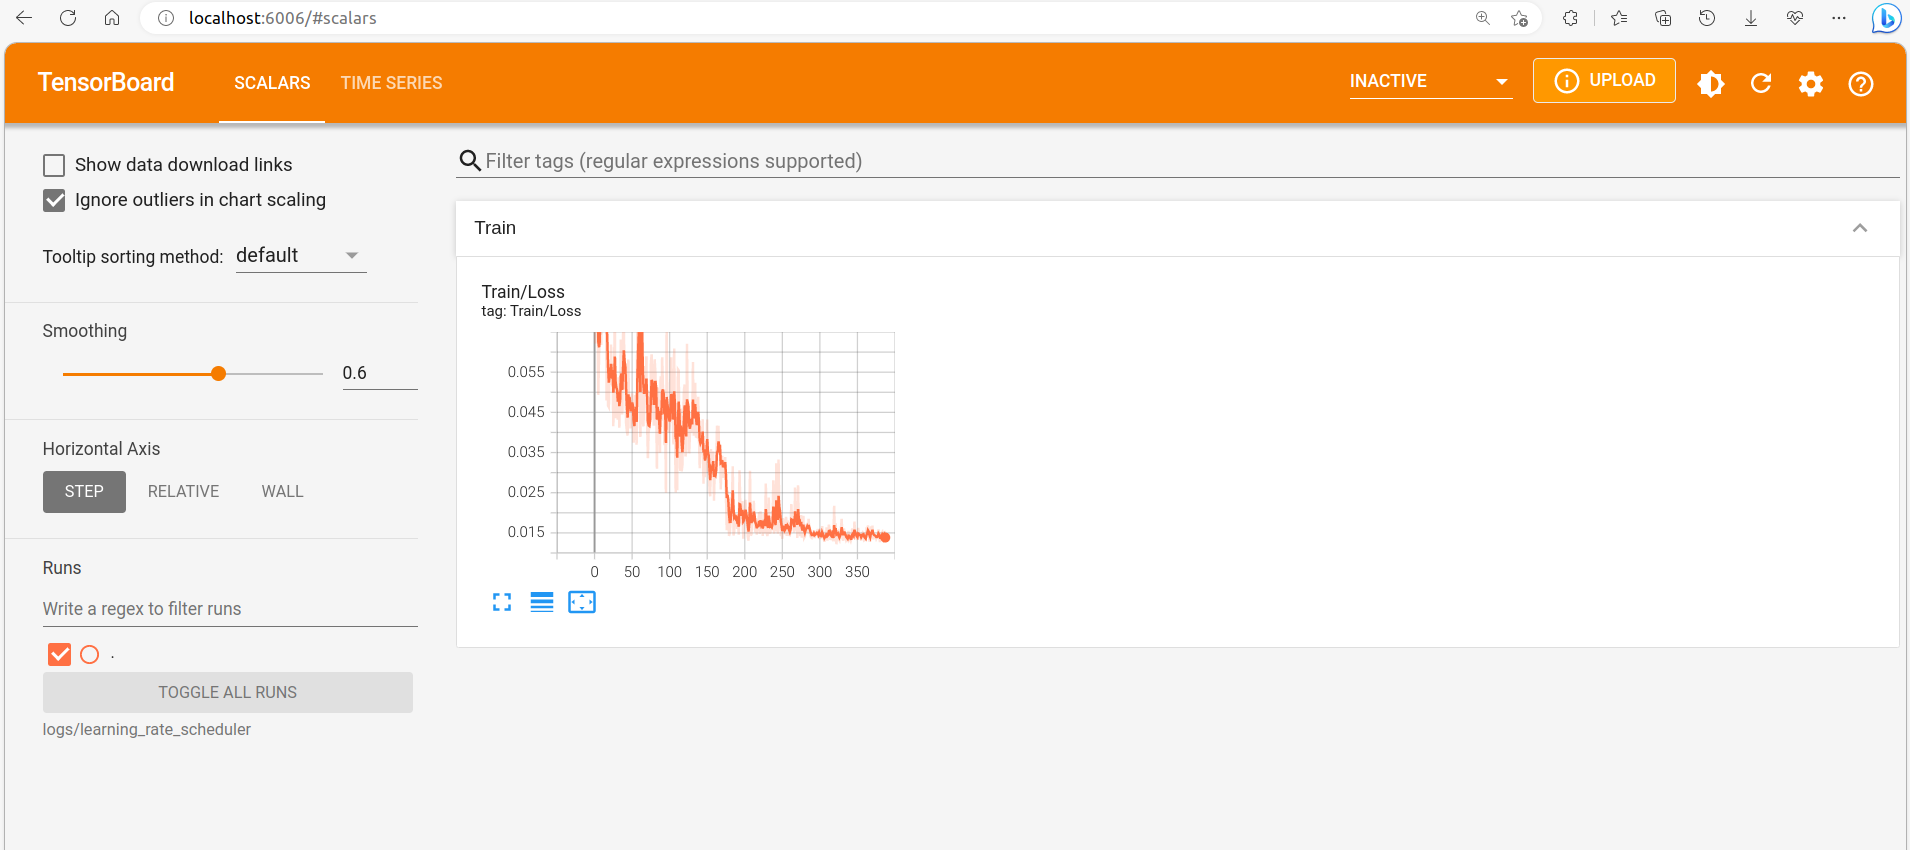
在深度学习训练过程中,我们必定会需要观察系统的Loss、Learning_rate等参数的变化,因此实时绘制曲线图是十分有必要的。本文就介绍了如何利用Pytorch的TensorBoard绘制曲线图。
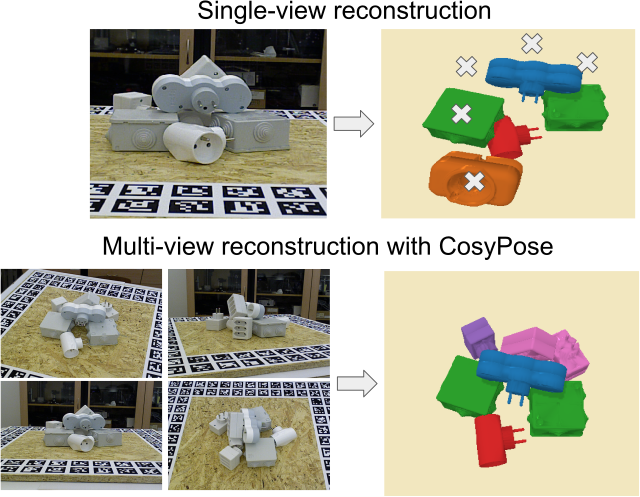
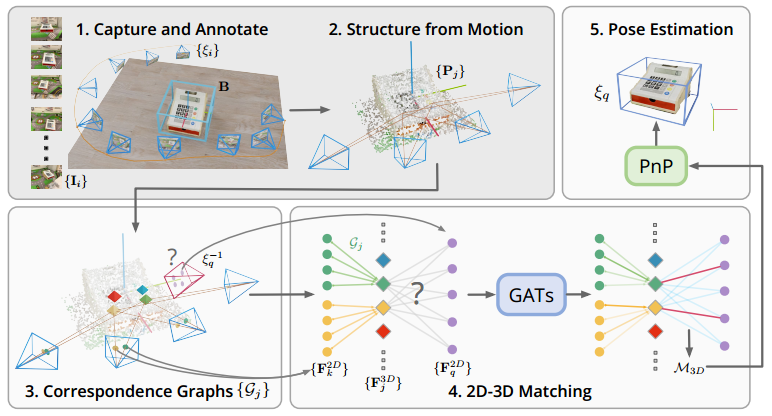
检索阅读近三年ECCV6D位姿估计相关论文并进行记录
检索阅读近三年CVPR6D位姿估计相关论文并进行记录
检索了DenseFusion的被引论文,但是因为太多都没有开源代码,看了两篇就转向只关注顶会论文了。
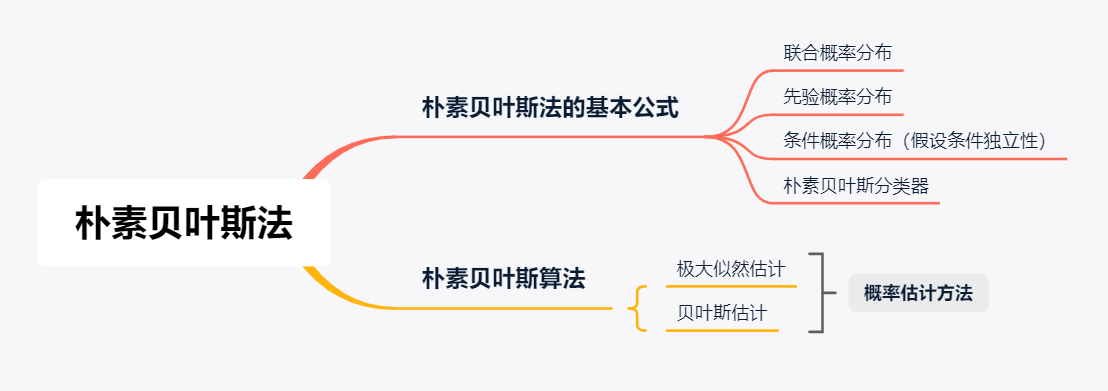
统计学习方法的学习笔记
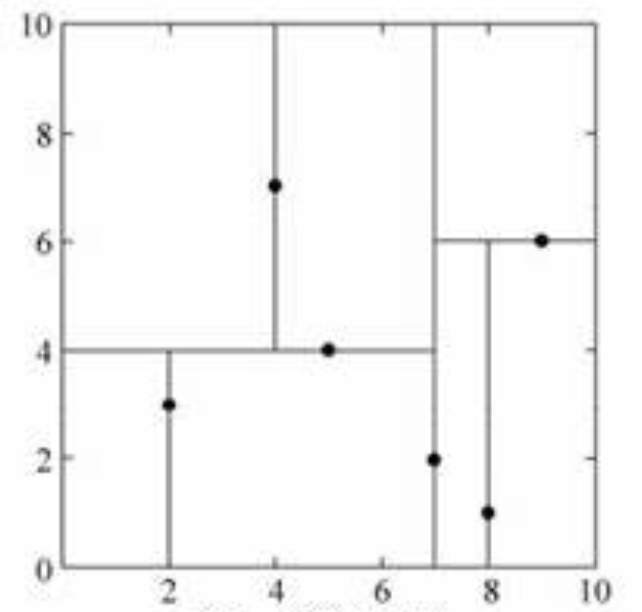
近邻算法,假设给定了一个训练数据集,其中实例类别已定。分类时,对新的实例,根据其k个最近邻的训练实例的类别, 通过多数表决等方式进行预测。因此,k近邻法不具有显式的学习过程。
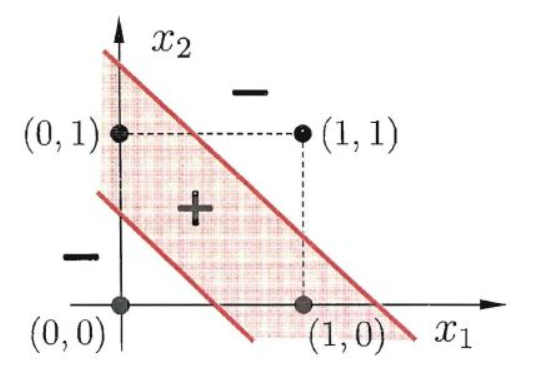
感知机是二类分类的线性分类模型,输入为实例的特征向量,输出为实例的类别,旨在求出将训练数据进行线性划分的分离超平面。
统计学习是关于计算机基于数据构建概率统计模型,并运用模型对数据进行预测与分析的一门学科。本文是对李航老师的《统计学习方法》一书学习笔记。
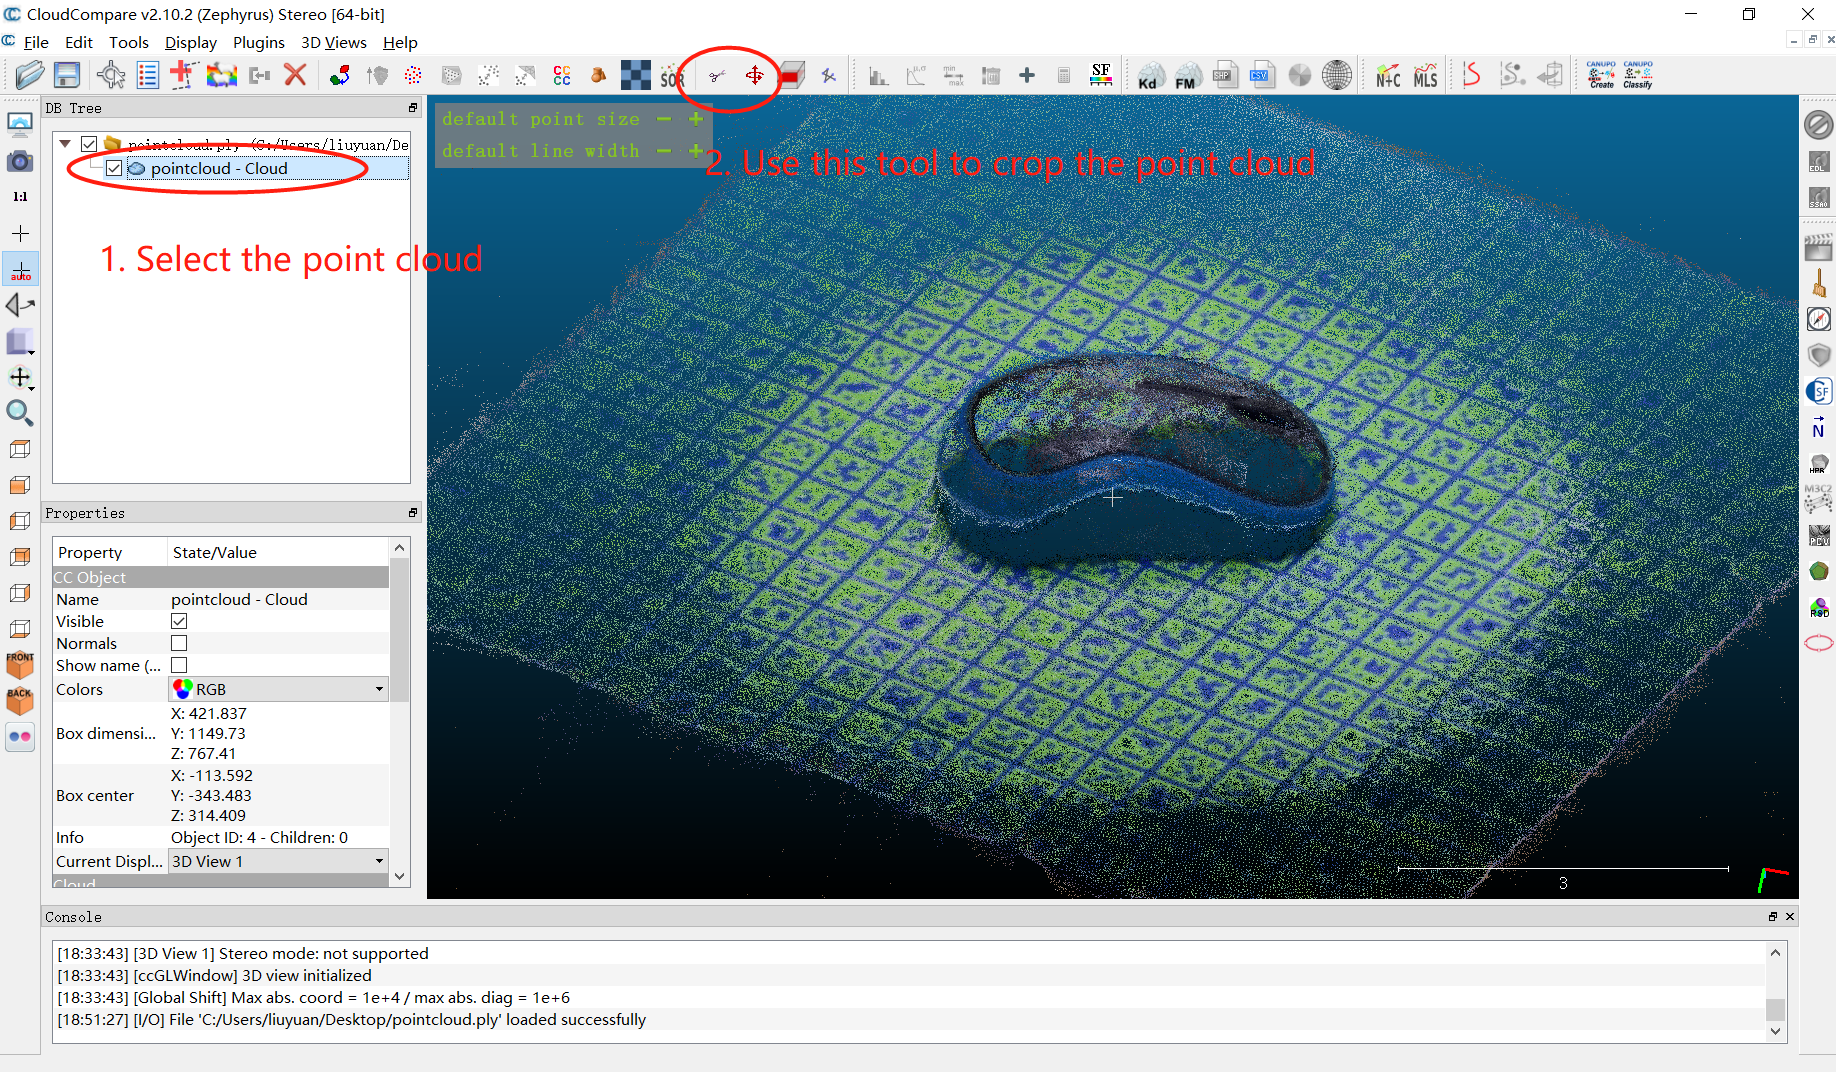
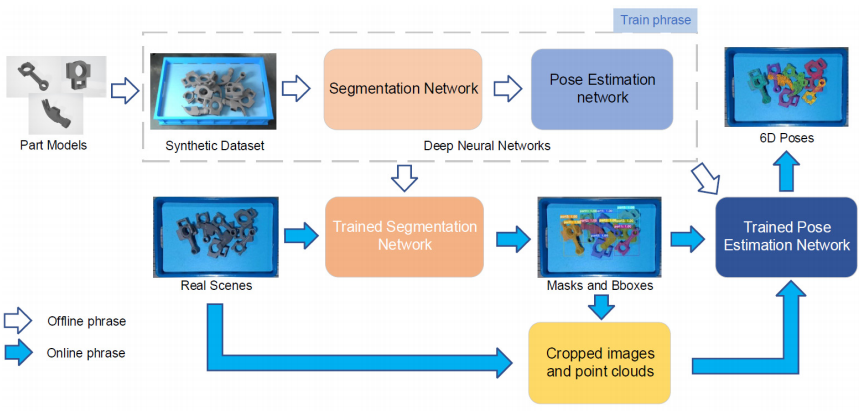
目前正在学习6D位姿估计算法,该领域最常用的数据集就是LineMod数据集,但是只在数据集上测试还是不够,想要实际应用还需要搭建自己的数据集。
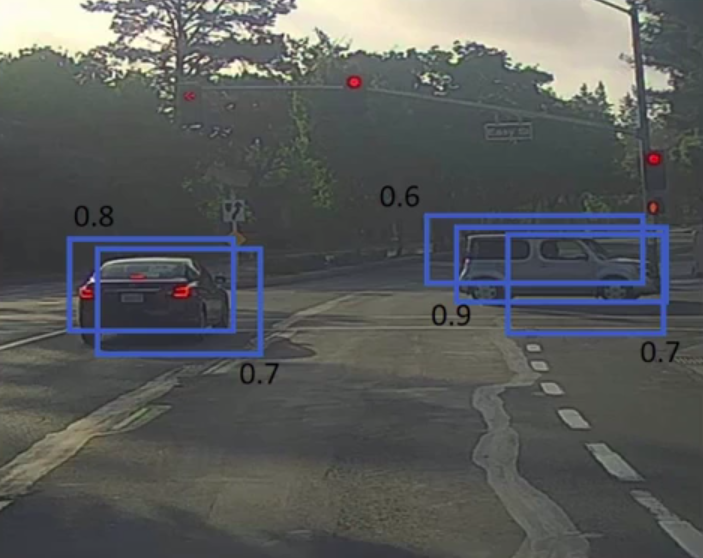
目标检测的基本实现方法,从目标定位开始,总结了特征点检测、目标检测、滑动窗口法、NMS非极大抑制等目标检测的算法。
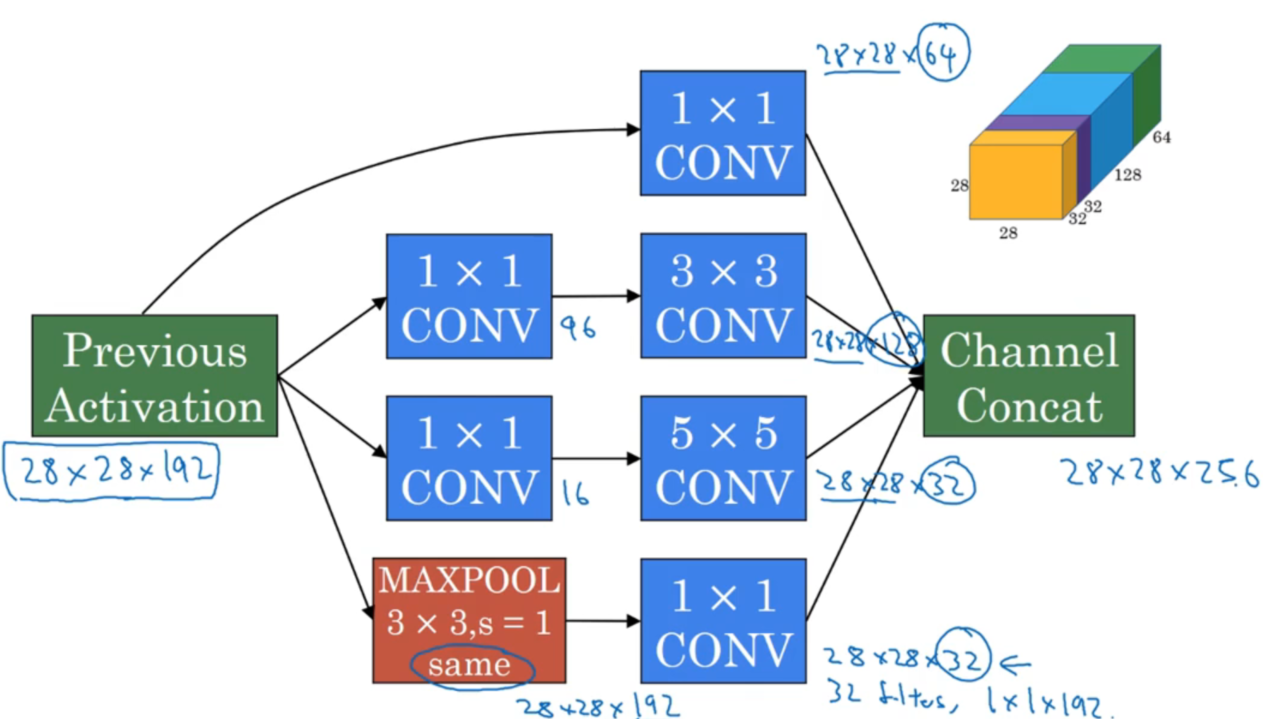
本文介绍了一些经典的神经网络模型,包括实现LeNet-5,AlexNet,VGG-16,ResNet,Inception网络等的网络结构。
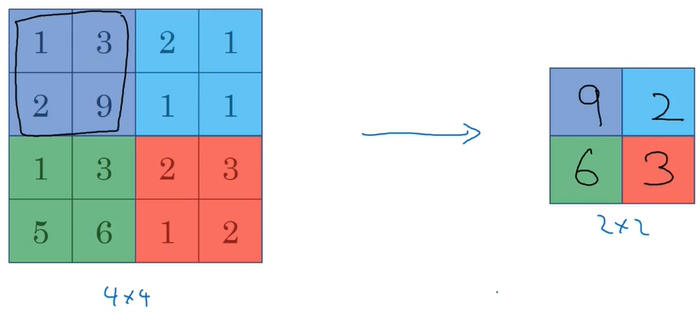
为什么神经网络对图片进行分析时经常使用卷积,为什么会有padding和stride,池化层和全连接层的作用是什么?
介绍了神经网络中一些常用参数的选择原则和大概范围,以及BN和softmax的基本原理。
LineMod算法是Hinterstoisser等人在2011年提出的,通过采用模板匹配的方法,解决了杂乱场景下少纹理三维物体的实时监测与6D位姿估计定位问题。
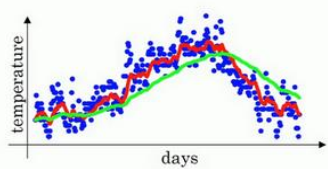
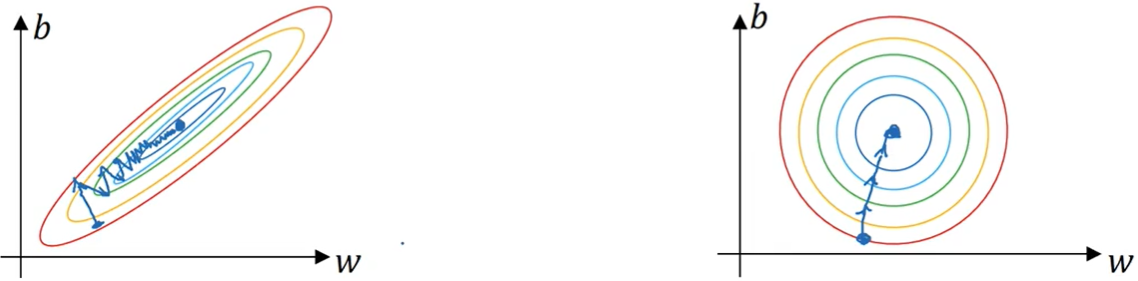
本文介绍了最常用的几种优化算法,从划分子集mini-batch开始,介绍了动量梯度下降法Momentum,RMSprop,以及两者的结合体Adam,几种方法的实现方法和基本原理。
改善神经网络的训练效果有很多方面,比如避免欠拟合和过拟合,利用正则化等等。不同的方法其作用效果也不同。
深度学习的线性回归,基本的优化算法,以及Softmax回归和损失函数的实现。
介绍了使用pytorch和pandas实现基本数据的操作方法,以及使用torch进行基本线性代数运算、求导计算的方法。
在跑深度学习代码,进行训练和预测过程中,肯定会遇到各种报错,本文总结了本人遇到的一些errors总结在这里,不定时更新。
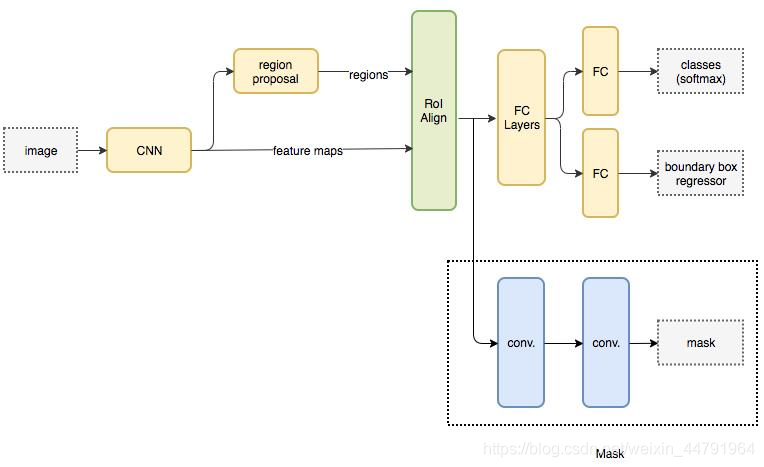
Mask R-CNN是He Kaiming大神2017年的力作,其在进行目标检测的同时进行实例分割,取得了出色的效果。
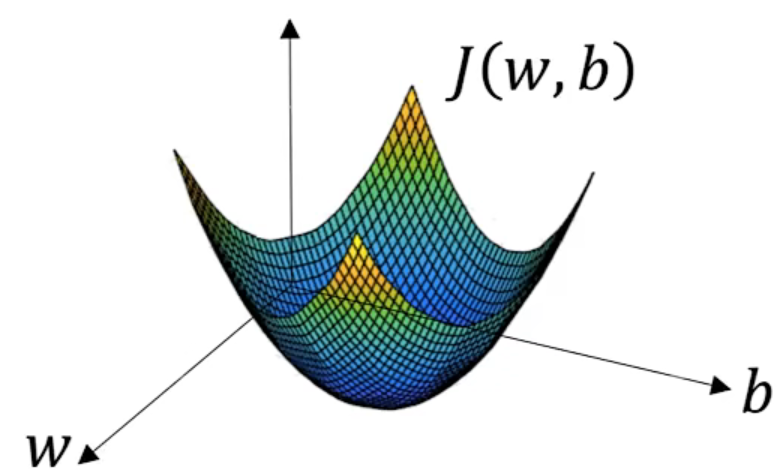
笔者从零开始学习深度学习的笔记,本章介绍深度学习最最底层的数学思路,以及基于回归的简单的深度学习的算法思路和相关代码。
总结了一些新手会在入门深度学习过程中遇到的不理解的概念。
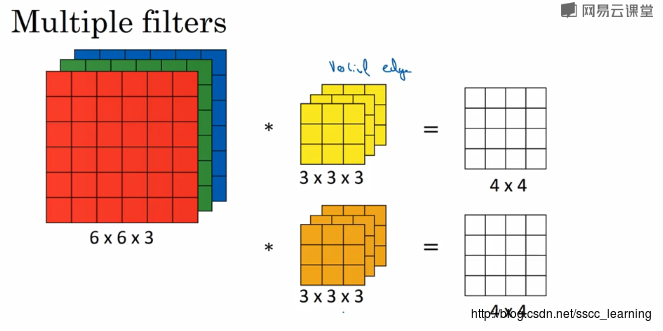
一般channels的含义是,每个卷积层中卷积核的数量。最初输入的图片样本的channels,取决于图片类型,比如RGB;卷积操作完成后输出的out_channels,取决于卷积核的数量。此时的out_channels也会作为下一次卷积时的卷积核的in_channels。
卷积操作其实就是每次取一个特定大小的矩阵,然后将其对输入矩阵依次扫描并进行内积的运算过程。
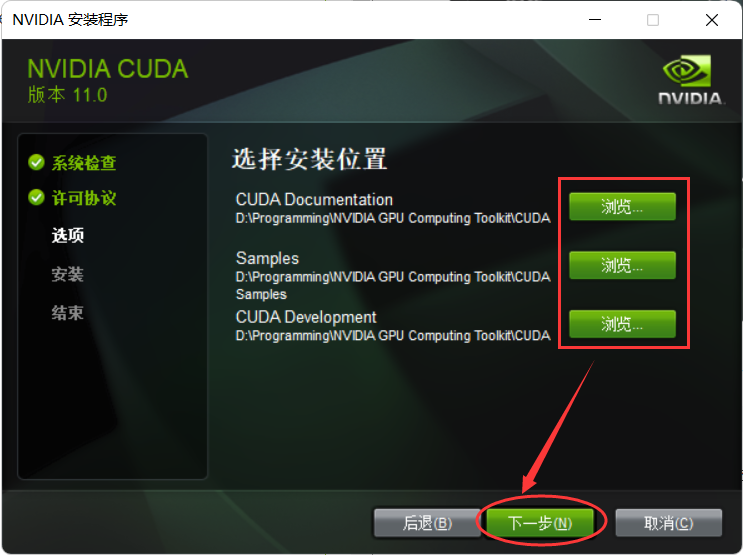
Anaconda + CUDA + TensorFlow2 + Keras的深度学习环境搭建过程。
常用深度学习环境 Pytorch 的安装教程。